|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
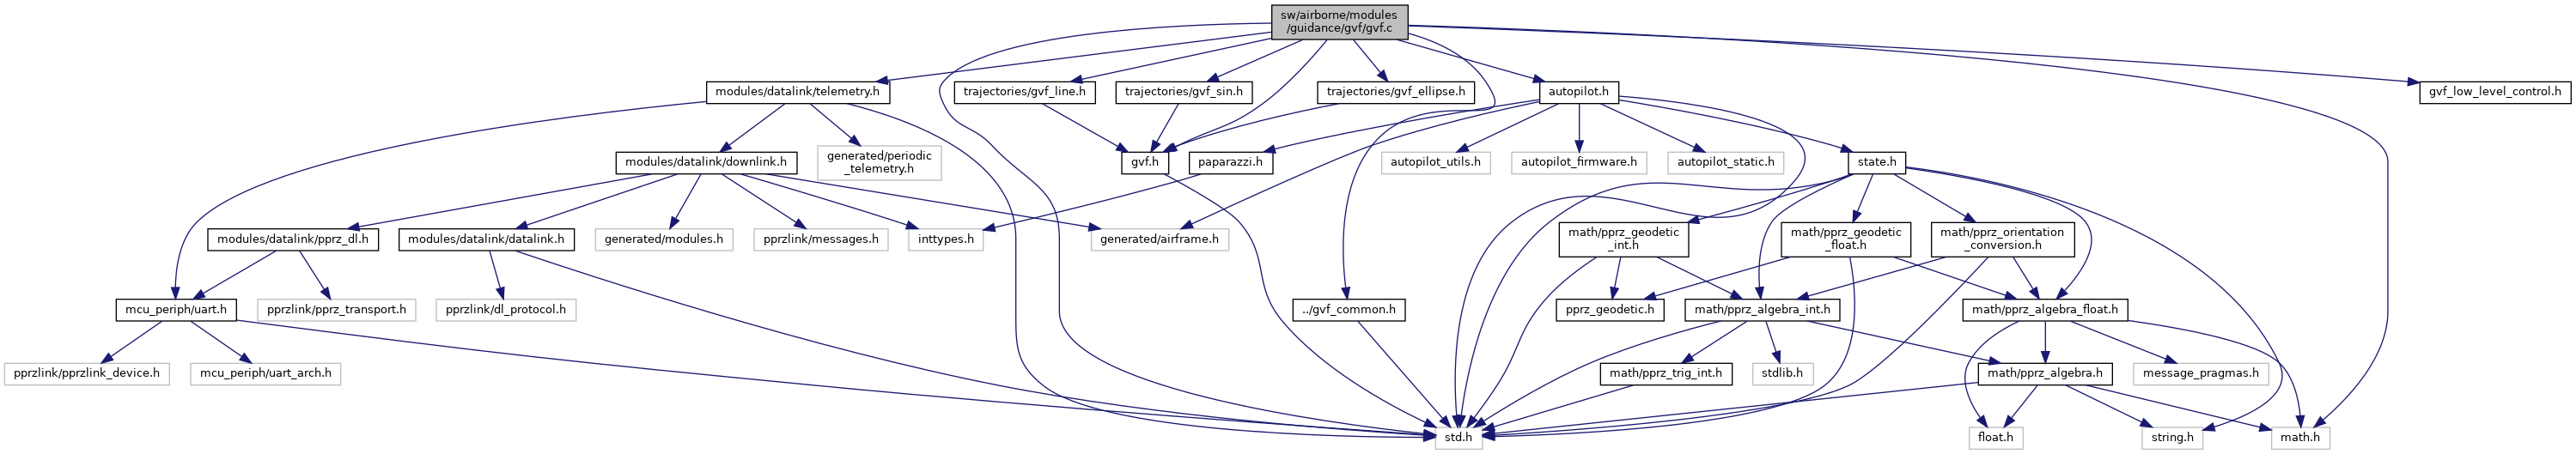
#include <math.h>#include "std.h"#include "gvf.h"#include "autopilot.h"#include "modules/datalink/telemetry.h"Go to the source code of this file.
Functions | |
| static void | send_gvf (struct transport_tx *trans, struct link_device *dev) |
| TELEMETRY -----------------------------------------------------------—. | |
| void | gvf_init (void) |
| EXTERN FUNCTIONS ----------------------------------------------------—. | |
| void | gvf_control_2D (float ke, float kn, float e, struct gvf_grad *grad, struct gvf_Hess *hess) |
| void | gvf_set_direction (int8_t s) |
| void | gvf_set_speed (float speed) |
| void | gvf_set_align (bool align) |
Variables | |
| gvf_con | gvf_control |
| gvf_tel | gvf_telemetry = {0} |
| static uint32_t | gvf_t0 = 0 |
Definition at line 100 of file gvf.c.
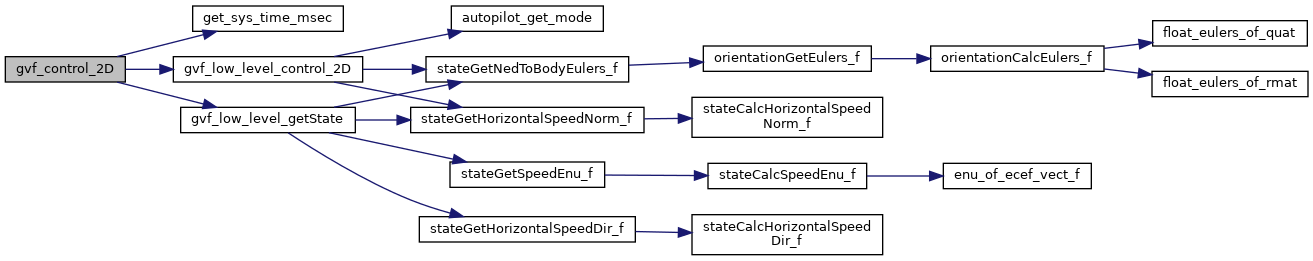
References course, get_sys_time_msec(), gvf_c_info, gvf_c_state, gvf_control, gvf_low_level_control_2D(), gvf_low_level_getState(), gvf_t0, gvf_telemetry, gvf_Hess::H11, gvf_Hess::H12, gvf_Hess::H21, gvf_Hess::H22, nav, NAV_SETPOINT_MODE_SPEED, gvf_grad::nx, gvf_grad::ny, and s.
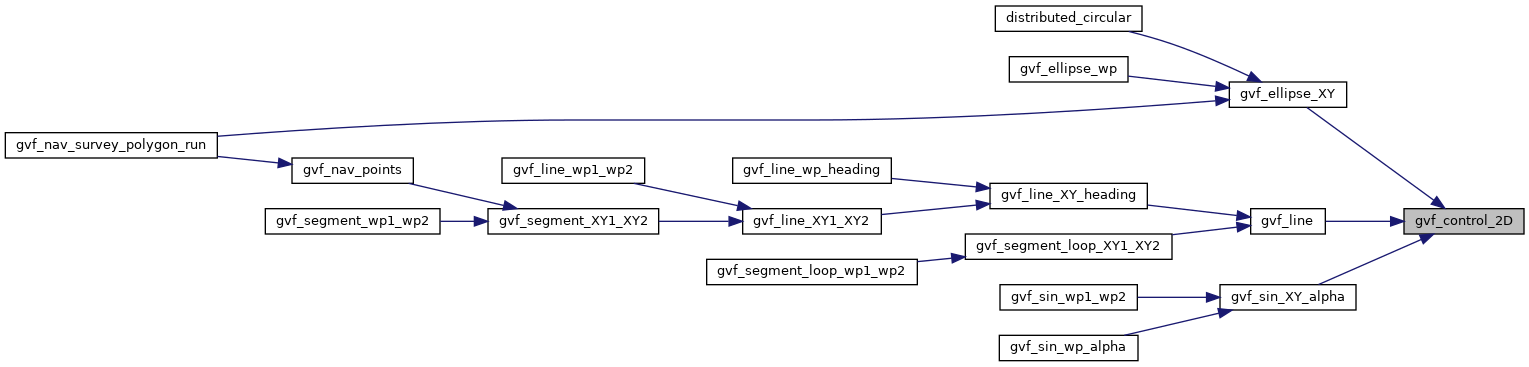
Referenced by gvf_line(), nav_gvf_ellipse_XY(), and nav_gvf_sin_XY_alpha().
| void gvf_init | ( | void | ) |
EXTERN FUNCTIONS ----------------------------------------------------—.
Definition at line 85 of file gvf.c.
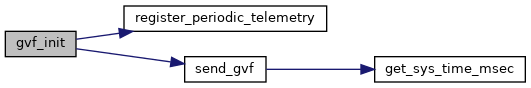
References DefaultPeriodic, gvf_control, gvf_trajectory, NONE, register_periodic_telemetry(), and send_gvf().
| void gvf_set_align | ( | bool | align | ) |
Definition at line 245 of file gvf.c.
References gvf_control.
| void gvf_set_direction | ( | int8_t | s | ) |
Definition at line 232 of file gvf.c.
References gvf_control, and s.
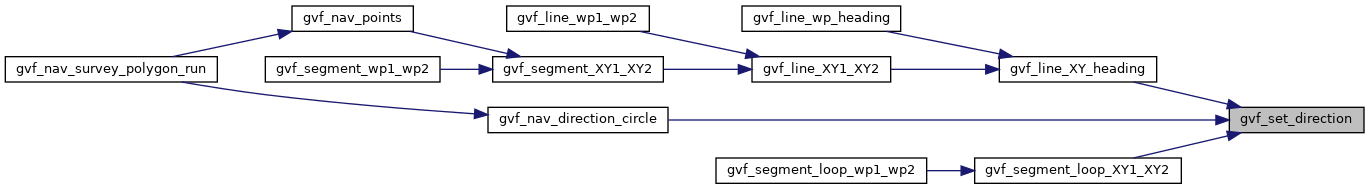
Referenced by gvf_circle_direction(), nav_gvf_line_XY_heading(), and nav_gvf_segment_loop_XY1_XY2().
| void gvf_set_speed | ( | float | speed | ) |
Definition at line 239 of file gvf.c.
References gvf_control.
|
static |
TELEMETRY -----------------------------------------------------------—.
Definition at line 42 of file gvf.c.
References dev, ELLIPSE, get_sys_time_msec(), gvf_control, gvf_segment, gvf_t0, gvf_telemetry, gvf_trajectory, and LINE.
Referenced by gvf_ik_init(), and gvf_init().
| gvf_con gvf_control |
Definition at line 30 of file gvf.c.
Referenced by distributed_circular(), gvf_control_2D(), gvf_init(), gvf_line(), gvf_set_align(), gvf_set_direction(), gvf_set_speed(), nav_gvf_ellipse_XY(), nav_gvf_sin_XY_alpha(), and send_gvf().
|
static |
Definition at line 36 of file gvf.c.
Referenced by gvf_control_2D(), and send_gvf().
| gvf_tel gvf_telemetry = {0} |
Definition at line 33 of file gvf.c.
Referenced by gvf_control_2D(), and send_gvf().
 1.15.0