|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
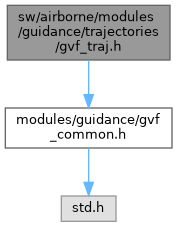
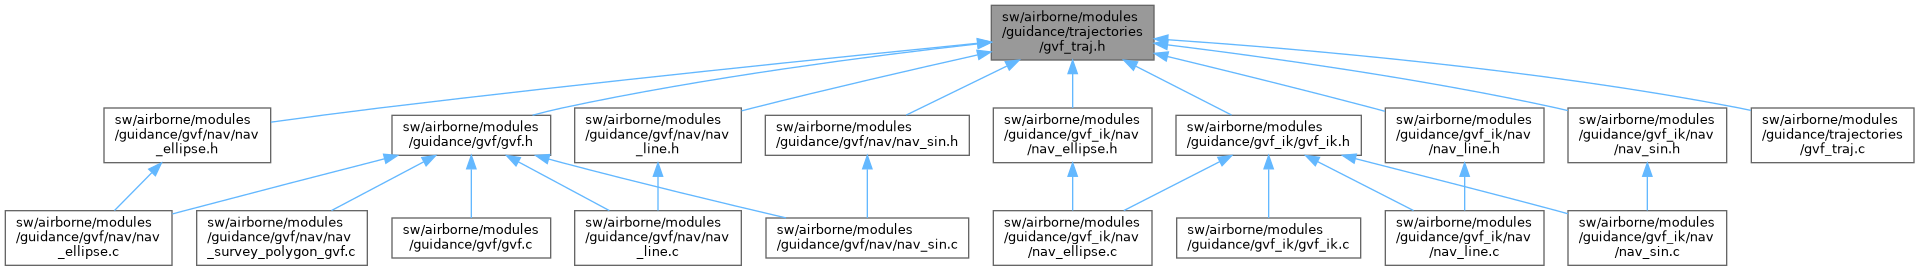
#include "modules/guidance/gvf_common.h"Go to the source code of this file.
Data Structures | |
| struct | gvf_tra |
| struct | gvf_grad |
| struct | gvf_Hess |
| struct | gvf_seg |
Enumerations | |
| enum | trajectories { LINE = 0 , ELLIPSE , SIN , NONE = 255 } |
Functions | |
| void | gvf_line_info (float *phi, struct gvf_grad *, struct gvf_Hess *) |
| void | gvf_ellipse_info (float *phi, struct gvf_grad *, struct gvf_Hess *) |
| void | gvf_sin_info (float *phi, struct gvf_grad *, struct gvf_Hess *) |
Variables | |
| gvf_tra | gvf_trajectory |
| gvf_seg | gvf_segment |
| struct gvf_tra |
Definition at line 33 of file gvf_traj.h.
| Data Fields | ||
|---|---|---|
| float | p[16] | |
| int | p_len | |
| enum trajectories | type | |
| struct gvf_grad |
Definition at line 39 of file gvf_traj.h.
| Data Fields | ||
|---|---|---|
| float | nx | |
| float | ny | |
| float | nz | |
| struct gvf_Hess |
Definition at line 45 of file gvf_traj.h.
| Data Fields | ||
|---|---|---|
| float | H11 | |
| float | H12 | |
| float | H13 | |
| float | H21 | |
| float | H22 | |
| float | H23 | |
| float | H31 | |
| float | H32 | |
| float | H33 | |
| struct gvf_seg |
Definition at line 66 of file gvf_traj.h.
| Data Fields | ||
|---|---|---|
| int | seg | |
| float | x1 | |
| float | x2 | |
| float | y1 | |
| float | y2 | |
| enum trajectories |
| Enumerator | |
|---|---|
| LINE | |
| ELLIPSE | |
| SIN | |
| NONE | |
Definition at line 26 of file gvf_traj.h.
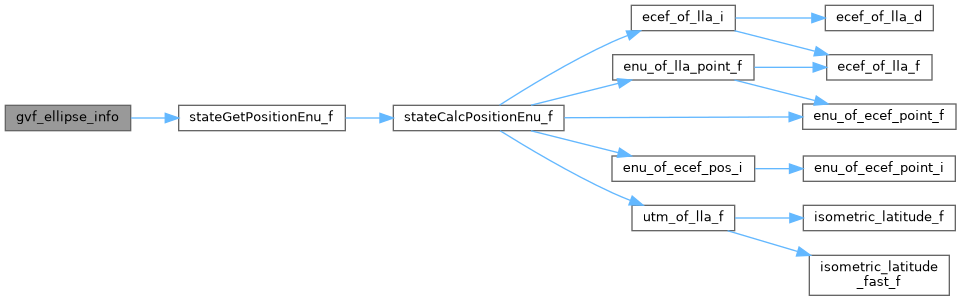
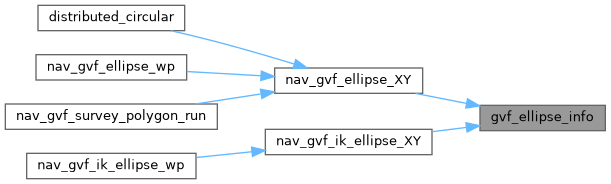
Definition at line 53 of file gvf_traj.c.
References alpha, b, gvf_trajectory, gvf_Hess::H11, gvf_Hess::H12, gvf_Hess::H21, gvf_Hess::H22, gvf_grad::nx, gvf_grad::ny, p, and stateGetPositionEnu_f().
Referenced by nav_gvf_ellipse_XY(), and nav_gvf_ik_ellipse_XY().
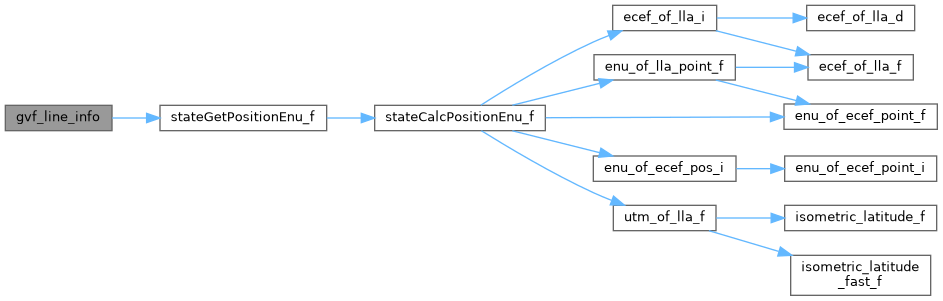
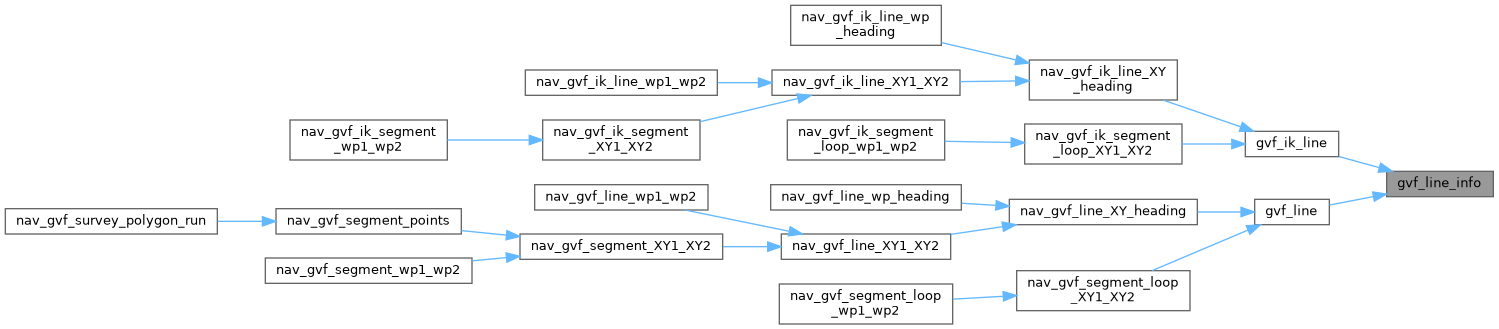
Definition at line 29 of file gvf_traj.c.
References alpha, b, gvf_trajectory, gvf_Hess::H11, gvf_Hess::H12, gvf_Hess::H21, gvf_Hess::H22, gvf_grad::nx, gvf_grad::ny, p, and stateGetPositionEnu_f().
Referenced by gvf_ik_line(), and gvf_line().
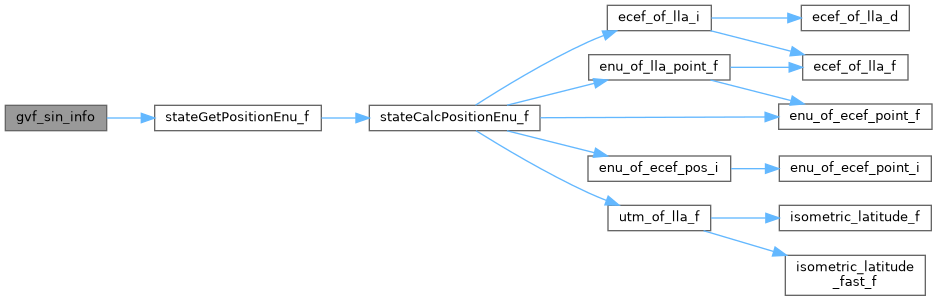
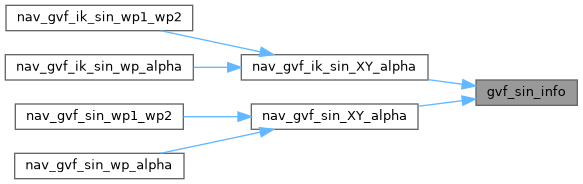
Definition at line 86 of file gvf_traj.c.
References A, alpha, b, gvf_trajectory, gvf_Hess::H11, gvf_Hess::H12, gvf_Hess::H21, gvf_Hess::H22, gvf_grad::nx, gvf_grad::ny, p, and stateGetPositionEnu_f().
Referenced by nav_gvf_ik_sin_XY_alpha(), and nav_gvf_sin_XY_alpha().
|
extern |
Definition at line 25 of file gvf_traj.c.
Referenced by gvf_ik_line(), gvf_line(), nav_gvf_ik_line_XY1_XY2(), nav_gvf_ik_segment_loop_XY1_XY2(), nav_gvf_line_XY1_XY2(), nav_gvf_segment_loop_XY1_XY2(), send_gvf(), and send_gvf().
|
extern |
Definition at line 24 of file gvf_traj.c.
Referenced by gvf_ellipse_info(), gvf_ik_init(), gvf_ik_line(), gvf_init(), gvf_line(), gvf_line_info(), gvf_sin_info(), nav_gvf_ellipse_wp(), nav_gvf_ellipse_XY(), nav_gvf_ik_ellipse_wp(), nav_gvf_ik_ellipse_XY(), nav_gvf_ik_line_wp1_wp2(), nav_gvf_ik_line_XY1_XY2(), nav_gvf_ik_segment_loop_wp1_wp2(), nav_gvf_ik_segment_wp1_wp2(), nav_gvf_ik_sin_wp1_wp2(), nav_gvf_ik_sin_wp_alpha(), nav_gvf_ik_sin_XY_alpha(), nav_gvf_line_wp1_wp2(), nav_gvf_line_XY1_XY2(), nav_gvf_segment_loop_wp1_wp2(), nav_gvf_segment_wp1_wp2(), nav_gvf_sin_wp1_wp2(), nav_gvf_sin_wp_alpha(), nav_gvf_sin_XY_alpha(), send_gvf(), and send_gvf().
 1.15.0