|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
example empty controller More...
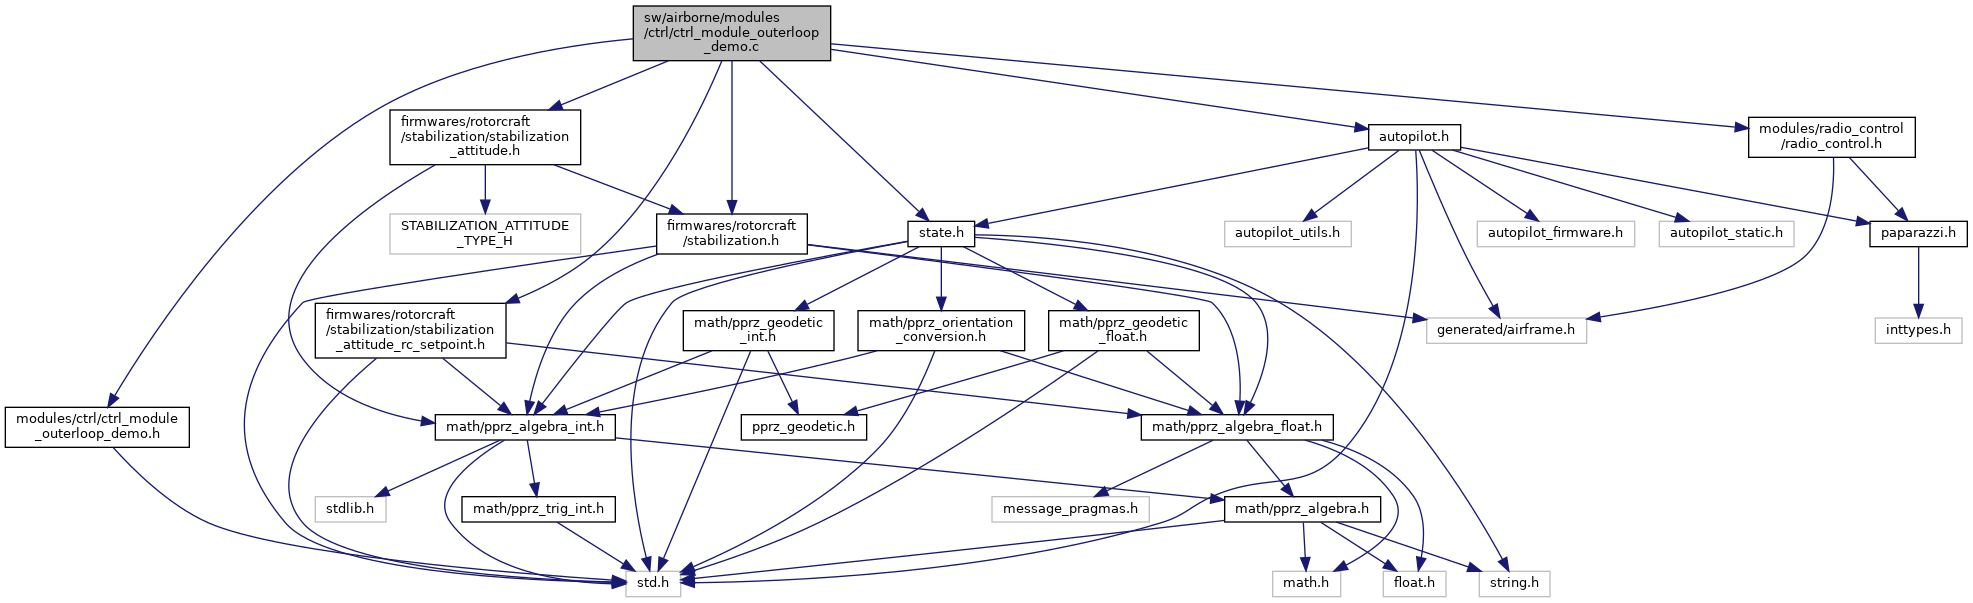
#include "modules/ctrl/ctrl_module_outerloop_demo.h"#include "state.h"#include "modules/radio_control/radio_control.h"#include "firmwares/rotorcraft/guidance/guidance_v.h"#include "firmwares/rotorcraft/stabilization.h"#include "firmwares/rotorcraft/stabilization/stabilization_attitude.h"#include "firmwares/rotorcraft/stabilization/stabilization_attitude_rc_setpoint.h"#include "autopilot.h"Go to the source code of this file.
Data Structures | |
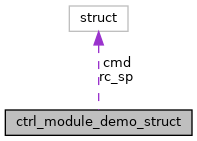
| struct | ctrl_module_demo_struct |
Functions | |
| void | ctrl_module_init (void) |
| void | guidance_module_enter (void) |
| void | guidance_module_run (bool in_flight) |
Variables | |
| struct ctrl_module_demo_struct | ctrl |
| float | comode_time = 0 |
example empty controller
Implements an example simple horizontal outerloop controller in a module.
Definition in file ctrl_module_outerloop_demo.c.
| struct ctrl_module_demo_struct |
Definition at line 33 of file ctrl_module_innerloop_demo.c.
| Data Fields | ||
|---|---|---|
| struct Int32Eulers | cmd | |
| struct AttitudeRCInput | rc_sp | |
| int | rc_t | |
| int | rc_x | |
| int | rc_y | |
| int | rc_z | |
| void ctrl_module_init | ( | void | ) |
Definition at line 55 of file ctrl_module_outerloop_demo.c.
References ctrl, and stabilization_attitude_rc_setpoint_init().
| void guidance_module_enter | ( | void | ) |
Definition at line 60 of file ctrl_module_outerloop_demo.c.
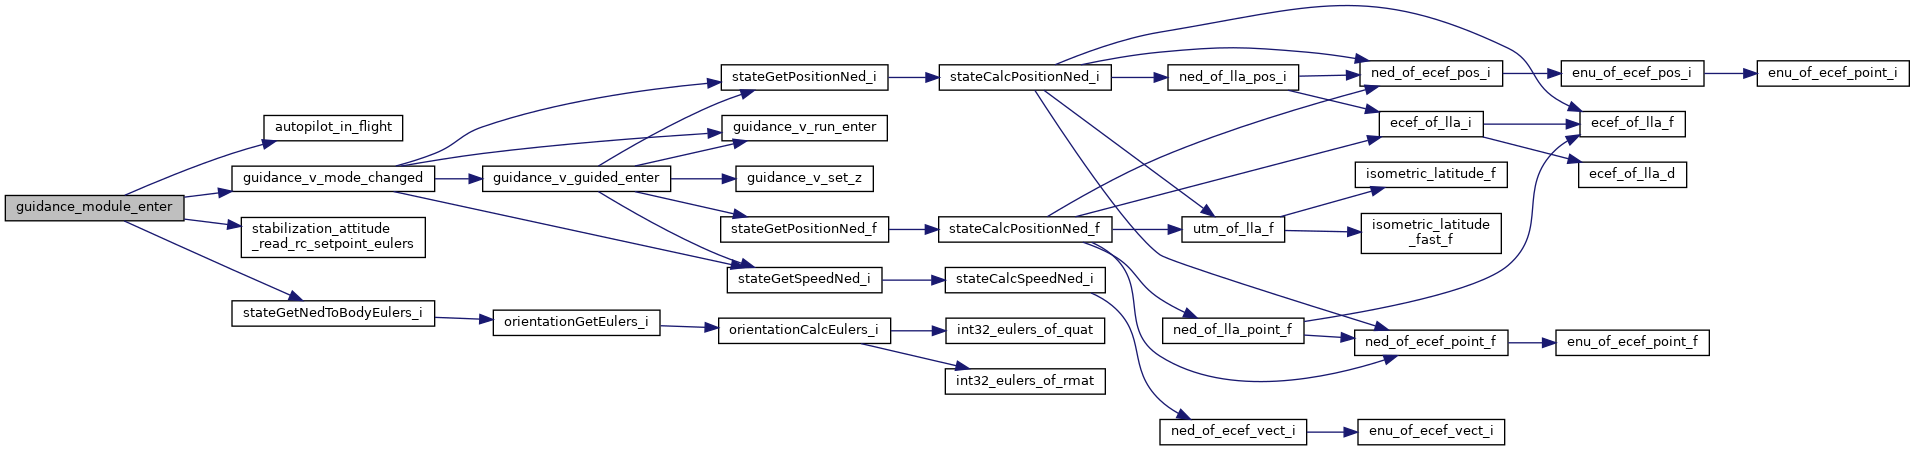
References autopilot_in_flight(), ctrl, guidance_v_mode_changed(), GUIDANCE_V_MODE_HOVER, Int32Eulers::psi, radio_control, stabilization_attitude_read_rc_setpoint_eulers(), and stateGetNedToBodyEulers_i().
| void guidance_module_run | ( | bool | in_flight | ) |
Definition at line 72 of file ctrl_module_outerloop_demo.c.
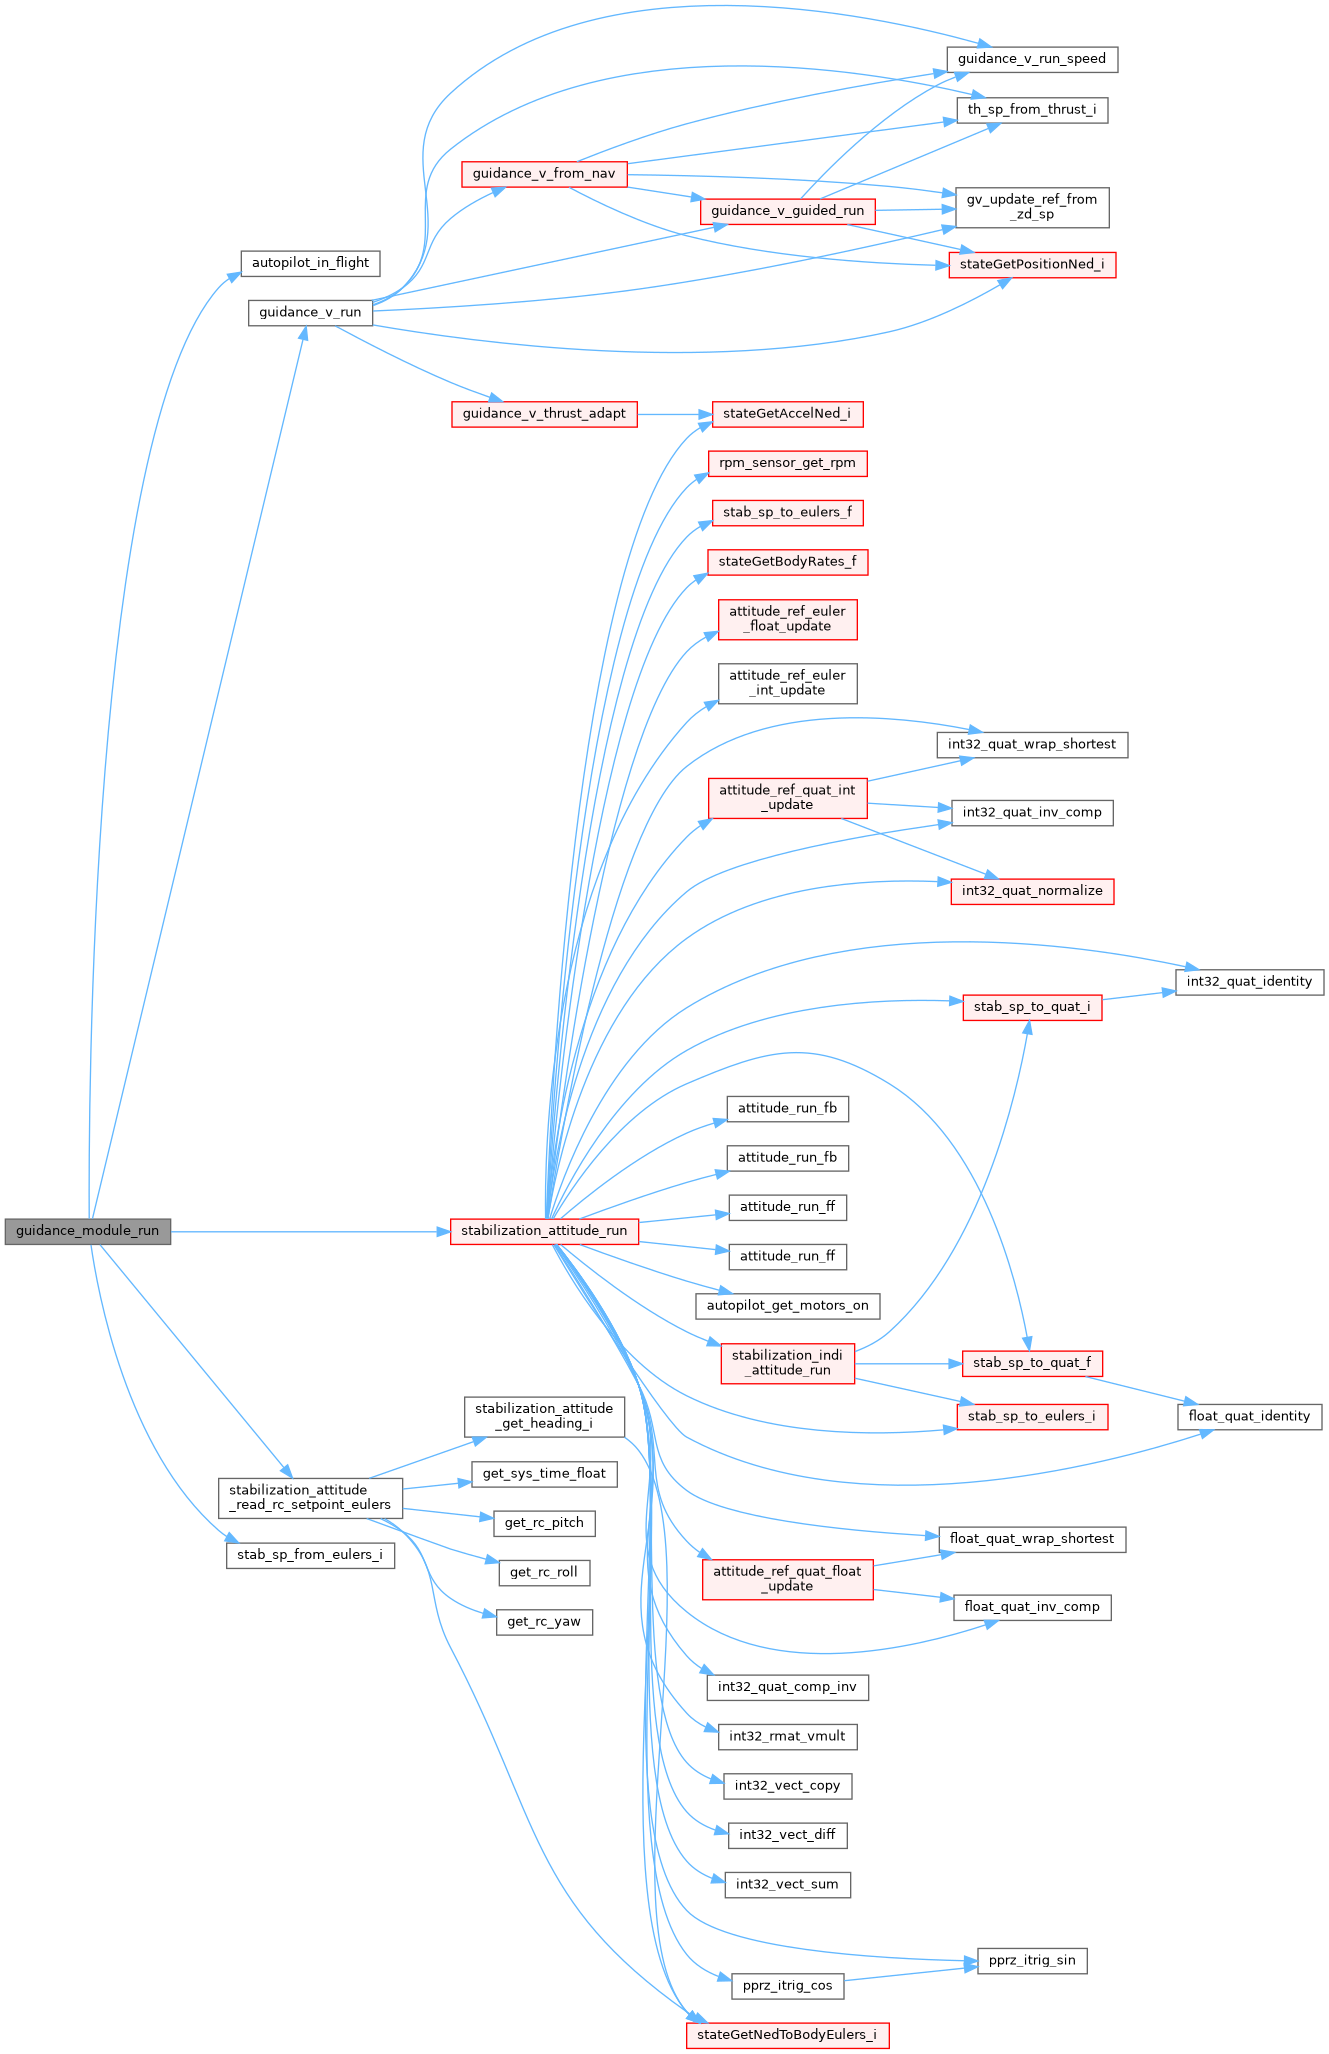
References ANGLE_BFP_OF_REAL, autopilot_in_flight(), ctrl, guidance_v_run(), radio_control, StabilizationSetpoint::sp, ThrustSetpoint::sp, stab_sp_from_eulers_i(), stabilization, stabilization_attitude_read_rc_setpoint_eulers(), and stabilization_attitude_run().
| float comode_time = 0 |
Definition at line 50 of file ctrl_module_outerloop_demo.c.
| struct ctrl_module_demo_struct ctrl |
Referenced by ctrl_module_init(), guidance_module_enter(), and guidance_module_run().
 1.15.0