|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Periodic telemetry system header (includes downlink utility and generated code). More...
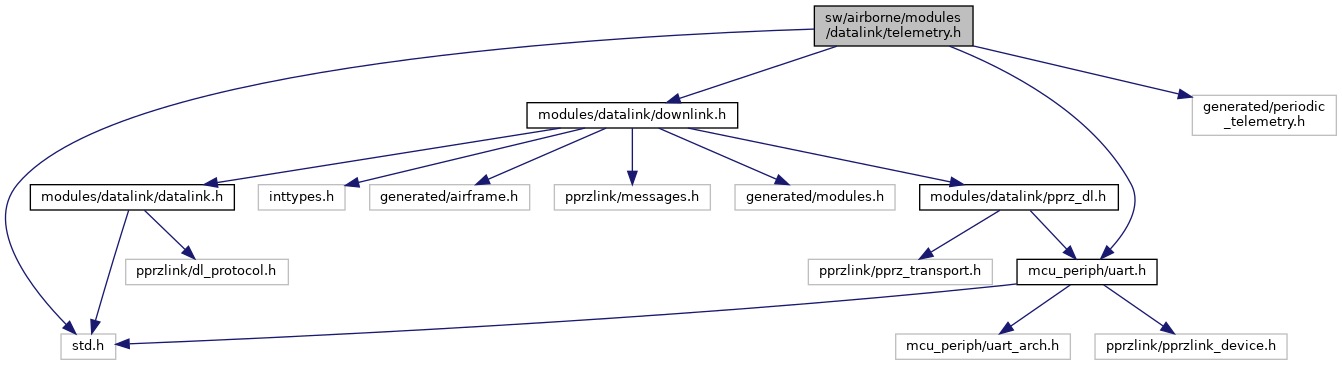
#include "std.h"#include "mcu_periph/uart.h"#include "generated/periodic_telemetry.h"#include "modules/datalink/downlink.h"Go to the source code of this file.
Macros | |
| #define | DefaultPeriodic (&pprz_telemetry) |
| Set default periodic telemetry. | |
Variables | |
| struct periodic_telemetry | pprz_telemetry |
| Global telemetry structure. | |
Periodic telemetry system header (includes downlink utility and generated code).
In order to use it a subsystem/module:
Definition in file telemetry.h.
| #define DefaultPeriodic (&pprz_telemetry) |
Set default periodic telemetry.
Definition at line 66 of file telemetry.h.
Referenced by actuators_bebop_init(), actuators_dshot_arch_init(), actuators_t4_uart_init(), actuators_uavcan_init(), adc_generic_init(), ahrs_aligner_init(), ahrs_dcm_wrapper_init(), ahrs_fc_wrapper_init(), ahrs_finv_wrapper_init(), ahrs_icq_wrapper_init(), ahrs_madgwick_wrapper_init(), ahrs_mlkf_wrapper_init(), ahrs_vectornav_init(), ahrs_vectornav_wrapper_init(), air_data_init(), aoa_pwm_init(), aoa_t4_init(), approach_moving_target_init(), autopilot_firmware_init(), autopilot_init(), battery_monitor_init(), cam_gimbal_init(), can_fuelcell_init(), commands_init(), ctc_init(), ctrl_windtunnel_init(), dcf_init(), detect_gate_init(), digital_cam_uart_init(), downlink_init(), dragspeed_init(), ekf_aw_wrapper_init(), esc32_init(), extra_pprz_dl_periodic(), flight_recorder_periodic(), gec_dl_init(), gps_init(), gps_piksi_init(), gps_ubx_ucenter_init(), ground_detect_init(), guidance_h_init(), guidance_hybrid_init(), guidance_indi_init(), guidance_pid_init(), guidance_v_init(), gvf_ik_init(), gvf_init(), gvf_parametric_init(), h_ctl_init(), hff_init(), hott_init(), i2c_init(), imu_heater_init(), imu_init(), imu_vectornav_init(), init_grid(), init_grid_4(), init_parachute(), ins_ekf2_init(), ins_ext_pose_init(), ins_float_invariant_init(), ins_float_invariant_wrapper_init(), ins_flow_init(), ins_gps_passthrough_init(), ins_int_init(), ins_mekf_wind_wrapper_init(), ins_vectornav_init(), intermcu_init(), intermcu_periodic(), jevois_mavlink_init(), main_recovery_init(), main_recovery_periodic(), mateksys3901l0x_init(), mission_init(), motor_mixing_init(), nav_init(), nav_rotorcraft_init(), nav_rover_init(), nav_survey_rectangle_rotorcraft_init(), oneloop_andi_init(), oneloop_nB_init(), optical_flow_hover_init(), optical_flow_landing_init(), opticflow_module_init(), pca9685_i2c_init(), power_uavcan_init(), ppm_init(), radio_control_cc2500_init(), radio_control_init(), range_sensor_uavcan_init(), relative_localization_filter_init(), rotorcraft_cam_init(), rotwing_state_init(), rpm_sensor_init(), sbus_dual_init(), sbus_init(), sdlog_chibios_init(), sonar_adc_init(), sonar_i2c_init(), stabilization_andi_init(), stabilization_attitude_euler_float_init(), stabilization_attitude_euler_int_init(), stabilization_attitude_plane_pid_init(), stabilization_attitude_quat_float_init(), stabilization_attitude_quat_int_init(), stabilization_indi_init(), stabilization_init(), stabilization_rate_init(), superbitrf_init(), sys_id_chirp_init(), sys_id_doublet_init(), sys_id_wave_init(), target_pos_init(), telemetry_reporting_task(), temp_adc_init(), tfmini_i2c_init(), tfmini_init(), throttle_curve_init(), traffic_info_init(), uart_periph_init(), uav_recovery_init(), vff_init(), vff_init(), waypoints_init(), wind_estimation_quadrotor_init(), and wind_estimator_init().
|
extern |
Global telemetry structure.
Contains the list of message names and registered callbacks. Filled with generated structure from periodic_telemetry.h
Definition at line 42 of file telemetry.c.
 1.15.0