|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Fixedwing navigation in a spiral/helix. More...
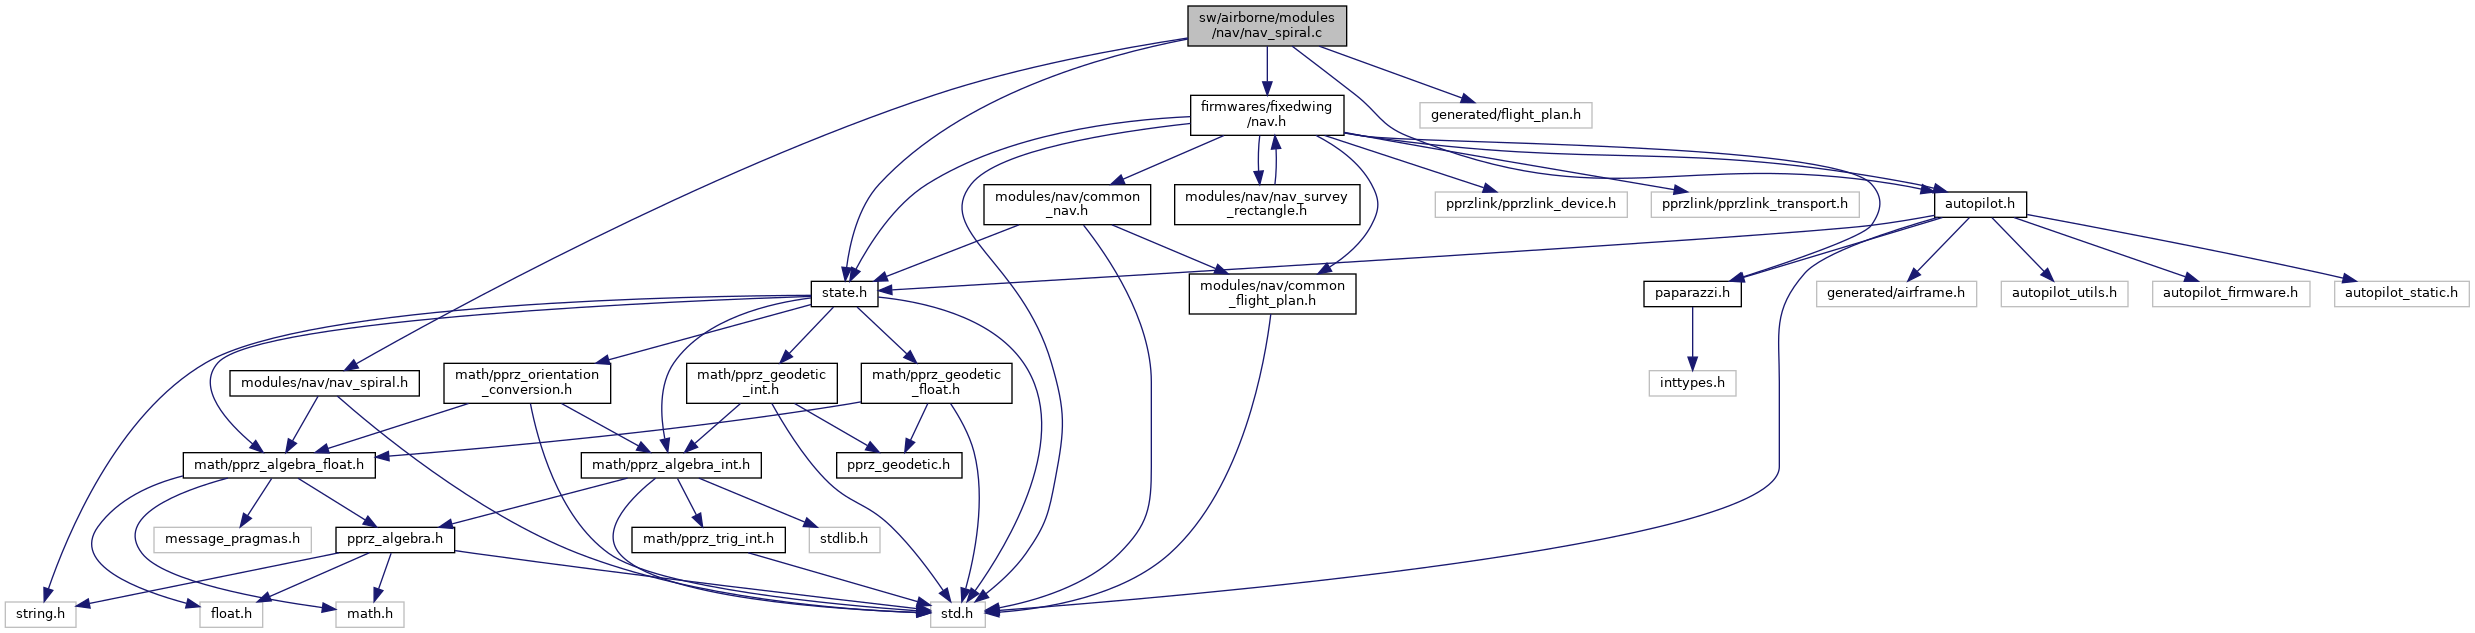
#include "modules/nav/nav_spiral.h"#include "firmwares/fixedwing/nav.h"#include "state.h"#include "autopilot.h"#include "generated/flight_plan.h"Go to the source code of this file.
Macros | |
| #define | NAV_SPIRAL_MIN_CIRCLE_RADIUS 60 |
Functions | |
| void | nav_spiral_setup (uint8_t center_wp, uint8_t edge_wp, float radius_start, float radius_inc, float segments) |
| bool | nav_spiral_run (void) |
Variables | |
| struct NavSpiral | nav_spiral |
Fixedwing navigation in a spiral/helix.
creating a helix:
Definition in file nav_spiral.c.
| #define NAV_SPIRAL_MIN_CIRCLE_RADIUS 60 |
Definition at line 45 of file nav_spiral.c.
Referenced by nav_spiral_setup().
| bool nav_spiral_run | ( | void | ) |
Definition at line 86 of file nav_spiral.c.
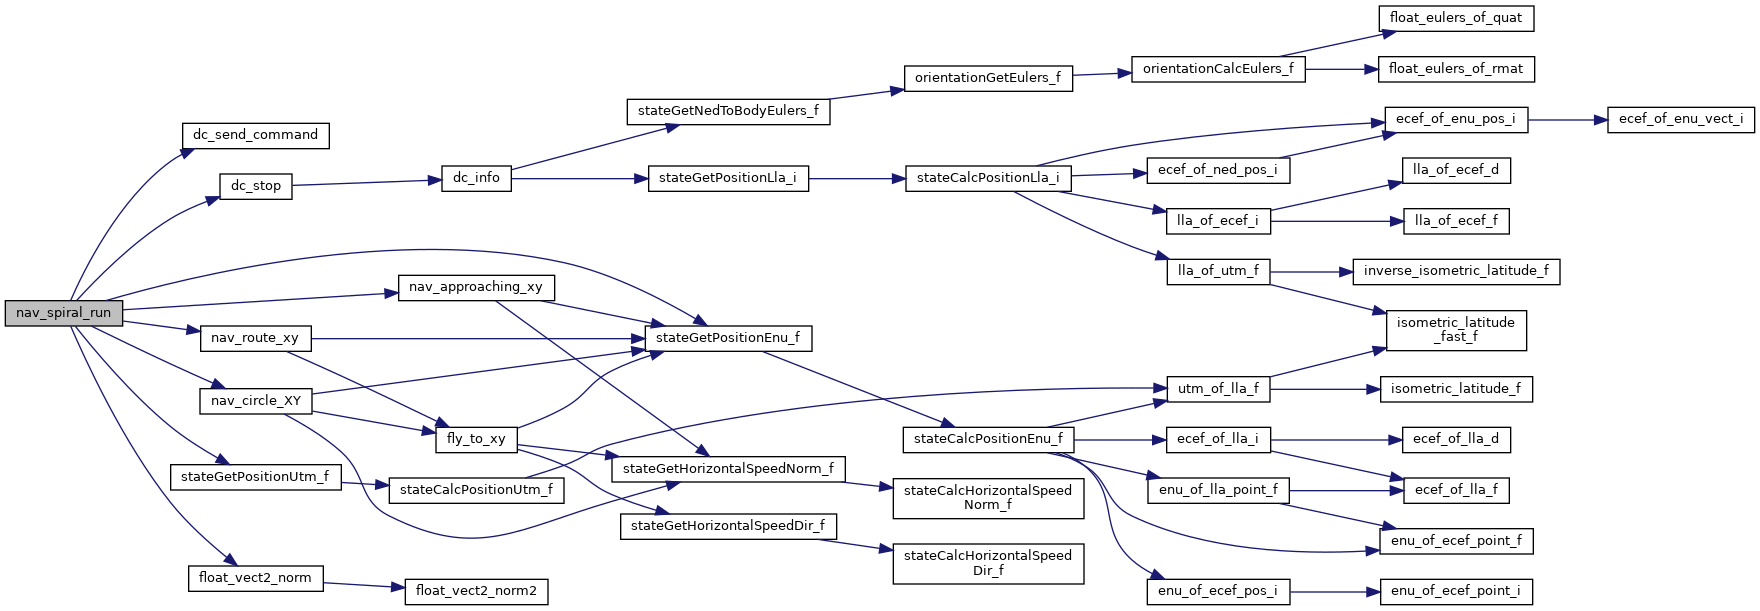
References UtmCoor_f::alt, dc_cam_angle, dc_cam_tracing, dc_Circle, dc_send_command(), DC_SHOOT, dc_stop(), float_vect2_norm(), FLOAT_VECT3_NORM, nav_approaching_xy(), nav_circle_XY(), nav_route_xy(), nav_spiral, NavVerticalAltitudeMode, NavVerticalAutoThrottleMode, pos_diff, SpiralCircle, SpiralInc, SpiralOutside, SpiralStartCircle, stateGetPositionEnu_f(), stateGetPositionUtm_f(), VECT2_COPY, and VECT2_DIFF.
| void nav_spiral_setup | ( | uint8_t | center_wp, |
| uint8_t | edge_wp, | ||
| float | radius_start, | ||
| float | radius_inc, | ||
| float | segments ) |
Definition at line 50 of file nav_spiral.c.
References UtmCoor_f::alt, float_vect2_norm(), FLOAT_VECT3_NORM, nav_spiral, NAV_SPIRAL_MIN_CIRCLE_RADIUS, NavSpiral::radius_start, NavSpiral::segments, SpiralOutside, stateGetPositionEnu_f(), stateGetPositionUtm_f(), VECT2_COPY, VECT2_DIFF, waypoints, EnuCoor_f::x, and EnuCoor_f::y.
| struct NavSpiral nav_spiral |
Definition at line 48 of file nav_spiral.c.
Referenced by nav_spiral_run(), and nav_spiral_setup().
 1.15.0