|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
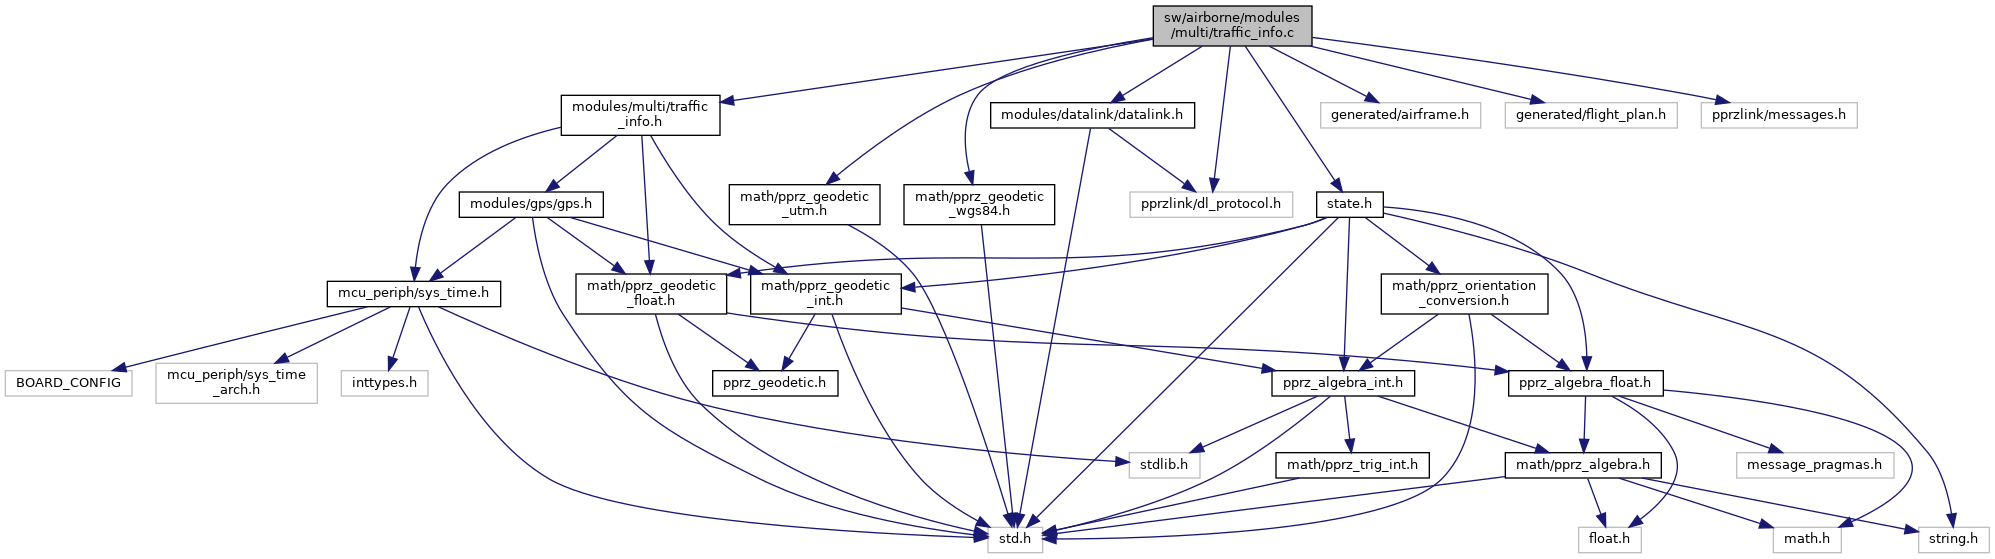
#include "modules/multi/traffic_info.h"#include "generated/airframe.h"#include "generated/flight_plan.h"#include "modules/datalink/datalink.h"#include "modules/datalink/telemetry.h"#include "pprzlink/dl_protocol.h"#include "pprzlink/messages.h"#include "state.h"#include "math/pprz_geodetic_utm.h"#include "math/pprz_geodetic_wgs84.h"Go to the source code of this file.
Functions | |
| static void | send_acinfo_lla (struct transport_tx *trans, struct link_device *dev) |
| void | traffic_info_init (void) |
| static void | update_geoid_height (void) |
| Update estimate of the geoid height Requires an available hsml and/or lla measurement, if not available value isn't updated. | |
| bool | parse_acinfo_dl (uint8_t *buf) |
| Parse all datalink or telemetry messages that contain global position of other acs Messages currently handled: Telemetry (vehicle -> ground or vehicle -> vehicle): GPS_SMALL, GPS, GPS_LLA Datalink (ground -> vehicle): ACINFO, ACINFO_LLA. | |
| void | set_ac_info_utm (uint8_t id, uint32_t utm_east, uint32_t utm_north, uint32_t alt, uint8_t utm_zone, uint16_t course, uint16_t gspeed, uint16_t climb, uint32_t itow) |
| Set Aircraft info. | |
| void | set_ac_info_lla (uint8_t id, int32_t lat, int32_t lon, int32_t alt, int16_t course, uint16_t gspeed, int16_t climb, uint32_t itow) |
| Set Aircraft info. | |
| void | acInfoCalcPositionUtm_i (uint8_t ac_id) |
| void | acInfoCalcPositionLla_i (uint8_t ac_id) |
| void | acInfoCalcPositionEnu_i (uint8_t ac_id) |
| void | acInfoCalcPositionUtm_f (uint8_t ac_id) |
| void | acInfoCalcPositionLla_f (uint8_t ac_id) |
| void | acInfoCalcPositionEnu_f (uint8_t ac_id) |
| void | acInfoCalcVelocityEnu_i (uint8_t ac_id) |
| void | acInfoCalcVelocityEnu_f (uint8_t ac_id) |
| void | traffic_info_log_start (void) |
| void | traffic_info_log_stop (void) |
Variables | |
| uint8_t | ti_acs_idx |
| uint8_t | ti_acs_id [NB_ACS_ID] |
| struct acInfo | ti_acs [NB_ACS] |
| int32_t | geoid_height |
Definition in file traffic_info.c.
|
static |
Definition at line 65 of file traffic_info.c.
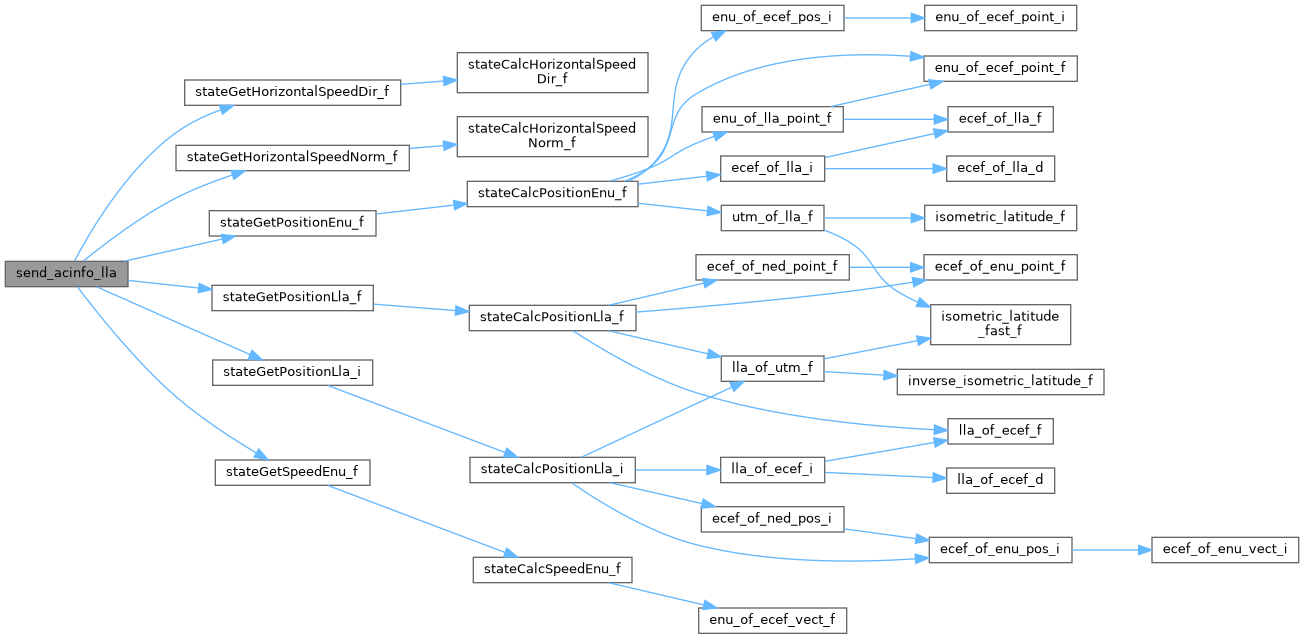
References LlaCoor_f::alt, LlaCoor_i::alt, course, dev, gps, LlaCoor_f::lat, LlaCoor_i::lat, LogFileIsOpen, LogWrite, LlaCoor_f::lon, LlaCoor_i::lon, pprzLogFile, stateGetHorizontalSpeedDir_f(), stateGetHorizontalSpeedNorm_f(), stateGetPositionEnu_f(), stateGetPositionLla_f(), stateGetPositionLla_i(), stateGetSpeedEnu_f(), EnuCoor_f::x, EnuCoor_f::y, and EnuCoor_f::z.
Referenced by traffic_info_init().
|
static |
Update estimate of the geoid height Requires an available hsml and/or lla measurement, if not available value isn't updated.
Definition at line 120 of file traffic_info.c.
References geoid_height, gps, GPS_VALID_HMSL_BIT, GPS_VALID_POS_LLA_BIT, and wgs84_ellipsoid_to_geoid_i().
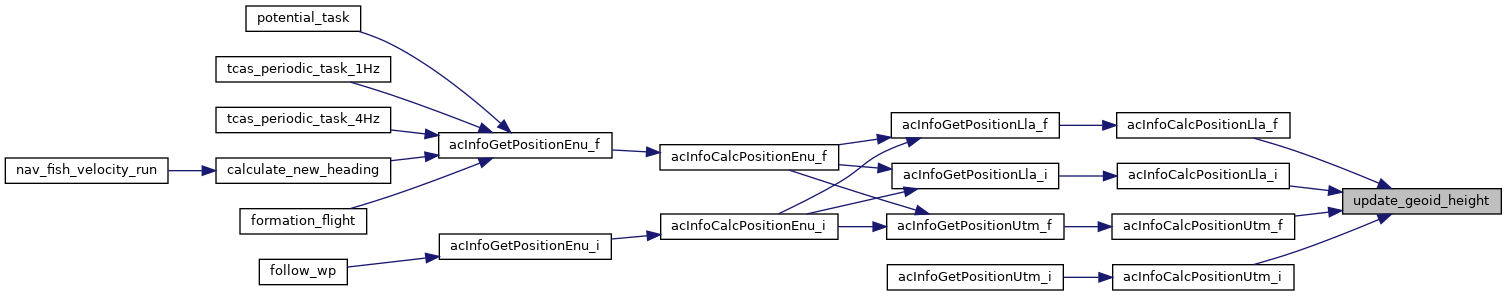
Referenced by acInfoCalcPositionLla_f(), acInfoCalcPositionLla_i(), acInfoCalcPositionUtm_f(), and acInfoCalcPositionUtm_i().
| int32_t geoid_height |
Definition at line 62 of file traffic_info.c.
Referenced by acInfoCalcPositionLla_f(), acInfoCalcPositionLla_i(), acInfoCalcPositionUtm_f(), acInfoCalcPositionUtm_i(), traffic_info_init(), and update_geoid_height().
 1.15.0