|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
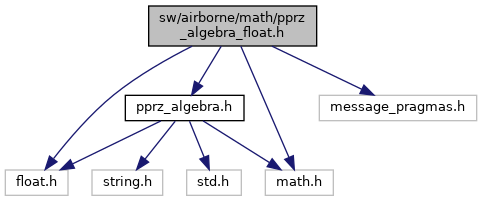
Paparazzi floating point algebra. More...
Go to the source code of this file.
Data Structures | |
| struct | FloatVect2 |
| struct | FloatVect3 |
| struct | FloatQuat |
| Roation quaternion. More... | |
| struct | FloatMat33 |
| struct | FloatRMat |
| rotation matrix More... | |
| struct | FloatEulers |
| euler angles More... | |
| struct | FloatRates |
| angular rates More... | |
Macros | |
| #define | M_SQRT2 1.41421356237309504880 |
| #define | FLOAT_ANGLE_NORMALIZE(_a) |
| #define | FLOAT_VECT2_ZERO(_v) |
| #define | FLOAT_VECT2_NORM(_v) |
| #define | FLOAT_VECT2_NORMALIZE(_v) |
| #define | FLOAT_VECT3_ZERO(_v) |
| #define | FLOAT_VECT3_NORM(_v) |
| #define | FLOAT_VECT3_NORMALIZE(_v) |
| #define | FLOAT_RATES_ZERO(_r) |
| #define | FLOAT_RATES_NORM(_v) |
| #define | FLOAT_RATES_LIN_CMB(_ro, _r1, _s1, _r2, _s2) |
| #define | FLOAT_VECT3_INTEGRATE_FI(_vo, _dv, _dt) |
| #define | FLOAT_RATES_INTEGRATE_FI(_ra, _racc, _dt) |
| #define | FLOAT_RATES_OF_EULER_DOT(_ra, _e, _ed) |
| #define | FLOAT_MAT33_ZERO(_m) |
| #define | FLOAT_MAT33_DIAG(_m, _d00, _d11, _d22) |
| #define | float_rmat_of_eulers float_rmat_of_eulers_321 |
| #define | FLOAT_RMAT_INV(_m_b2a, _m_a2b) |
| #define | FLOAT_RMAT_NORM(_m) |
| #define | FLOAT_RMAT_COMP(_m_a2c, _m_a2b, _m_b2c) |
| #define | FLOAT_RMAT_COMP_INV(_m_a2b, _m_a2c, _m_b2c) |
| #define | FLOAT_RMAT_VMULT(_vb, _m_a2b, _va) |
| #define | FLOAT_RMAT_TRANSP_VMULT(_vb, _m_b2a, _va) |
| #define | FLOAT_RMAT_RATEMULT(_rb, _m_a2b, _ra) |
| #define | FLOAT_RMAT_TRANSP_RATEMULT(_rb, _m_b2a, _ra) |
| #define | FLOAT_RMAT_OF_AXIS_ANGLE(_rm, _uv, _an) |
| #define | FLOAT_RMAT_OF_EULERS(_rm, _e) |
| #define | FLOAT_RMAT_OF_EULERS_321(_rm, _e) |
| #define | FLOAT_RMAT_OF_EULERS_312(_rm, _e) |
| #define | FLOAT_RMAT_OF_QUAT(_rm, _q) |
| #define | FLOAT_RMAT_INTEGRATE_FI(_rm, _omega, _dt) |
| #define | FLOAT_QUAT_NORM2(_q) |
| #define | FLOAT_QUAT_EXTRACT(_vo, _qi) |
| #define | FLOAT_QUAT_ZERO(_q) |
| #define | FLOAT_QUAT_INVERT(_qo, _qi) |
| #define | FLOAT_QUAT_WRAP_SHORTEST(_q) |
| #define | FLOAT_QUAT_NORM(_q) |
| #define | FLOAT_QUAT_NORMALIZE(_q) |
| #define | FLOAT_QUAT_COMP(_a2c, _a2b, _b2c) |
| #define | FLOAT_QUAT_MULT(_a2c, _a2b, _b2c) |
| #define | FLOAT_QUAT_INV_COMP(_b2c, _a2b, _a2c) |
| #define | FLOAT_QUAT_COMP_INV(_a2b, _a2c, _b2c) |
| #define | FLOAT_QUAT_COMP_NORM_SHORTEST(_a2c, _a2b, _b2c) |
| #define | FLOAT_QUAT_COMP_INV_NORM_SHORTEST(_a2b, _a2c, _b2c) |
| #define | FLOAT_QUAT_INV_COMP_NORM_SHORTEST(_b2c, _a2b, _a2c) |
| #define | FLOAT_QUAT_DIFFERENTIAL(q_out, w, dt) |
| #define | FLOAT_QUAT_INTEGRATE(_q, _omega, _dt) |
| #define | FLOAT_QUAT_VMULT(v_out, q, v_in) |
| #define | FLOAT_QUAT_DERIVATIVE(_qd, _r, _q) |
| #define | FLOAT_QUAT_DERIVATIVE_LAGRANGE(_qd, _r, _q) |
| #define | FLOAT_QUAT_OF_EULERS(_q, _e) |
| #define | FLOAT_QUAT_OF_AXIS_ANGLE(_q, _uv, _an) |
| #define | FLOAT_QUAT_OF_ORIENTATION_VECT(_q, _ov) |
| #define | FLOAT_QUAT_OF_RMAT(_q, _r) |
| #define | FLOAT_EULERS_ZERO(_e) |
| #define | FLOAT_EULERS_OF_RMAT(_e, _rm) |
| #define | FLOAT_EULERS_OF_QUAT(_e, _q) |
| #define | FLOAT_EULERS_NORM(_e) |
| #define | MAKE_MATRIX_PTR(_ptr, _mat, _rows) |
| Make a pointer to a matrix of _rows lines. | |
Functions | |
| static float | float_log_n (const float v, const float n) |
| static float | float_vect2_norm2 (const struct FloatVect2 *v) |
| static float | float_vect2_norm (const struct FloatVect2 *v) |
| static void | float_vect2_normalize (struct FloatVect2 *v) |
| normalize 2D vector in place | |
| static float | float_vect3_norm2 (const struct FloatVect3 *v) |
| static float | float_vect3_norm (const struct FloatVect3 *v) |
| static void | float_vect3_normalize (struct FloatVect3 *v) |
| normalize 3D vector in place | |
| void | float_vect3_integrate_fi (struct FloatVect3 *vec, const struct FloatVect3 *dv, const float dt) |
| in place first order integration of a 3D-vector | |
| void | float_rates_integrate_fi (struct FloatRates *r, const struct FloatRates *dr, const float dt) |
| in place first order integration of angular rates | |
| void | float_rates_vect3_integrate_fi (struct FloatRates *r, const struct FloatVect3 *dr, const float dt) |
| in place first order integration of angular rates | |
| void | float_rates_of_euler_dot (struct FloatRates *r, const struct FloatEulers *e, const struct FloatEulers *edot) |
| static void | float_rmat_identity (struct FloatRMat *rm) |
| initialises a rotation matrix to identity | |
| void | float_rmat_inv (struct FloatRMat *m_b2a, const struct FloatRMat *m_a2b) |
| Inverse/transpose of a rotation matrix. | |
| void | float_rmat_comp (struct FloatRMat *m_a2c, const struct FloatRMat *m_a2b, const struct FloatRMat *m_b2c) |
| Composition (multiplication) of two rotation matrices. | |
| void | float_rmat_comp_inv (struct FloatRMat *m_a2b, const struct FloatRMat *m_a2c, const struct FloatRMat *m_b2c) |
| Composition (multiplication) of two rotation matrices. | |
| float | float_rmat_norm (const struct FloatRMat *rm) |
| Norm of a rotation matrix. | |
| void | float_rmat_vmult (struct FloatVect3 *vb, const struct FloatRMat *m_a2b, const struct FloatVect3 *va) |
| rotate 3D vector by rotation matrix. | |
| void | float_rmat_transp_vmult (struct FloatVect3 *vb, const struct FloatRMat *m_b2a, const struct FloatVect3 *va) |
| rotate 3D vector by transposed rotation matrix. | |
| void | float_rmat_mult (struct FloatEulers *rb, const struct FloatRMat *m_a2b, const struct FloatEulers *ra) |
| rotate angle by rotation matrix. | |
| void | float_rmat_transp_mult (struct FloatEulers *rb, const struct FloatRMat *m_b2a, const struct FloatEulers *ra) |
| rotate angle by transposed rotation matrix. | |
| void | float_rmat_ratemult (struct FloatRates *rb, const struct FloatRMat *m_a2b, const struct FloatRates *ra) |
| rotate anglular rates by rotation matrix. | |
| void | float_rmat_transp_ratemult (struct FloatRates *rb, const struct FloatRMat *m_b2a, const struct FloatRates *ra) |
| rotate anglular rates by transposed rotation matrix. | |
| void | float_rmat_of_axis_angle (struct FloatRMat *rm, const struct FloatVect3 *uv, const float angle) |
| initialises a rotation matrix from unit vector axis and angle | |
| void | float_rmat_of_eulers_321 (struct FloatRMat *rm, const struct FloatEulers *e) |
| Rotation matrix from 321 Euler angles (float). | |
| void | float_rmat_of_eulers_312 (struct FloatRMat *rm, const struct FloatEulers *e) |
| void | float_rmat_of_quat (struct FloatRMat *rm, const struct FloatQuat *q) |
| void | float_rmat_integrate_fi (struct FloatRMat *rm, const struct FloatRates *omega, const float dt) |
| in place first order integration of a rotation matrix | |
| float | float_rmat_reorthogonalize (struct FloatRMat *rm) |
| static void | float_quat_identity (struct FloatQuat *q) |
| initialises a quaternion to identity | |
| static float | float_quat_norm (const struct FloatQuat *q) |
| static void | float_quat_normalize (struct FloatQuat *q) |
| static void | float_quat_invert (struct FloatQuat *qo, const struct FloatQuat *qi) |
| static void | float_quat_wrap_shortest (struct FloatQuat *q) |
| void | float_quat_comp (struct FloatQuat *a2c, const struct FloatQuat *a2b, const struct FloatQuat *b2c) |
| Composition (multiplication) of two quaternions. | |
| void | float_quat_comp_inv (struct FloatQuat *a2b, const struct FloatQuat *a2c, const struct FloatQuat *b2c) |
| Composition (multiplication) of two quaternions. | |
| void | float_quat_inv_comp (struct FloatQuat *b2c, const struct FloatQuat *a2b, const struct FloatQuat *a2c) |
| Composition (multiplication) of two quaternions. | |
| void | float_quat_comp_norm_shortest (struct FloatQuat *a2c, const struct FloatQuat *a2b, const struct FloatQuat *b2c) |
| Composition (multiplication) of two quaternions with normalization. | |
| void | float_quat_comp_inv_norm_shortest (struct FloatQuat *a2b, const struct FloatQuat *a2c, const struct FloatQuat *b2c) |
| Composition (multiplication) of two quaternions with normalization. | |
| void | float_quat_inv_comp_norm_shortest (struct FloatQuat *b2c, const struct FloatQuat *a2b, const struct FloatQuat *a2c) |
| Composition (multiplication) of two quaternions with normalization. | |
| void | float_quat_derivative (struct FloatQuat *qd, const struct FloatRates *r, const struct FloatQuat *q) |
| Quaternion derivative from rotational velocity. | |
| void | float_quat_derivative_lagrange (struct FloatQuat *qd, const struct FloatRates *r, const struct FloatQuat *q) |
| Quaternion derivative from rotational velocity with Lagrange multiplier. | |
| void | float_quat_differential (struct FloatQuat *q_out, const struct FloatRates *w, const float dt) |
| Delta rotation quaternion with constant angular rates. | |
| void | float_quat_integrate_fi (struct FloatQuat *q, const struct FloatRates *omega, const float dt) |
| in place first order quaternion integration with constant rotational velocity | |
| void | float_quat_integrate (struct FloatQuat *q, const struct FloatRates *omega, const float dt) |
| in place quaternion integration with constant rotational velocity | |
| void | float_quat_vmult (struct FloatVect3 *v_out, const struct FloatQuat *q, const struct FloatVect3 *v_in) |
| rotate 3D vector by quaternion. | |
| void | float_quat_of_eulers (struct FloatQuat *q, const struct FloatEulers *e) |
| Quaternion from Euler angles. | |
| void | float_quat_of_eulers_zxy (struct FloatQuat *q, const struct FloatEulers *e) |
| quat from euler rotation 'ZXY' This rotation order is useful if you need 90 deg pitch | |
| void | float_quat_of_eulers_yxz (struct FloatQuat *q, const struct FloatEulers *e) |
| quat from euler rotation 'YXZ' This function calculates a quaternion from Euler angles with the order YXZ, so pitch, roll, yaw, instead of the conventional ZYX order. | |
| void | float_quat_of_axis_angle (struct FloatQuat *q, const struct FloatVect3 *uv, const float angle) |
| Quaternion from unit vector and angle. | |
| void | float_quat_of_orientation_vect (struct FloatQuat *q, const struct FloatVect3 *ov) |
| Quaternion from orientation vector. | |
| void | float_quat_of_rmat (struct FloatQuat *q, const struct FloatRMat *rm) |
| Quaternion from rotation matrix. | |
| void | float_quat_tilt_twist (struct FloatQuat *tilt, struct FloatQuat *twist, const struct FloatQuat *quat) |
| Tilt twist decomposition of quaternion. | |
| static float | float_eulers_norm (const struct FloatEulers *e) |
| void | float_eulers_of_rmat (struct FloatEulers *e, const struct FloatRMat *rm) |
| void | float_eulers_of_quat (struct FloatEulers *e, const struct FloatQuat *q) |
| euler rotation 'ZYX' | |
| void | float_eulers_of_quat_zxy (struct FloatEulers *e, const struct FloatQuat *q) |
| euler rotation 'ZXY' This rotation order is useful if you need 90 deg pitch | |
| void | float_eulers_of_quat_yxz (struct FloatEulers *e, const struct FloatQuat *q) |
| euler rotation 'YXZ' This function calculates from a quaternion the Euler angles with the order YXZ, so pitch, roll, yaw, instead of the conventional ZYX order. | |
| static void | float_vect_zero (float *a, const int n) |
| a = 0 | |
| static void | float_vect_copy (float *a, const float *b, const int n) |
| a = b | |
| static void | float_vect_sum (float *o, const float *a, const float *b, const int n) |
| o = a + b | |
| static void | float_vect_diff (float *o, const float *a, const float *b, const int n) |
| o = a - b | |
| static void | float_vect_mul (float *o, const float *a, const float *b, const int n) |
| o = a * b (element wise) | |
| static void | float_vect_add (float *a, const float *b, const int n) |
| a += b | |
| static void | float_vect_sub (float *a, const float *b, const int n) |
| a -= b | |
| static void | float_vect_smul (float *o, const float *a, const float s, const int n) |
| o = a * s | |
| static void | float_vect_sdiv (float *o, const float *a, const float s, const int n) |
| o = a / s | |
| static float | float_vect_norm (const float *a, const int n) |
| ||a|| | |
| static void | float_vect_scale (float *a, const float s, const int n) |
| a *= s | |
| static float | float_vect_dot_product (const float *a, const float *b, const int n) |
| a.b | |
| void | float_mat_invert (float **o, float **mat, const int n) |
| Calculate inverse of any n x n matrix (passed as C array) o = mat^-1 Algorithm verified with Matlab. | |
| void | float_mat_exp (float **a, float **o, const int n) |
| float | float_mat_norm_li (float **o, const int m, const int n) |
| static void | float_mat_zero (float **a, const int m, const int n) |
| a = 0 | |
| static void | float_mat_copy (float **a, float **b, const int m, const int n) |
| a = b | |
| static void | float_mat_sum (float **o, float **a, float **b, const int m, const int n) |
| o = a + b | |
| static void | float_mat_diff (float **o, float **a, float **b, const int m, const int n) |
| o = a - b | |
| static void | float_mat_transpose_square (float **a, const int n) |
| transpose square matrix | |
| static void | float_mat_transpose (float **o, float **a, const int n, const int m) |
| transpose non-square matrix | |
| static void | float_mat_mul (float **o, float **a, float **b, const int m, const int n, const int l) |
| o = a * b | |
| static void | float_mat_mul_transpose (float **o, float **a, float **b, const int m, const int n, const int l) |
| o = a * b' | |
| static void | float_mat_mul_copy (float **o, float **a, float **b, const int m, const int n, const int l) |
| o = a * b | |
| static void | float_mat_vect_mul (float *o, float **a, const float *b, const int m, const int n) |
| o = a * b | |
| static void | float_mat_scale (float **a, float k, const int m, const int n) |
| a *= k, where k is a scalar value | |
| static void | float_mat_sum_scaled (float **a, float **b, const float k, const int m, const int n) |
| a += k*b, where k is a scalar value | |
| static void | float_mat_minor (float **o, float **a, const int m, const int n, const int d) |
| matrix minor | |
| static void | float_mat_vmul (float **o, const float *v, const int n) |
| o = I - v v^T | |
| static void | float_mat_col (float *o, float **a, const int m, const int c) |
| o = c-th column of matrix a[m x n] | |
| static void | float_mat_diagonal_scal (float **o, float v, const int n) |
| Make an n x n identity matrix (for matrix passed as array). | |
| static void | float_mat_div_scalar (float **o, float **a, const float scalar, const int m, const int n) |
| Divide a matrix by a scalar. | |
| static void | float_mat_mul_scalar (float **o, float **a, const float scalar, const int m, const int n) |
| Multiply a matrix by a scalar. | |
| bool | float_mat_inv_2d (float inv_out[4], const float mat_in[4]) |
| 2x2 matrix inverse | |
| void | float_mat2_mult (struct FloatVect2 *vect_out, const float mat[4], const struct FloatVect2 vect_in) |
| Multiply 2D matrix with vector. | |
| bool | float_mat_inv_3d (float inv_out[3][3], const float mat_in[3][3]) |
| 3x3 matrix inverse | |
| void | float_mat3_mult (struct FloatVect3 *vect_out, const float mat[3][3], const struct FloatVect3 vect_in) |
| Multiply 3D matrix with vector. | |
| bool | float_mat_inv_4d (float invOut[4][4], const float mat_in[4][4]) |
| 4x4 Matrix inverse | |
| void | float_vect3_bound_in_2d (struct FloatVect3 *vect3, const float bound) |
| void | float_vect3_bound_in_3d (struct FloatVect3 *vect3, const float bound) |
| void | float_vect3_scale_in_2d (struct FloatVect3 *vect3, const float norm_des) |
| void | float_vect2_bound_in_2d (struct FloatVect2 *vect2, const float bound) |
| void | float_vect2_scale_in_2d (struct FloatVect2 *vect2, const float norm_des) |
Paparazzi floating point algebra.
Definition in file pprz_algebra_float.h.
 1.15.0