|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Rotorcraft attitude stabilization in euler float version. More...
#include "generated/airframe.h"#include "firmwares/rotorcraft/stabilization/stabilization_attitude_euler_float.h"#include "firmwares/rotorcraft/stabilization/stabilization_attitude_ref_euler_float.h"#include "std.h"#include "paparazzi.h"#include "math/pprz_algebra_float.h"#include "state.h"#include "modules/datalink/telemetry.h"Go to the source code of this file.
Macros | |
| #define | USE_ATT_REF 1 |
| #define | MAX_SUM_ERR 200 |
Functions | |
| static void | send_att (struct transport_tx *trans, struct link_device *dev) |
| static void | send_att_ref (struct transport_tx *trans, struct link_device *dev) |
| void | stabilization_attitude_euler_float_init (void) |
| void | stabilization_attitude_enter (void) |
| Attitude control enter function. | |
| void | stabilization_attitude_run (bool in_flight, struct StabilizationSetpoint *sp, struct ThrustSetpoint *thrust, int32_t *cmd) |
| Attitude control run function. | |
Variables | |
| struct FloatAttitudeGains | stabilization_gains |
| struct FloatEulers | stabilization_att_sum_err |
| static struct FloatEulers | stab_att_sp_euler |
| static struct AttRefEulerFloat | att_ref_euler_f |
| float | stabilization_att_fb_cmd [COMMANDS_NB] |
| float | stabilization_att_ff_cmd [COMMANDS_NB] |
Rotorcraft attitude stabilization in euler float version.
Definition in file stabilization_attitude_euler_float.c.
| #define MAX_SUM_ERR 200 |
Definition at line 139 of file stabilization_attitude_euler_float.c.
Referenced by stabilization_attitude_plane_pid_run(), stabilization_attitude_run(), and stabilization_rate_run().
| #define USE_ATT_REF 1 |
Definition at line 39 of file stabilization_attitude_euler_float.c.
|
static |
Definition at line 54 of file stabilization_attitude_euler_float.c.
References COMMAND_PITCH, COMMAND_ROLL, dev, foo, FloatRates::p, FloatEulers::phi, FloatEulers::psi, FloatRates::q, FloatRates::r, stab_att_sp_euler, stabilization, stabilization_att_fb_cmd, stabilization_att_ff_cmd, stabilization_att_sum_err, stateGetBodyRates_f(), stateGetNedToBodyEulers_f(), and FloatEulers::theta.
Referenced by ahrs_finv_wrapper_init(), ahrs_madgwick_wrapper_init(), stabilization_attitude_euler_float_init(), stabilization_attitude_euler_int_init(), stabilization_attitude_plane_pid_init(), stabilization_attitude_quat_float_init(), and stabilization_attitude_quat_int_init().
|
static |
Definition at line 80 of file stabilization_attitude_euler_float.c.
References att_ref_euler_f, dev, and stab_att_sp_euler.
Referenced by stabilization_attitude_euler_float_init(), stabilization_attitude_euler_int_init(), stabilization_attitude_quat_float_init(), and stabilization_attitude_quat_int_init().
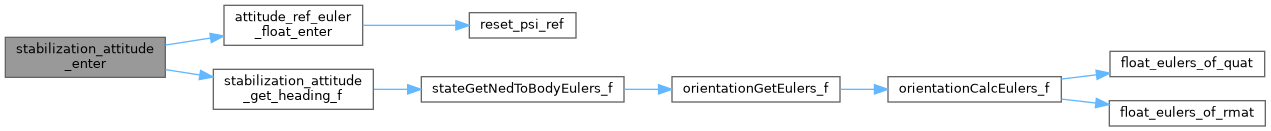
| void stabilization_attitude_enter | ( | void | ) |
Attitude control enter function.
Definition at line 131 of file stabilization_attitude_euler_float.c.
References att_ref_euler_f, attitude_ref_euler_float_enter(), FLOAT_EULERS_ZERO, stabilization_att_sum_err, and stabilization_attitude_get_heading_f().
| void stabilization_attitude_euler_float_init | ( | void | ) |
Definition at line 98 of file stabilization_attitude_euler_float.c.
References att_ref_euler_f, attitude_ref_euler_float_init(), DefaultPeriodic, FLOAT_EULERS_ZERO, register_periodic_telemetry(), send_att(), send_att_ref(), stabilization_att_sum_err, stabilization_gains, and VECT3_ASSIGN.
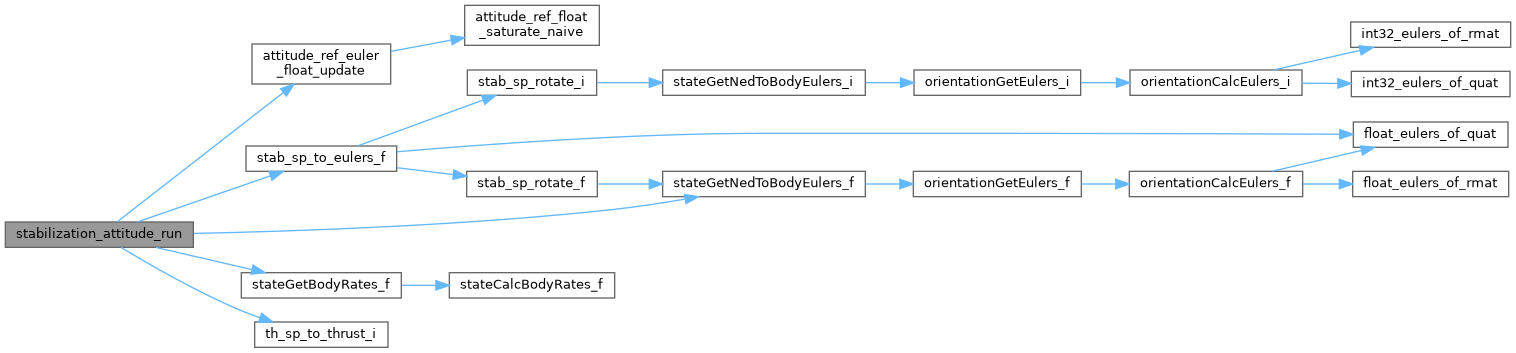
| void stabilization_attitude_run | ( | bool | in_flight, |
| struct StabilizationSetpoint * | sp, | ||
| struct ThrustSetpoint * | thrust, | ||
| int32_t * | cmd ) |
Attitude control run function.
| [in] | in_flight | true if in flight |
| [in] | sp | pointer to the stabilization setpoint structure |
| [in] | thrust | pointer to the thrust setoint structure |
| [out] | cmd | pointer to the output command vector |
Definition at line 141 of file stabilization_attitude_euler_float.c.
References att_ref_euler_f, attitude_ref_euler_float_update(), COMMAND_PITCH, COMMAND_ROLL, EULERS_ADD, EULERS_BOUND_CUBE, EULERS_COPY, EULERS_DIFF, FLOAT_ANGLE_NORMALIZE, FLOAT_EULERS_ZERO, FLOAT_RATES_ZERO, MAX_PPRZ, MAX_SUM_ERR, FloatRates::p, FloatEulers::phi, FloatEulers::psi, FloatRates::q, FloatRates::r, RATES_DIFF, stab_att_sp_euler, stab_sp_to_eulers_f(), stabilization_att_fb_cmd, stabilization_att_ff_cmd, stabilization_att_sum_err, stabilization_gains, stateGetBodyRates_f(), stateGetNedToBodyEulers_f(), th_sp_to_thrust_i(), FloatEulers::theta, and THRUST_AXIS_Z.
|
static |
Definition at line 46 of file stabilization_attitude_euler_float.c.
Referenced by send_att_ref(), stabilization_attitude_enter(), stabilization_attitude_euler_float_init(), and stabilization_attitude_run().
|
static |
Definition at line 45 of file stabilization_attitude_euler_float.c.
Referenced by guidance_flip_run(), send_att(), send_att(), send_att(), send_att(), send_att(), send_att_full_indi(), send_att_ref(), send_att_ref(), send_att_ref(), send_att_ref(), stabilization_attitude_euler_int_init(), stabilization_attitude_plane_pid_run(), stabilization_attitude_quat_float_init(), stabilization_attitude_run(), stabilization_attitude_run(), stabilization_indi_attitude_run(), and stabilization_indi_enter().
| float stabilization_att_fb_cmd[COMMANDS_NB] |
Definition at line 48 of file stabilization_attitude_euler_float.c.
| float stabilization_att_ff_cmd[COMMANDS_NB] |
Definition at line 49 of file stabilization_attitude_euler_float.c.
| struct FloatEulers stabilization_att_sum_err |
Definition at line 43 of file stabilization_attitude_euler_float.c.
Referenced by send_att(), send_att(), stabilization_attitude_enter(), stabilization_attitude_euler_float_init(), stabilization_attitude_euler_int_init(), and stabilization_attitude_run().
| struct FloatAttitudeGains stabilization_gains |
Definition at line 42 of file stabilization_attitude_euler_float.c.
 1.15.0