|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Pan/Tilt camera gimbal control. More...
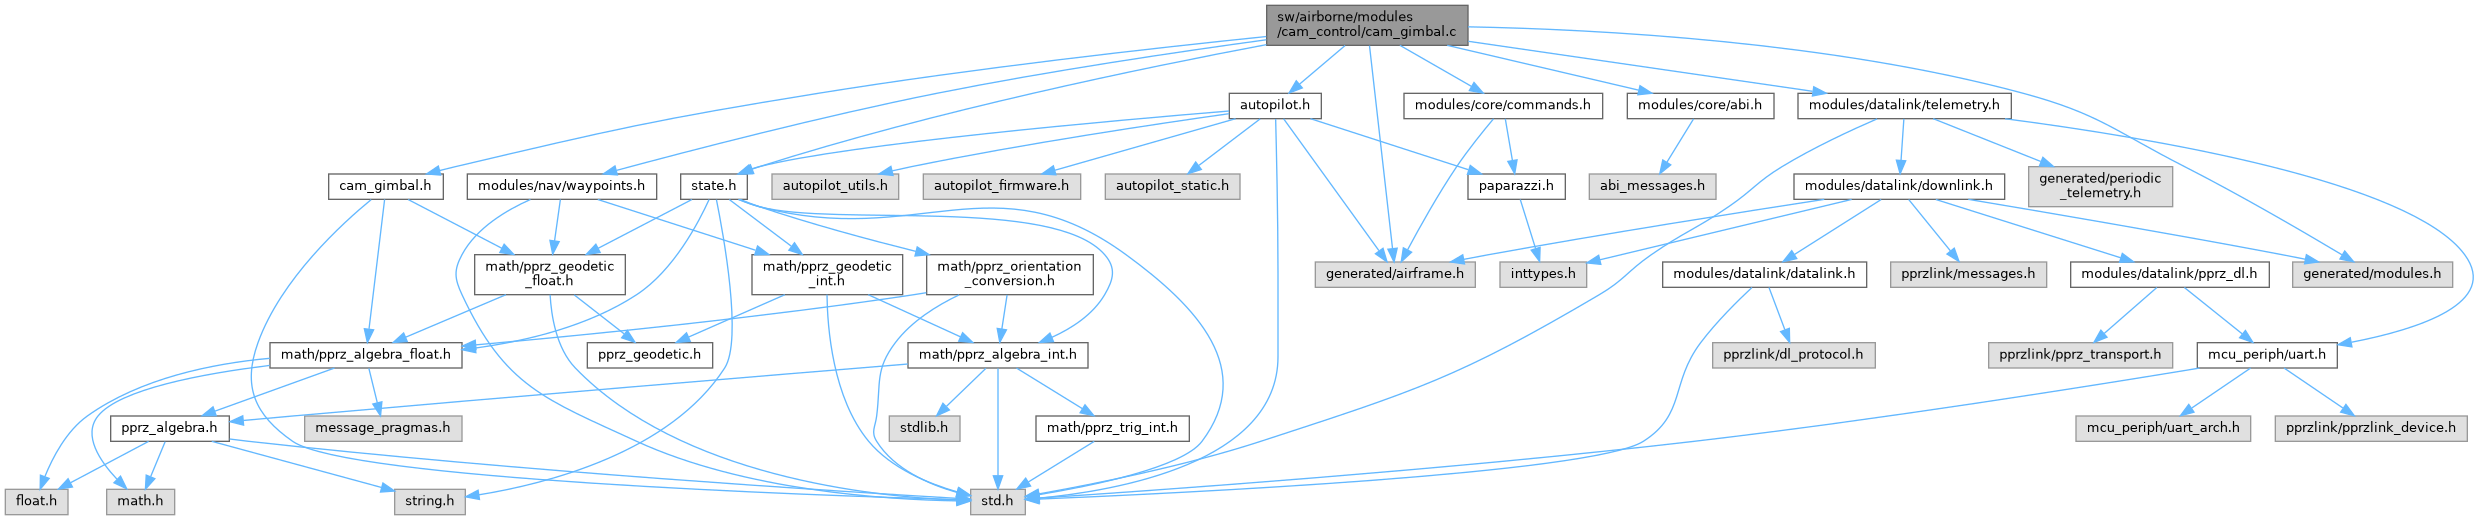
#include "cam_gimbal.h"#include "autopilot.h"#include "modules/nav/waypoints.h"#include "generated/modules.h"#include "generated/airframe.h"#include "modules/core/commands.h"#include "state.h"#include "modules/core/abi.h"#include "modules/datalink/telemetry.h"Go to the source code of this file.
Macros | |
| #define | CAM_GIMBAL_PAN0 0 |
| #define | CAM_GIMBAL_TILT0 0 |
| #define | CAM_GIMBAL_PAN_MAX RadOfDeg(90.f) |
| #define | CAM_GIMBAL_PAN_MIN -CAM_GIMBAL_PAN_MAX |
| #define | CAM_GIMBAL_TILT_MAX RadOfDeg(90.f) |
| #define | CAM_GIMBAL_TILT_MIN -CAM_GIMBAL_TILT_MAX |
| #define | CAM_GIMBAL_POS_X 0.f |
| #define | CAM_GIMBAL_POS_Y 0.f |
| #define | CAM_GIMBAL_POS_Z 0.f |
| #define | CAM_GIMBAL_TO_BODY_PHI 0.f |
| #define | CAM_GIMBAL_TO_BODY_THETA 0.f |
| #define | CAM_GIMBAL_TO_BODY_PSI 0.f |
Functions | |
| static void | joystick_cb (uint8_t sender_id UNUSED, int16_t roll, int16_t pitch, int16_t yaw UNUSED, int16_t throttle UNUSED) |
| static void | send_cam (struct transport_tx *trans, struct link_device *dev) |
| static void | default_compute_angles (struct FloatVect3 dir, float *pan, float *tilt) |
| Default callback function to compute gimbal pan/tilt angle from a looking direction (unit vector in gimbal frame). | |
| static void | cam_gimbal_angles (struct CamGimbal *cam) |
| Computes the servo values from pan and tilt angles. | |
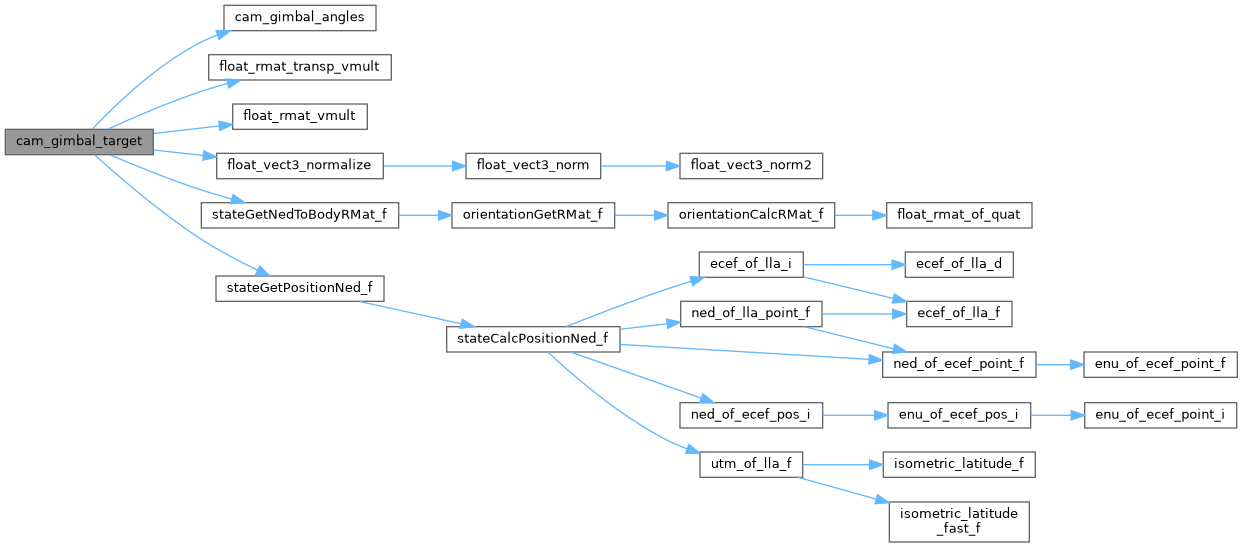
| static void | cam_gimbal_target (struct CamGimbal *cam) |
| Computes the right angles from target position. | |
| static void | cam_gimbal_nadir (struct CamGimbal *cam) |
| Point straight down. | |
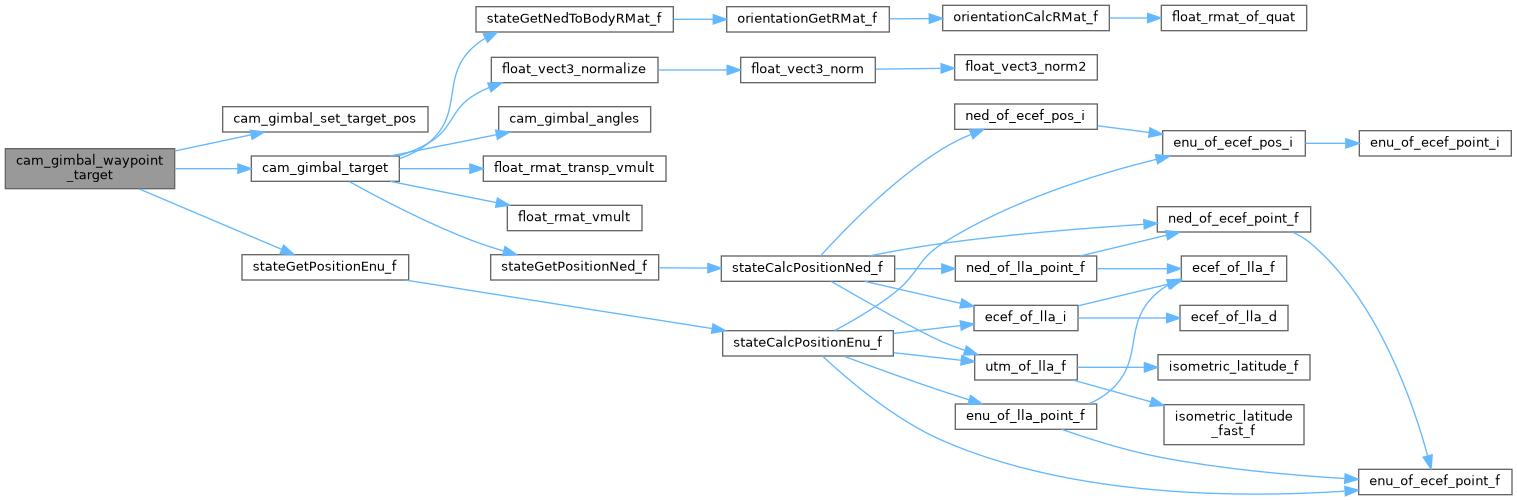
| static void | cam_gimbal_waypoint_target (struct CamGimbal *cam) |
| static void | cam_gimbal_ac_target (struct CamGimbal *cam UNUSED) |
| static void | cam_gimbal_joystick (struct CamGimbal *cam UNUSED) |
| void | cam_gimbal_setup_angles (struct CamGimbal *cam, float pan_max, float pan_min, float tilt_max, float tilt_min) |
| void | cam_gimbal_setup_mounting (struct CamGimbal *cam, struct FloatEulers gimbal_to_body_eulers, struct FloatVect3 gimbal_pos) |
| void | cam_gimbal_set_angles_callback (struct CamGimbal *cam, cam_angles_from_dir compute_angles) |
| void | cam_gimbal_set_mode (struct CamGimbal *cam, uint8_t mode) |
| void | cam_gimbal_set_lock (struct CamGimbal *cam, bool lock) |
| void | cam_gimbal_set_pan_command (struct CamGimbal *cam, int16_t pan) |
| void | cam_gimbal_set_tilt_command (struct CamGimbal *cam, int16_t tilt) |
| void | cam_gimbal_set_angles_rad (struct CamGimbal *cam, float pan, float tilt) |
| void | cam_gimbal_set_angles_deg (struct CamGimbal *cam, float pan, float tilt) |
| void | cam_gimbal_set_target_pos (struct CamGimbal *cam, struct EnuCoor_f target) |
| void | cam_gimbal_set_wp_id (struct CamGimbal *cam, uint8_t wp_id) |
| void | cam_gimbal_set_ac_id (struct CamGimbal *cam, uint8_t ac_id) |
| void | cam_gimbal_run (struct CamGimbal *cam) |
| Run camera control. | |
| void | cam_gimbal_init (void) |
| Init module. | |
| void | cam_gimbal_periodic (void) |
| Periodic call (run control). | |
Variables | |
| struct CamGimbal | cam_gimbal |
| static abi_event | joystick_ev |
Pan/Tilt camera gimbal control.
Definition in file cam_gimbal.c.
| #define CAM_GIMBAL_PAN0 0 |
Definition at line 44 of file cam_gimbal.c.
Referenced by cam_gimbal_run().
| #define CAM_GIMBAL_PAN_MAX RadOfDeg(90.f) |
Definition at line 53 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_PAN_MIN -CAM_GIMBAL_PAN_MAX |
Definition at line 56 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_POS_X 0.f |
Definition at line 67 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_POS_Y 0.f |
Definition at line 70 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_POS_Z 0.f |
Definition at line 73 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_TILT0 0 |
Definition at line 47 of file cam_gimbal.c.
Referenced by cam_gimbal_run().
| #define CAM_GIMBAL_TILT_MAX RadOfDeg(90.f) |
Definition at line 59 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_TILT_MIN -CAM_GIMBAL_TILT_MAX |
Definition at line 62 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_TO_BODY_PHI 0.f |
Definition at line 76 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_TO_BODY_PSI 0.f |
Definition at line 82 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
| #define CAM_GIMBAL_TO_BODY_THETA 0.f |
Definition at line 79 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
|
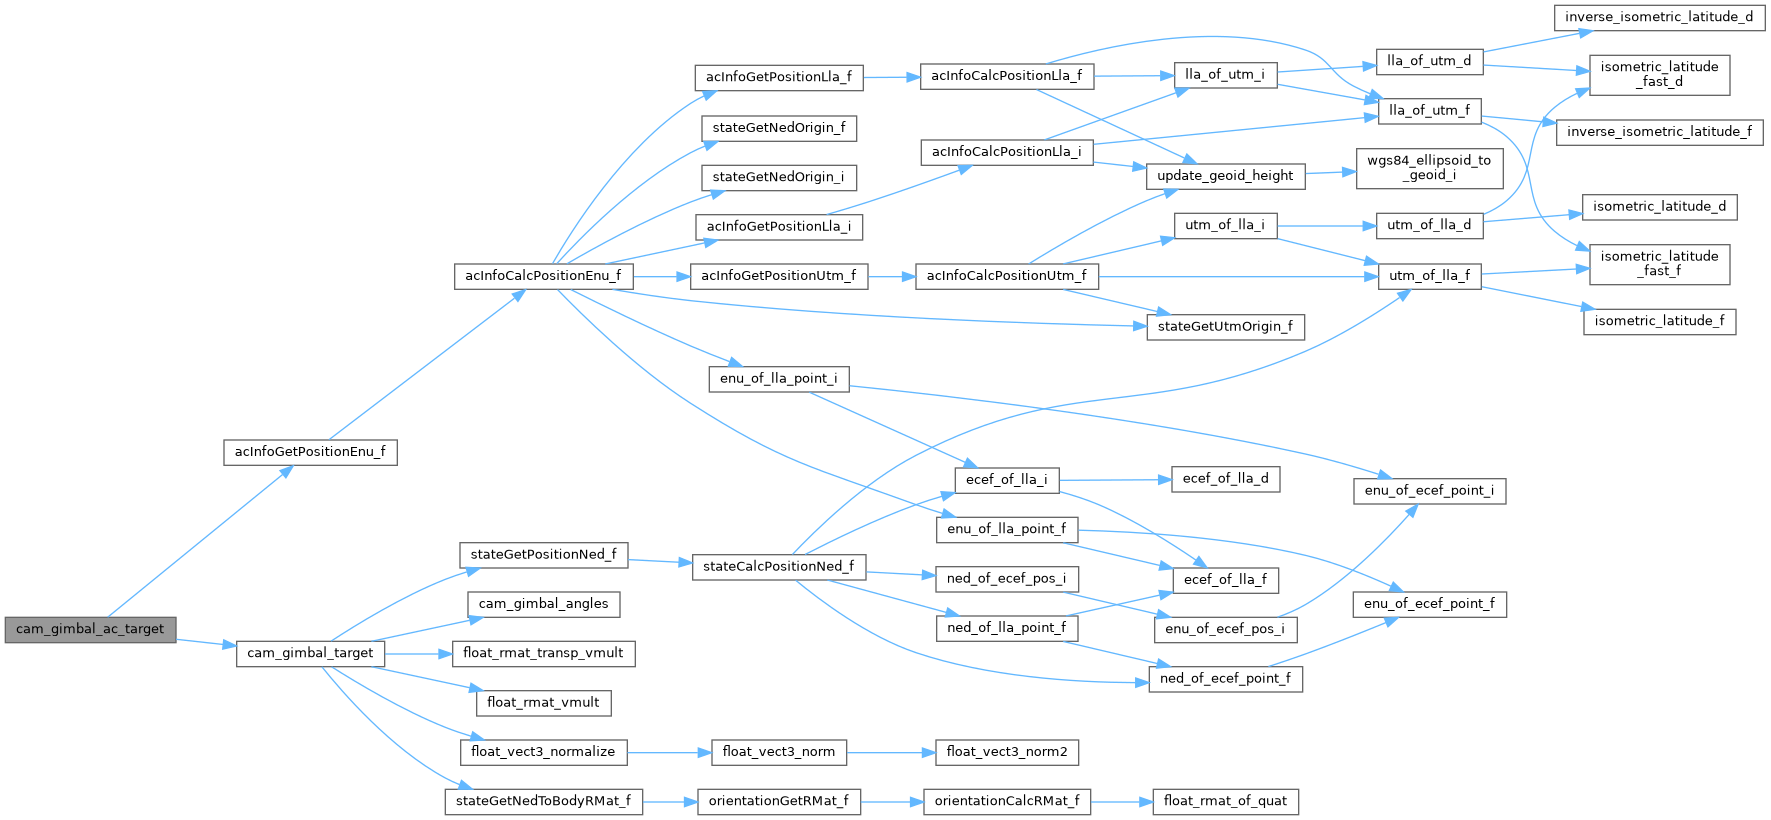
static |
Definition at line 197 of file cam_gimbal.c.
References acInfoGetPositionEnu_f(), cam_gimbal_target(), target, and UNUSED.
Referenced by cam_gimbal_run().
|
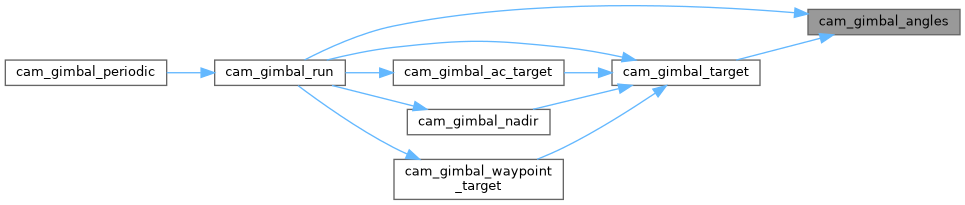
static |
Computes the servo values from pan and tilt angles.
Definition at line 134 of file cam_gimbal.c.
References CamGimbal::lock, MAX_PPRZ, CamGimbal::pan_angle, CamGimbal::pan_cmd, CamGimbal::pan_max, CamGimbal::pan_min, CamGimbal::tilt_angle, CamGimbal::tilt_cmd, CamGimbal::tilt_max, and CamGimbal::tilt_min.
Referenced by cam_gimbal_run(), and cam_gimbal_target().
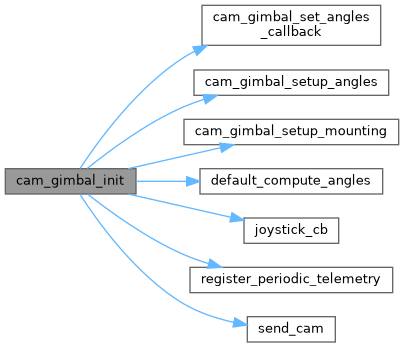
| void cam_gimbal_init | ( | void | ) |
Init module.
Definition at line 326 of file cam_gimbal.c.
References ABI_BROADCAST, cam_gimbal, CAM_GIMBAL_PAN_MAX, CAM_GIMBAL_PAN_MIN, CAM_GIMBAL_POS_X, CAM_GIMBAL_POS_Y, CAM_GIMBAL_POS_Z, cam_gimbal_set_angles_callback(), cam_gimbal_setup_angles(), cam_gimbal_setup_mounting(), CAM_GIMBAL_TILT_MAX, CAM_GIMBAL_TILT_MIN, CAM_GIMBAL_TO_BODY_PHI, CAM_GIMBAL_TO_BODY_PSI, CAM_GIMBAL_TO_BODY_THETA, default_compute_angles(), DefaultPeriodic, joystick_cb(), joystick_ev, register_periodic_telemetry(), and send_cam().
|
static |
Definition at line 205 of file cam_gimbal.c.
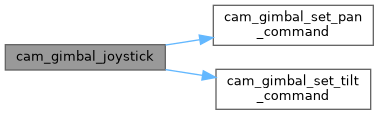
References cam_gimbal_set_pan_command(), cam_gimbal_set_tilt_command(), and UNUSED.
Referenced by cam_gimbal_run().
|
static |
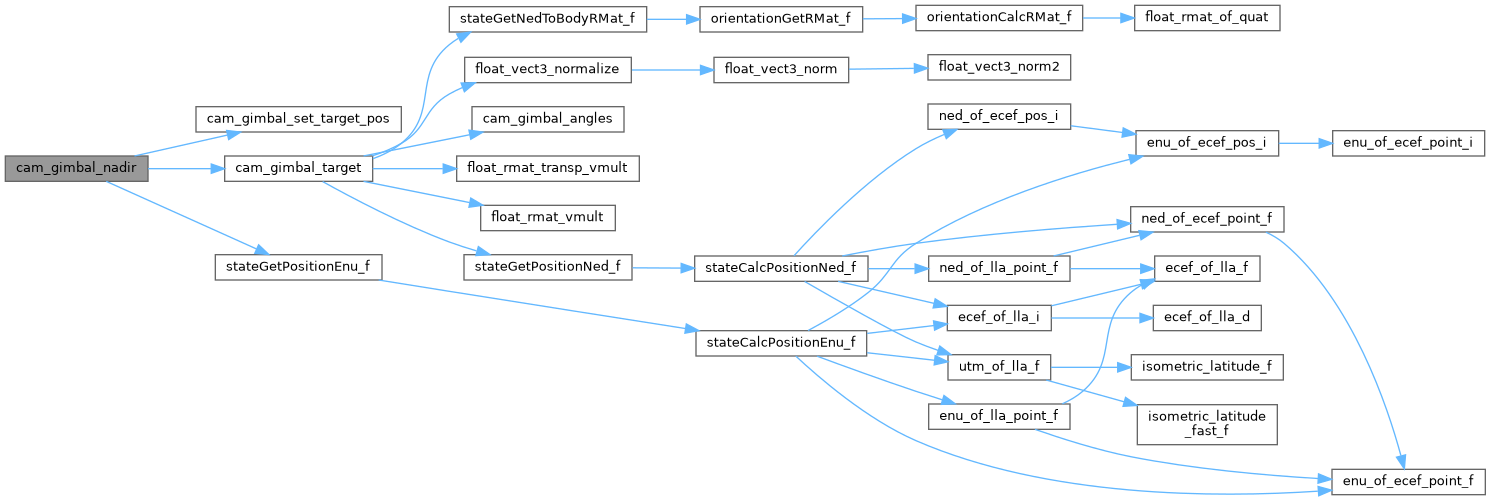
Point straight down.
Definition at line 176 of file cam_gimbal.c.
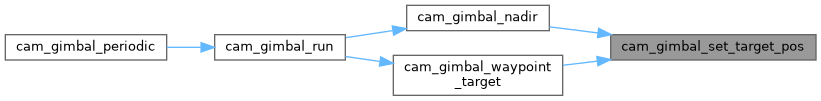
References cam_gimbal_set_target_pos(), cam_gimbal_target(), stateGetPositionEnu_f(), and target.
Referenced by cam_gimbal_run().
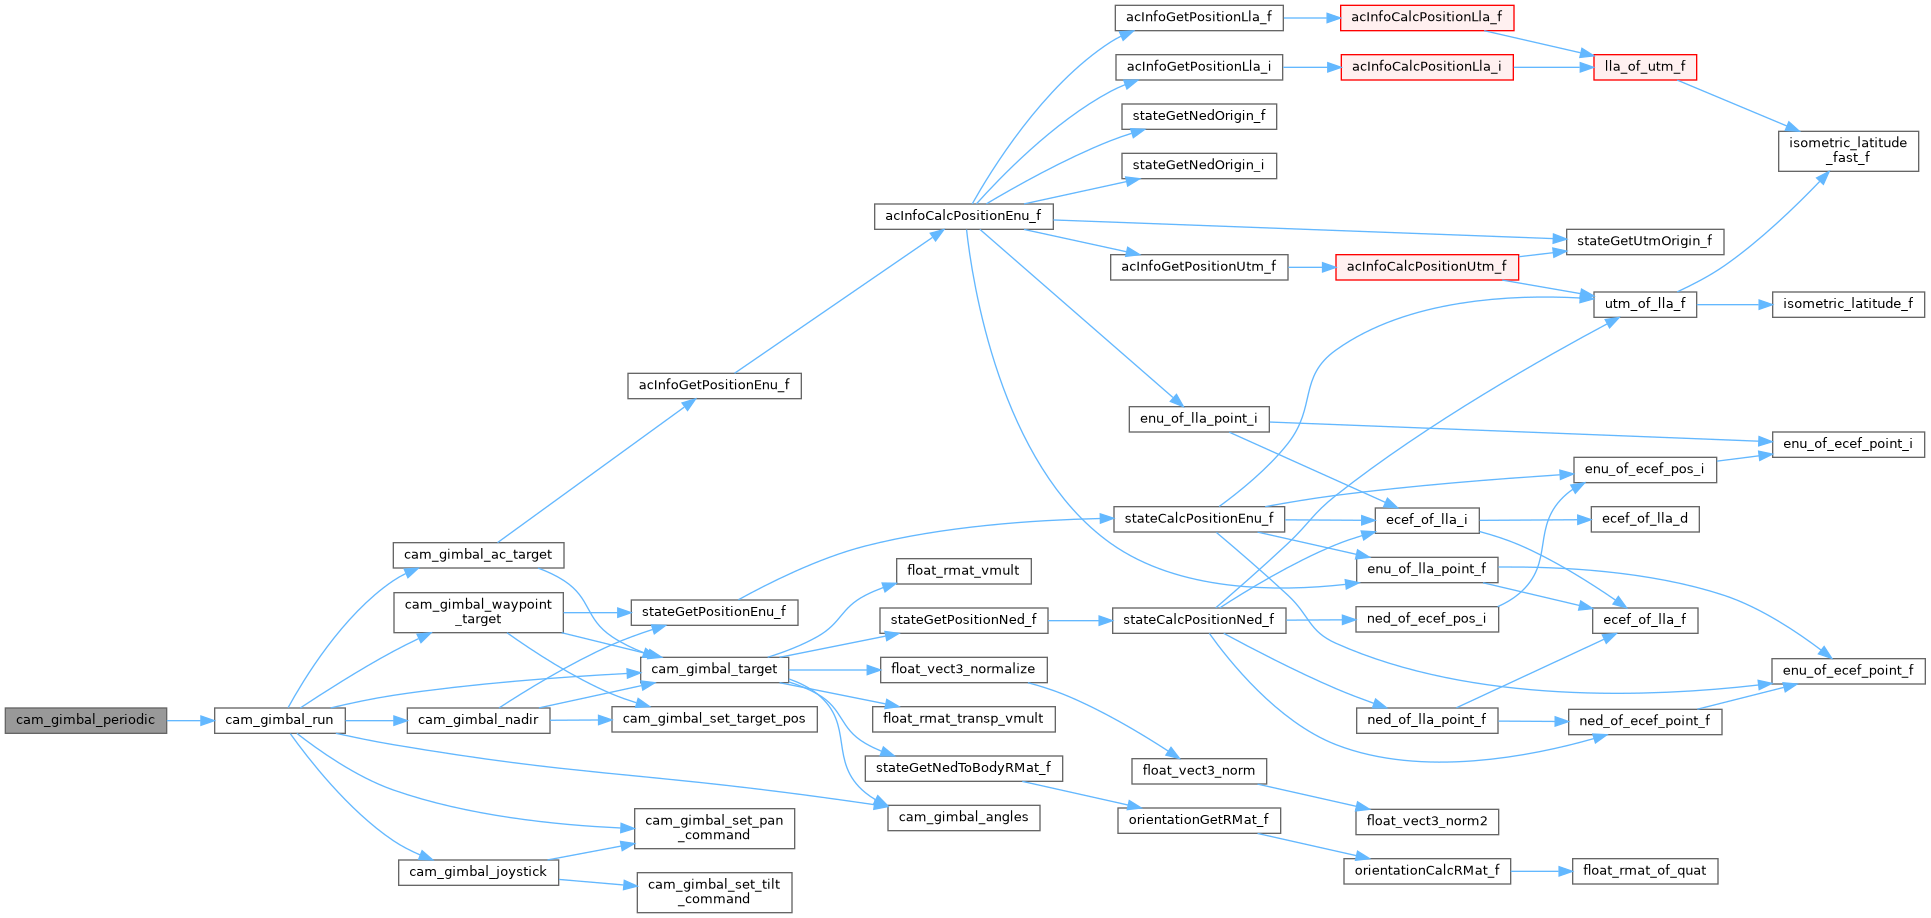
| void cam_gimbal_periodic | ( | void | ) |
Periodic call (run control).
Definition at line 355 of file cam_gimbal.c.
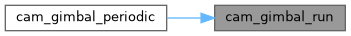
References cam_gimbal, and cam_gimbal_run().
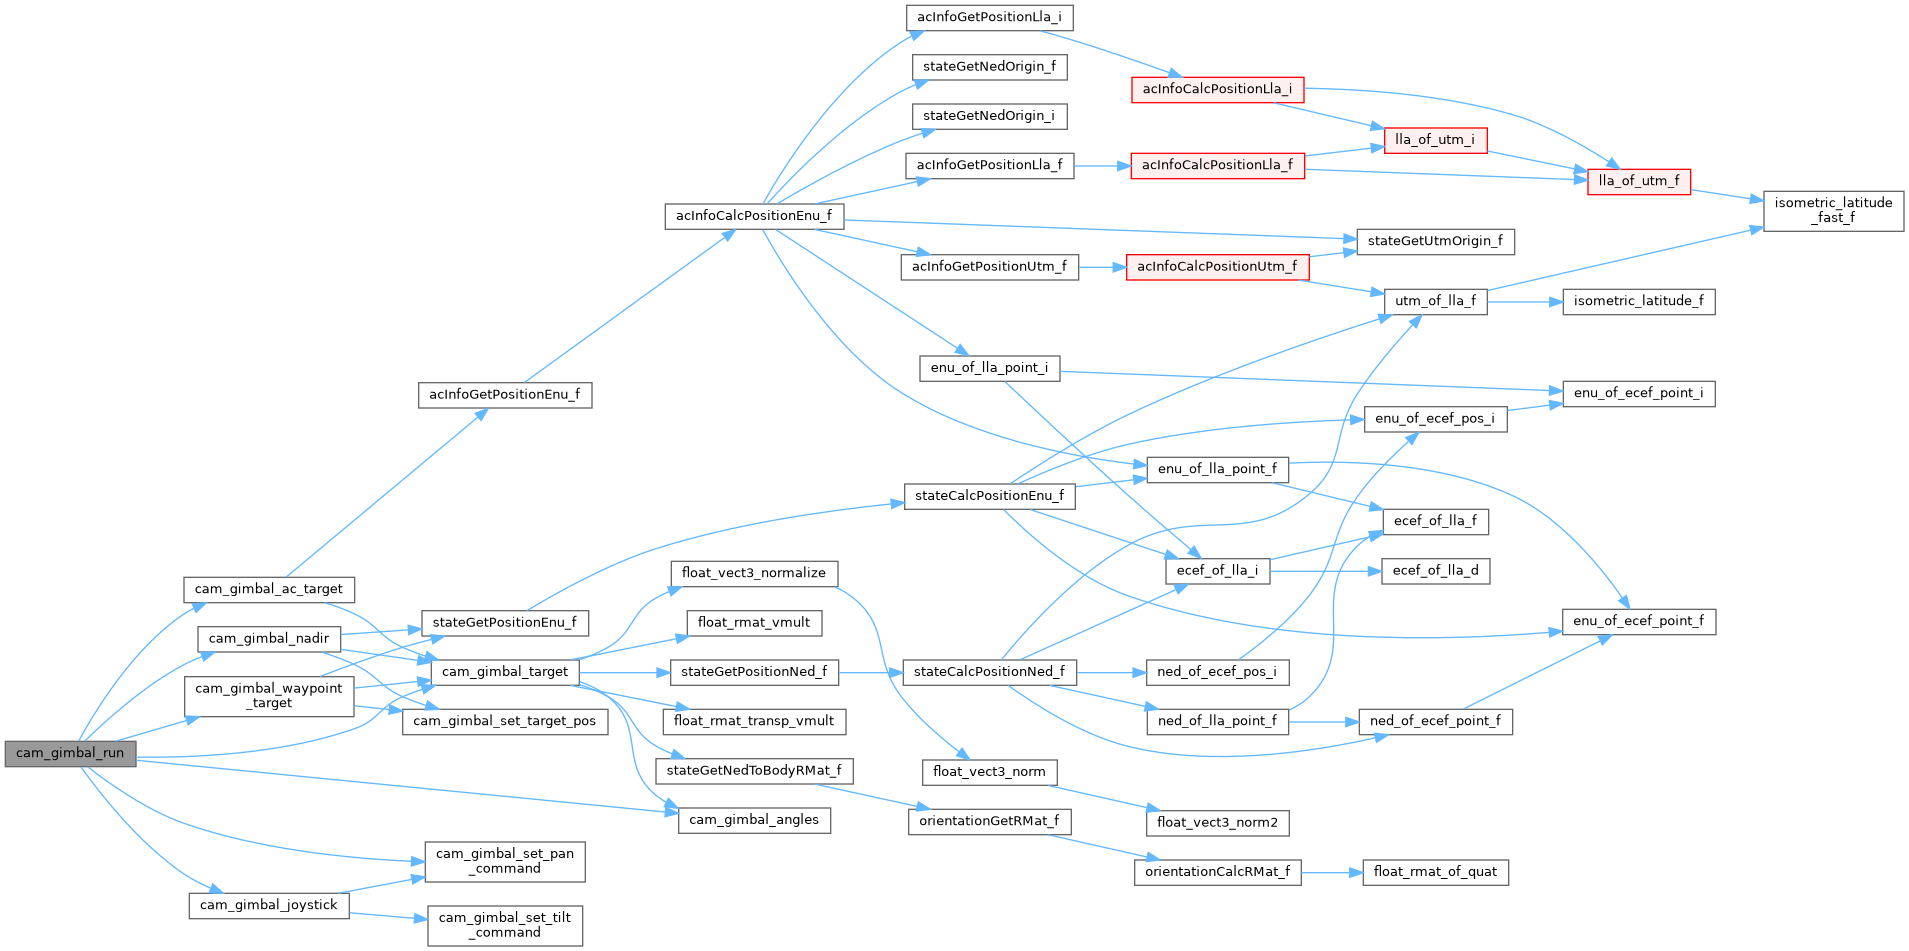
| void cam_gimbal_run | ( | struct CamGimbal * | cam | ) |
Run camera control.
Definition at line 294 of file cam_gimbal.c.
References cam_gimbal_ac_target(), cam_gimbal_angles(), cam_gimbal_joystick(), CAM_GIMBAL_MODE_AC_TARGET, CAM_GIMBAL_MODE_ANGLES, CAM_GIMBAL_MODE_JOYSTICK, CAM_GIMBAL_MODE_NADIR, CAM_GIMBAL_MODE_OFF, CAM_GIMBAL_MODE_TARGET, CAM_GIMBAL_MODE_WAYPOINT, cam_gimbal_nadir(), CAM_GIMBAL_PAN0, cam_gimbal_set_pan_command(), cam_gimbal_target(), CAM_GIMBAL_TILT0, cam_gimbal_waypoint_target(), and CamGimbal::mode.
Referenced by cam_gimbal_periodic().
Definition at line 286 of file cam_gimbal.c.
References CamGimbal::target_ac_id.
| void cam_gimbal_set_angles_callback | ( | struct CamGimbal * | cam, |
| cam_angles_from_dir | compute_angles ) |
Definition at line 229 of file cam_gimbal.c.
References CamGimbal::compute_angles.
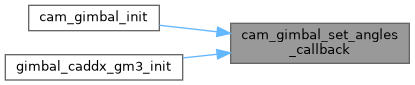
Referenced by cam_gimbal_init(), and gimbal_caddx_gm3_init().
| void cam_gimbal_set_angles_deg | ( | struct CamGimbal * | cam, |
| float | pan, | ||
| float | tilt ) |
Definition at line 266 of file cam_gimbal.c.
References CamGimbal::pan_angle, CamGimbal::pan_max, CamGimbal::pan_min, CamGimbal::tilt_angle, CamGimbal::tilt_max, and CamGimbal::tilt_min.
| void cam_gimbal_set_angles_rad | ( | struct CamGimbal * | cam, |
| float | pan, | ||
| float | tilt ) |
Definition at line 258 of file cam_gimbal.c.
References CamGimbal::pan_angle, CamGimbal::pan_max, CamGimbal::pan_min, CamGimbal::tilt_angle, CamGimbal::tilt_max, and CamGimbal::tilt_min.
| void cam_gimbal_set_lock | ( | struct CamGimbal * | cam, |
| bool | lock ) |
Definition at line 243 of file cam_gimbal.c.
References CamGimbal::lock.
Definition at line 234 of file cam_gimbal.c.
References CAM_GIMBAL_MODE_NB, CAM_GIMBAL_MODE_OFF, CamGimbal::mode, and mode.
Definition at line 248 of file cam_gimbal.c.
References CamGimbal::pan_cmd, and TRIM_PPRZ.
Referenced by cam_gimbal_joystick(), and cam_gimbal_run().
Definition at line 274 of file cam_gimbal.c.
References target, and CamGimbal::target_pos.
Referenced by cam_gimbal_nadir(), and cam_gimbal_waypoint_target().
Definition at line 253 of file cam_gimbal.c.
References CamGimbal::tilt_cmd, and TRIM_PPRZ.
Referenced by cam_gimbal_joystick().
Definition at line 279 of file cam_gimbal.c.
References nb_waypoint, and CamGimbal::target_wp_id.
| void cam_gimbal_setup_angles | ( | struct CamGimbal * | cam, |
| float | pan_max, | ||
| float | pan_min, | ||
| float | tilt_max, | ||
| float | tilt_min ) |
Definition at line 211 of file cam_gimbal.c.
References CamGimbal::pan_max, CamGimbal::pan_min, CamGimbal::tilt_max, and CamGimbal::tilt_min.
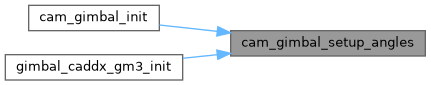
Referenced by cam_gimbal_init(), and gimbal_caddx_gm3_init().
| void cam_gimbal_setup_mounting | ( | struct CamGimbal * | cam, |
| struct FloatEulers | gimbal_to_body_eulers, | ||
| struct FloatVect3 | gimbal_pos ) |
Definition at line 221 of file cam_gimbal.c.
References float_rmat_of_eulers, CamGimbal::gimbal_pos, and CamGimbal::gimbal_to_body.
Referenced by cam_gimbal_init().
|
static |
Computes the right angles from target position.
Definition at line 148 of file cam_gimbal.c.
References cam_gimbal_angles(), CamGimbal::compute_angles, ENU_OF_TO_NED, float_rmat_transp_vmult(), float_rmat_vmult(), float_vect3_normalize(), CamGimbal::gimbal_pos, CamGimbal::gimbal_to_body, CamGimbal::pan_angle, stateGetNedToBodyRMat_f(), stateGetPositionNed_f(), target, CamGimbal::target_pos, CamGimbal::tilt_angle, VECT3_DIFF, and VECT3_SUB.
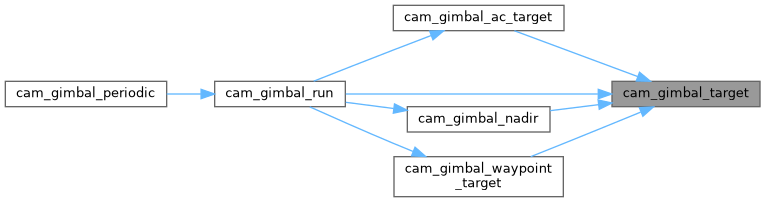
Referenced by cam_gimbal_ac_target(), cam_gimbal_nadir(), cam_gimbal_run(), and cam_gimbal_waypoint_target().
|
static |
Definition at line 185 of file cam_gimbal.c.
References cam_gimbal_set_target_pos(), cam_gimbal_target(), Min, nb_waypoint, stateGetPositionEnu_f(), target, CamGimbal::target_wp_id, WaypointX, WaypointY, and EnuCoor_f::z.
Referenced by cam_gimbal_run().
|
static |
Default callback function to compute gimbal pan/tilt angle from a looking direction (unit vector in gimbal frame).
The default gimbal mounting is a pan angle turning around the gimbal z axis, then a tilt angle around the gimbal y axis. Therefor we have: -> tan(pan) = uy/ux -> sin(tilt) = -uz
Definition at line 127 of file cam_gimbal.c.
References dir.
Referenced by cam_gimbal_init().
|
static |
Definition at line 91 of file cam_gimbal.c.
References cam_gimbal, and UNUSED.
Referenced by cam_gimbal_init().
|
static |
Definition at line 97 of file cam_gimbal.c.
References cam_gimbal, and dev.
Referenced by cam_gimbal_init(), and rotorcraft_cam_init().
| struct CamGimbal cam_gimbal |
Definition at line 86 of file cam_gimbal.c.
Referenced by cam_gimbal_init(), cam_gimbal_periodic(), gimbal_caddx_gm3_init(), joystick_cb(), and send_cam().
|
static |
Definition at line 89 of file cam_gimbal.c.
Referenced by cam_gimbal_init().
 1.15.0