|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Rate stabilization for rotorcrafts based on INDI by Ewoud Smeur. More...
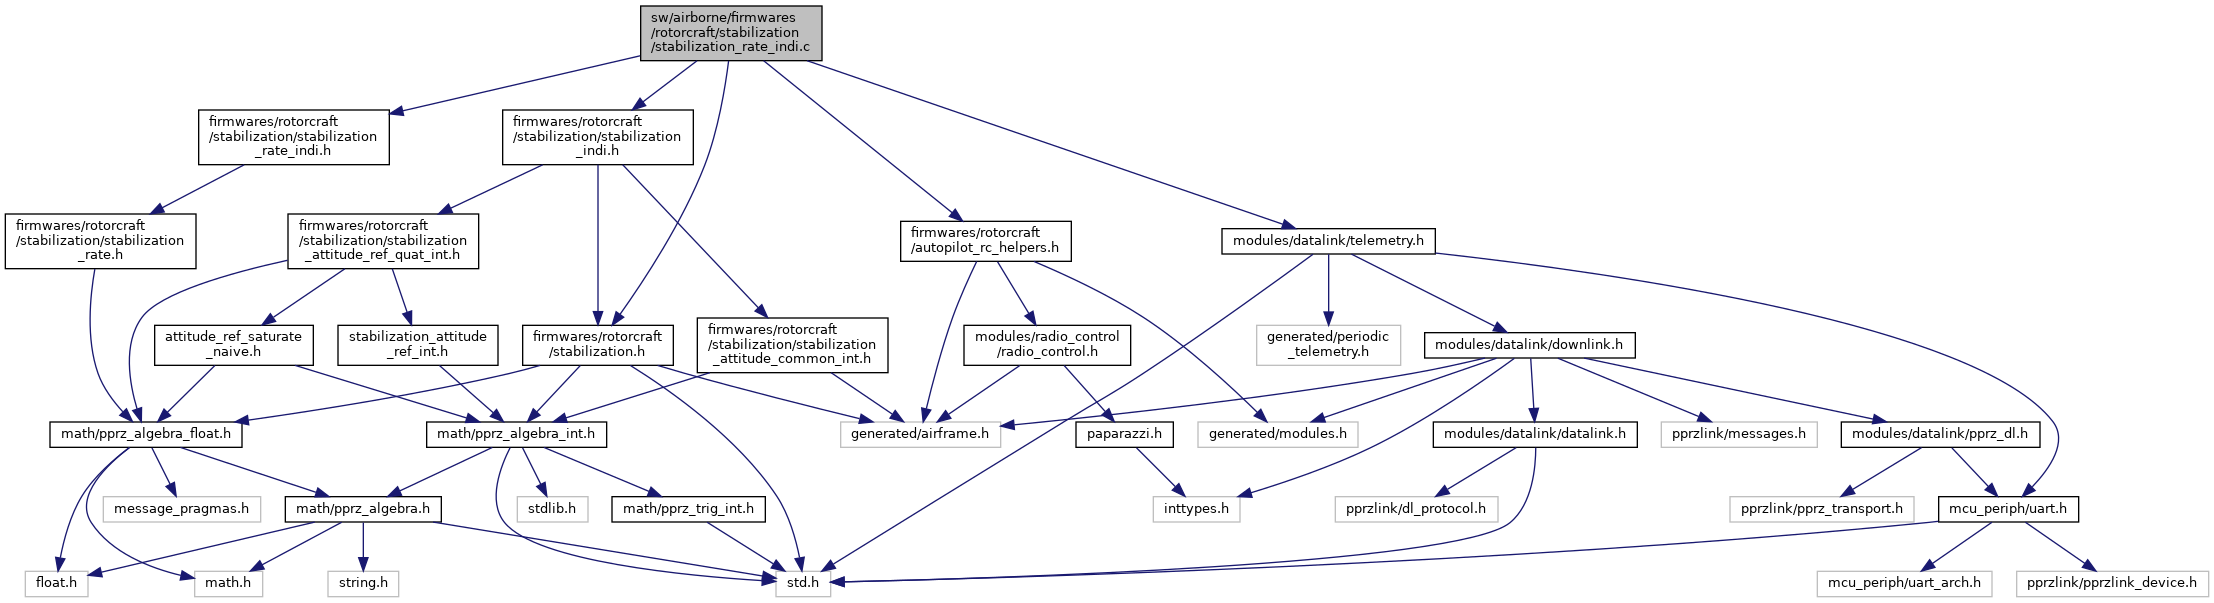
#include "firmwares/rotorcraft/stabilization.h"#include "firmwares/rotorcraft/stabilization/stabilization_rate_indi.h"#include "firmwares/rotorcraft/stabilization/stabilization_indi.h"#include "firmwares/rotorcraft/autopilot_rc_helpers.h"#include "modules/datalink/telemetry.h"Go to the source code of this file.
Macros | |
| #define | STABILIZATION_INDI_MAX_RATE 6.0 |
| Maximum rate you can request in RC rate mode (rad/s). | |
Functions | |
| static void | send_rate (struct transport_tx *trans, struct link_device *dev) |
| void | stabilization_rate_init (void) |
| Initialize rate controller. | |
| void | stabilization_rate_enter (void) |
| Reset rate controller. | |
| void | stabilization_rate_run (bool in_flight, struct StabilizationSetpoint *rate_sp, struct ThrustSetpoint *thrust, int32_t *cmd) |
| Run indi rate interface from the "stabilization_rate_run" function. | |
| struct StabilizationSetpoint | stabilization_rate_read_rc (struct RadioControl *rc) |
Variables | |
| struct FloatRates | stabilization_rate_sp |
Rate stabilization for rotorcrafts based on INDI by Ewoud Smeur.
Definition in file stabilization_rate_indi.c.
| #define STABILIZATION_INDI_MAX_RATE 6.0 |
Maximum rate you can request in RC rate mode (rad/s).
Definition at line 43 of file stabilization_rate_indi.c.
|
static |
Definition at line 49 of file stabilization_rate_indi.c.
References COMMAND_PITCH, COMMAND_ROLL, dev, dummy, stabilization, and stabilization_rate_sp.
| void stabilization_rate_enter | ( | void | ) |
Reset rate controller.
Definition at line 84 of file stabilization_rate_indi.c.
References stabilization_indi_enter().
| void stabilization_rate_init | ( | void | ) |
Initialize rate controller.
Definition at line 71 of file stabilization_rate_indi.c.
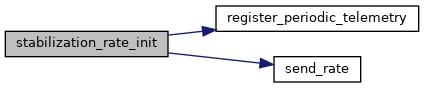
References DefaultPeriodic, FLOAT_RATES_ZERO, register_periodic_telemetry(), send_rate(), and stabilization_rate_sp.
| struct StabilizationSetpoint stabilization_rate_read_rc | ( | struct RadioControl * | rc | ) |
Definition at line 100 of file stabilization_rate_indi.c.
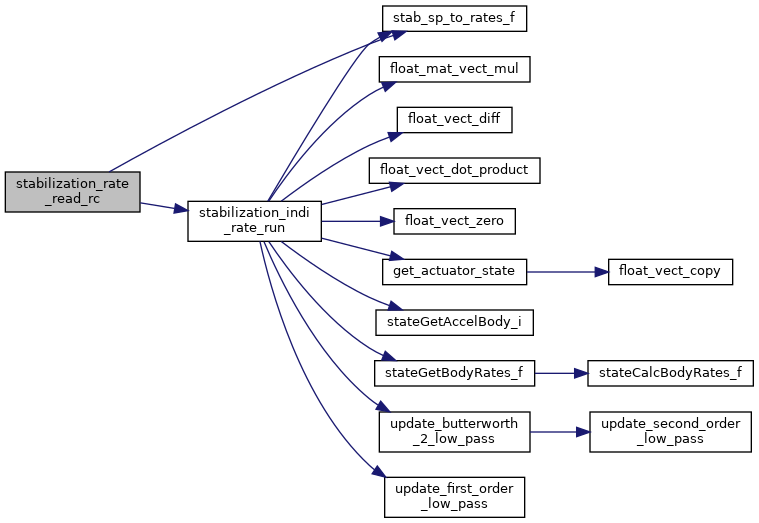
References FLOAT_RATES_ZERO, MAX_PPRZ, FloatRates::p, PITCH_RATE_DEADBAND_EXCEEDED, FloatRates::q, FloatRates::r, RC_RATE_P, RC_RATE_Q, RC_RATE_R, ROLL_RATE_DEADBAND_EXCEEDED, stab_sp_from_rates_f(), STABILIZATION_INDI_MAX_RATE, stabilization_rate_read_rc(), THROTTLE_STICK_DOWN_FROM_RC, and YAW_RATE_DEADBAND_EXCEEDED.
| void stabilization_rate_run | ( | bool | in_flight, |
| struct StabilizationSetpoint * | rate_sp, | ||
| struct ThrustSetpoint * | thrust, | ||
| int32_t * | cmd ) |
Run indi rate interface from the "stabilization_rate_run" function.
Definition at line 92 of file stabilization_rate_indi.c.
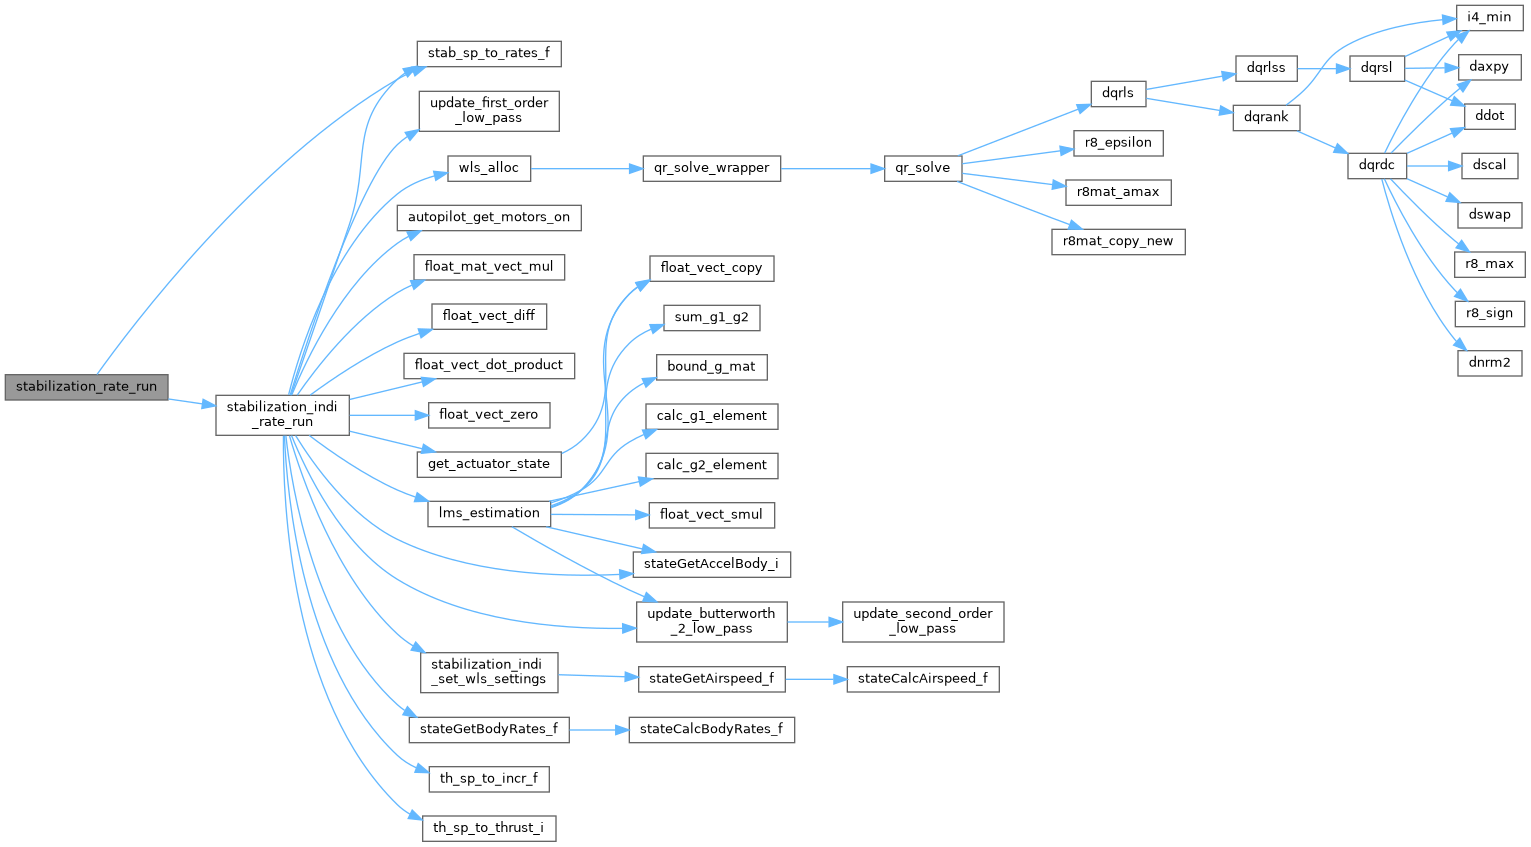
References stab_sp_to_rates_f(), stabilization_indi_rate_run(), and stabilization_rate_sp.
| struct FloatRates stabilization_rate_sp |
Definition at line 39 of file stabilization_rate_indi.c.
 1.15.0