|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
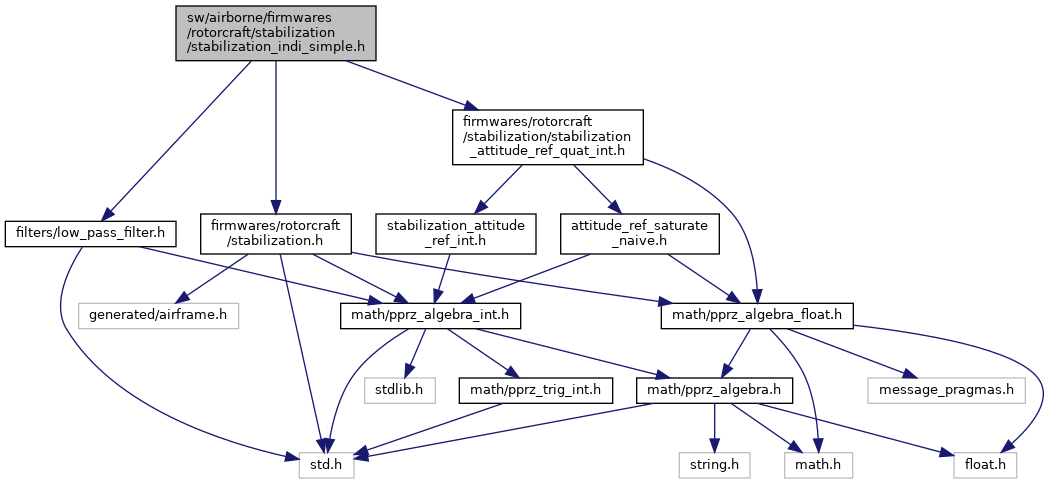
#include "firmwares/rotorcraft/stabilization.h"#include "firmwares/rotorcraft/stabilization/stabilization_attitude.h"#include "firmwares/rotorcraft/stabilization/stabilization_attitude_ref_quat_int.h"#include "filters/low_pass_filter.h"Go to the source code of this file.
Data Structures | |
| struct | Indi_gains |
| struct | IndiEstimation |
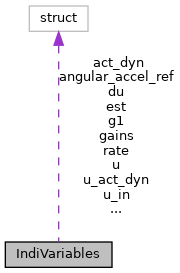
| struct | IndiVariables |
Functions | |
| void | stabilization_indi_init (void) |
| Function that initializes important values upon engaging INDI. | |
| void | stabilization_indi_enter (void) |
| Function that resets important values upon engaging INDI. | |
| void | stabilization_indi_rate_run (bool in_flight, struct StabilizationSetpoint *rate_sp, struct ThrustSetpoint *thrust, int32_t *cmd) |
| Does the INDI calculations. | |
| void | stabilization_indi_attitude_run (bool in_flight, struct StabilizationSetpoint *att_sp, struct ThrustSetpoint *thrust, int32_t *cmd) |
| runs stabilization indi | |
| void | stabilization_indi_simple_reset_r_filter_cutoff (float new_cutoff) |
Variables | |
| struct IndiVariables | indi |
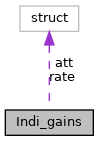
| struct Indi_gains |
Definition at line 58 of file stabilization_indi.h.
| Data Fields | ||
|---|---|---|
| struct FloatRates | att | |
| struct FloatRates | rate | |
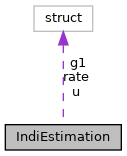
| struct IndiEstimation |
Definition at line 47 of file stabilization_indi_simple.h.
| Data Fields | ||
|---|---|---|
| struct FloatRates | g1 | |
| float | g2 | |
| float | mu | |
| Butterworth2LowPass | rate[3] | |
| float | rate_d[3] | |
| float | rate_dd[3] | |
| Butterworth2LowPass | u[3] | |
| float | u_d[3] | |
| float | u_dd[3] | |
| struct IndiVariables |
Definition at line 59 of file stabilization_indi_simple.h.
| Data Fields | ||
|---|---|---|
| struct FloatRates | act_dyn | |
| bool | adaptive | Enable adataptive estimation. |
| struct FloatRates | angular_accel_ref | |
| float | attitude_max_yaw_rate | Maximum yaw rate in atttiude control in rad/s. |
| float | cutoff_r | |
| struct FloatRates | du | |
| struct IndiEstimation | est | Estimation parameters for adaptive INDI. |
| struct FloatRates | g1 | |
| float | g2 | |
| struct Indi_gains | gains | |
| float | max_rate | Maximum rate in rate control in rad/s. |
| Butterworth2LowPass | rate[3] | |
| float | rate_d[3] | |
| Butterworth2LowPass | u[3] | |
| struct FloatRates | u_act_dyn | |
| struct FloatRates | u_in | |
|
extern |
runs stabilization indi
| in_flight | enable integrator only in flight | |
| att_sp | attitude stabilization setpoint | |
| thrust | thrust setpoint | |
| [out] | output | command vector |
Function that should be called to run the INDI controller
| in_flight | not used |
| rate_control | rate control enabled, otherwise attitude control |
Definition at line 824 of file stabilization_indi.c.
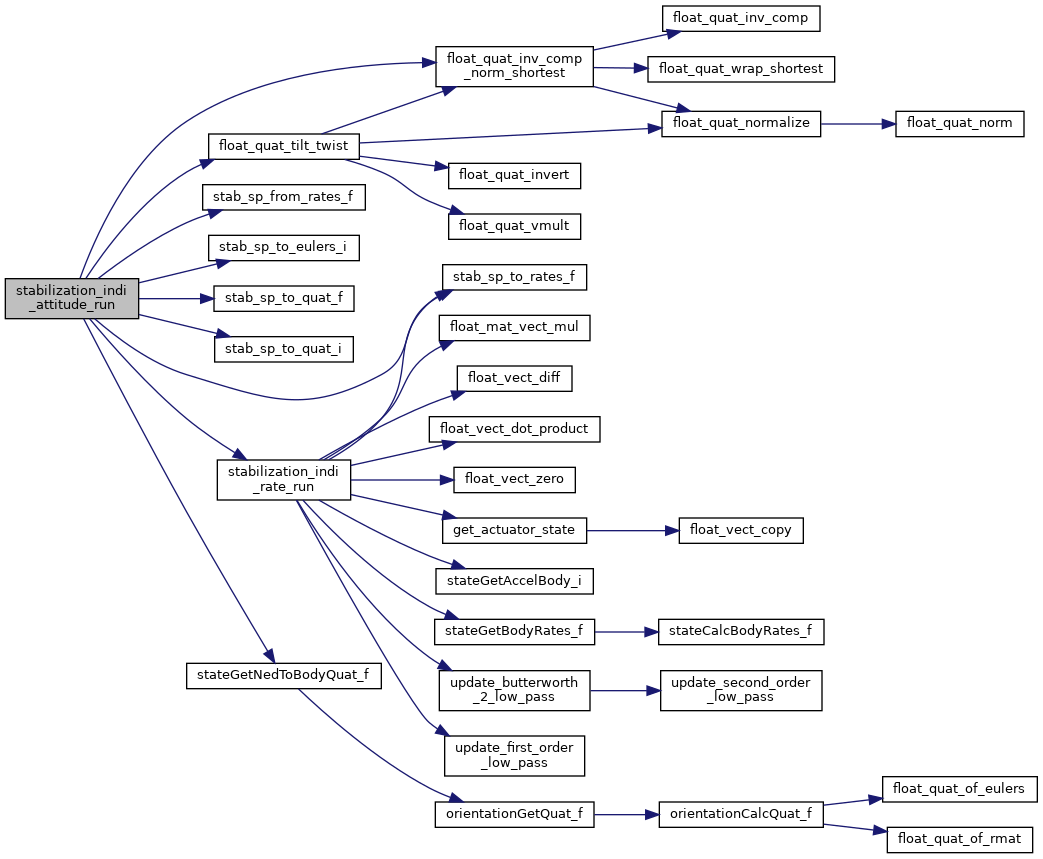
References angular_rate_ref, float_quat_inv_comp_norm_shortest(), float_quat_tilt_twist(), indi, FloatRates::p, FloatRates::q, FloatQuat::qx, FloatQuat::qy, FloatQuat::qz, FloatRates::r, RATES_ADD, StabilizationSetpoint::sp, stab_att_sp_euler, stab_att_sp_quat, stab_sp_from_rates_f(), stab_sp_to_eulers_i(), stab_sp_to_quat_f(), stab_sp_to_quat_i(), stab_sp_to_rates_f(), stabilization_indi_attitude_controller(), stabilization_indi_rate_run(), stateGetNedToBodyQuat_f(), FloatVect3::x, FloatVect3::y, and FloatVect3::z.
Referenced by stabilization_attitude_run().
|
extern |
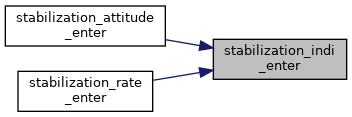
Function that resets important values upon engaging INDI.
Don't reset inputs and filters, because it is unlikely to switch stabilization in flight, and there are multiple modes that use (the same) stabilization. Resetting the controller is not so nice when you are flying. FIXME: Ideally we should detect when coming from something that is not INDI
Definition at line 498 of file stabilization_indi.c.
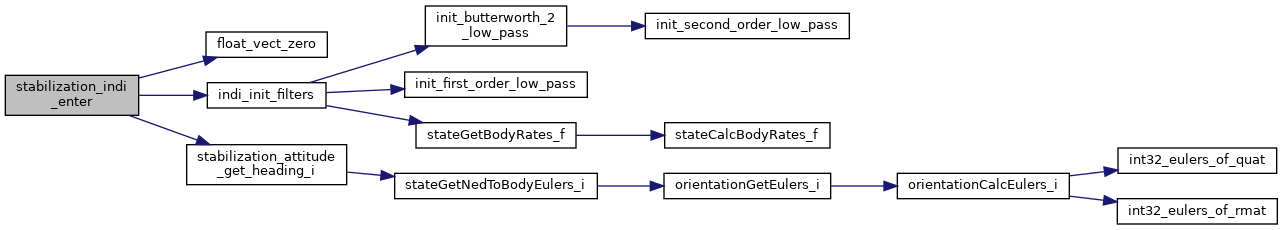
References ddu_estimation, du_estimation, FLOAT_RATES_ZERO, float_vect_zero(), indi, indi_init_filters(), stab_att_sp_euler, and stabilization_attitude_get_heading_i().
Referenced by stabilization_attitude_enter(), and stabilization_rate_enter().
|
extern |
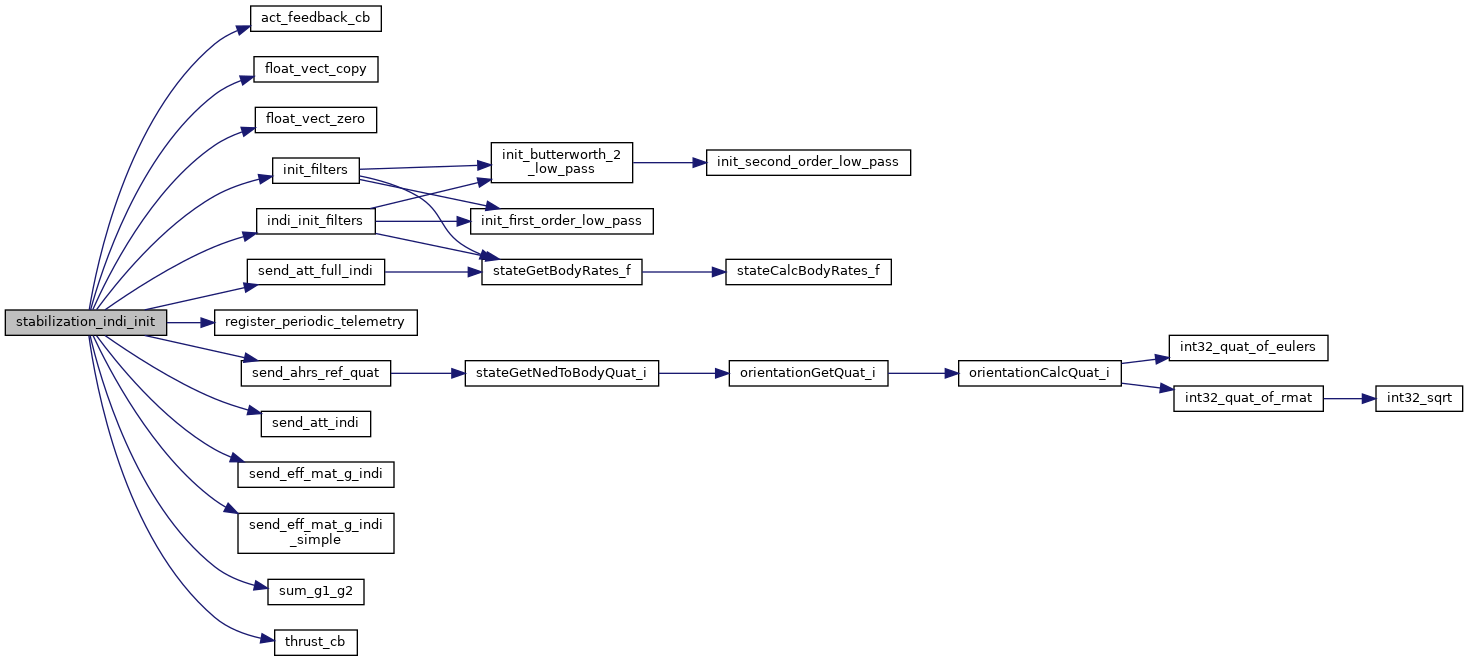
Function that initializes important values upon engaging INDI.
Definition at line 423 of file stabilization_indi.c.
References act_dyn_discrete, act_feedback_cb(), act_feedback_ev, act_first_order_cutoff, act_is_servo, act_thrust_mat, actuator_state_filt_vect, actuator_state_filt_vectd, actuator_state_filt_vectdd, Bwls, DefaultPeriodic, estimation_rate_d, estimation_rate_dd, float_vect_copy(), float_vect_zero(), g1, g1_est, g1_init, g1g2, g2, g2_est, g2_init, indi, indi_init_filters(), init_filters(), num_thrusters, register_periodic_telemetry(), send_ahrs_ref_quat(), send_att_full_indi(), send_att_indi(), send_eff_mat_g_indi(), send_eff_mat_g_indi_simple(), send_wls_u_stab(), send_wls_v_stab(), and sum_g1_g2().
|
extern |
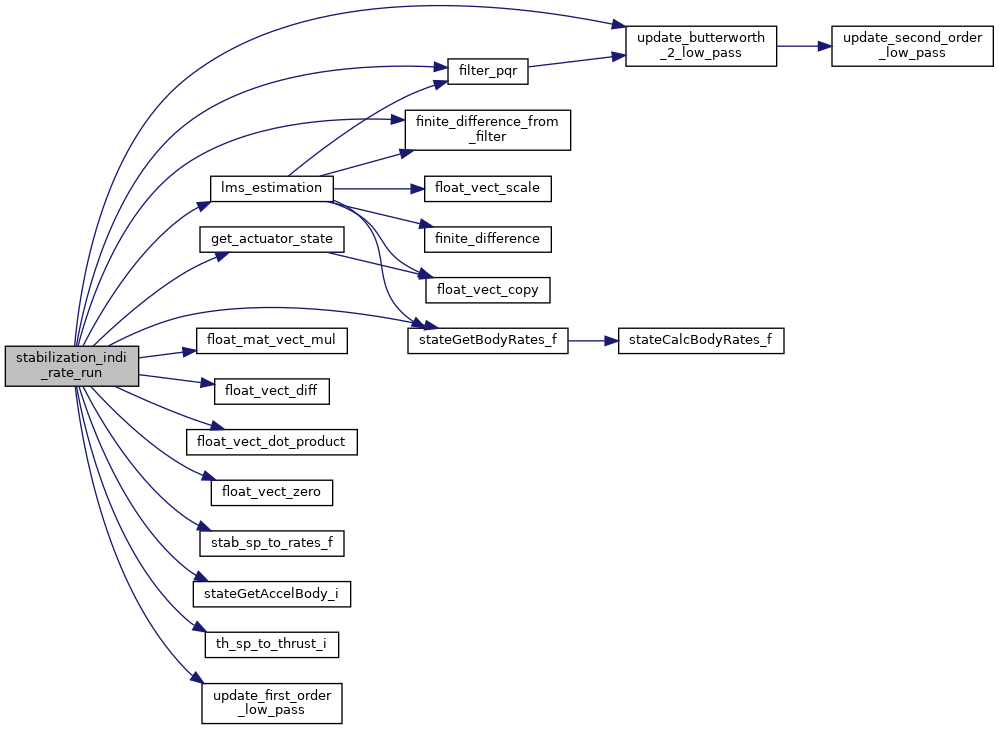
Does the INDI calculations.
| in_flight | boolean that states if the UAV is in flight or not |
| sp | rate setpoint |
| thrust | thrust setpoint |
| cmd | output command array |
Function that calculates the INDI commands
| in_flight | true aircraft is flying |
| sp | rate setpoint |
| thrust | thrust setpoint |
| cmd | output command array |
Definition at line 603 of file stabilization_indi.c.
References ACCELS_FLOAT_OF_BFP, act_is_servo, act_thrust_mat, actuator_lowpass_filters, actuator_state, actuator_state_filt_vect, actuator_state_filt_vectd, actuator_state_filt_vectdd, angular_accel_ref, angular_acceleration, autopilot_get_motors_on(), body_accel_f, Bwls, COMMAND_PITCH, COMMAND_ROLL, estimation_input_lowpass_filters, estimation_output_lowpass_filters, estimation_rate_d, estimation_rate_dd, filter_pqr(), filter_rates(), finite_difference_from_filter(), float_mat_vect_mul(), FLOAT_RATES_ZERO, FLOAT_VECT3_ZERO, float_vect_diff(), float_vect_dot_product(), float_vect_zero(), g1g2_pseudo_inv, g2, indi, INDI_G_SCALING, indi_u, indi_use_adaptive, indi_v, lms_estimation(), lms_estimation(), MAX_PPRZ, measurement_lowpass_filters, FloatRates::p, FloatRates::q, FloatRates::r, radio_control, rates_filt_fo, stab_sp_to_rates_f(), stab_thrust_filt, stabilization_indi_commit_actuator_cmd(), stabilization_indi_get_actuator_state(), stabilization_indi_rate_controller(), stabilization_indi_set_wls_settings(), stablization_indi_yaw_dist_limit, stateGetAccelBody_i(), stateGetBodyRates_f(), th_sp_to_incr_f(), th_sp_to_thrust_i(), THRUST_AXIS_X, THRUST_AXIS_Y, THRUST_AXIS_Z, ThrustSetpoint::type, update_butterworth_2_low_pass(), update_first_order_low_pass(), VECT3_ADD, wls_alloc(), wls_stab_p, FloatVect3::x, FloatVect3::y, and FloatVect3::z.
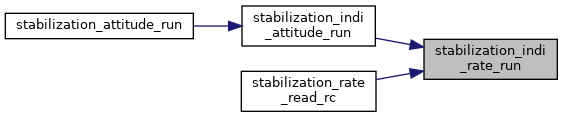
Referenced by stabilization_indi_attitude_run(), and stabilization_rate_run().
|
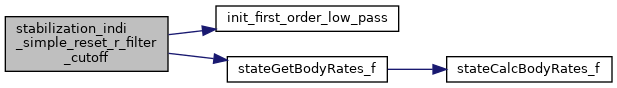
extern |
Definition at line 241 of file stabilization_indi_simple.c.
References indi, init_first_order_low_pass(), rates_filt_fo, and stateGetBodyRates_f().
|
extern |
Definition at line 109 of file stabilization_indi_simple.c.
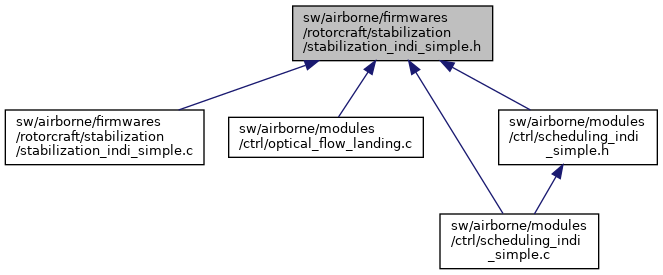
Referenced by ctrl_eff_scheduling_periodic(), indi_init_filters(), lms_estimation(), send_att_indi(), send_eff_mat_g_indi_simple(), stabilization_indi_attitude_run(), stabilization_indi_enter(), stabilization_indi_init(), stabilization_indi_rate_run(), and stabilization_indi_simple_reset_r_filter_cutoff().
 1.15.0