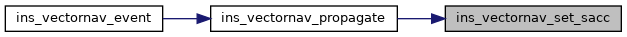|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Vectornav VN-200 INS subsystem. More...
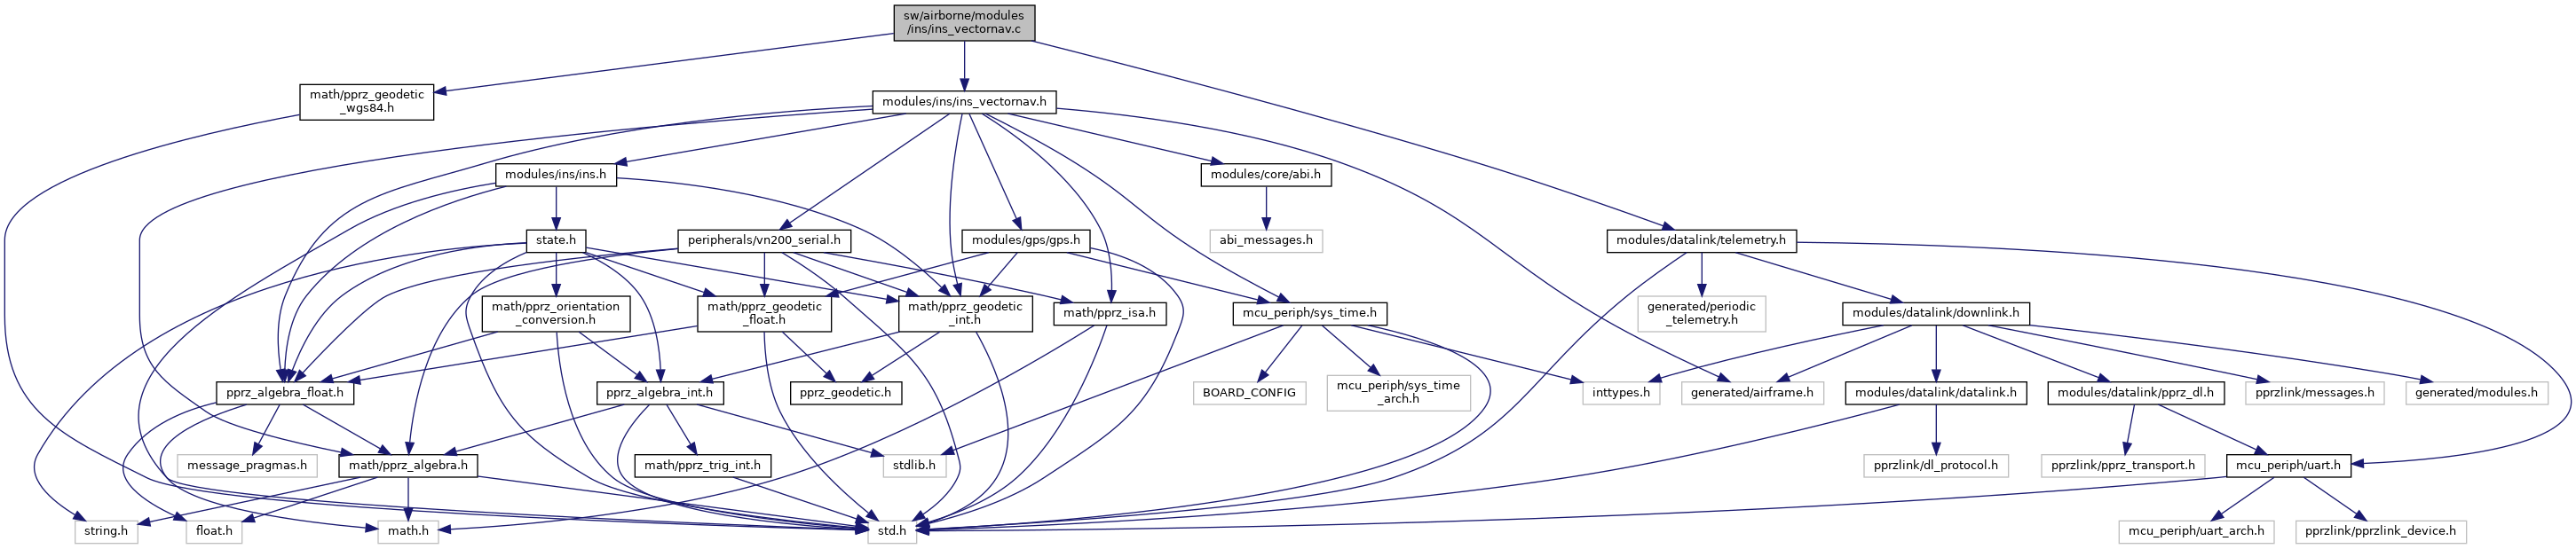
#include "modules/ins/ins_vectornav.h"#include "math/pprz_geodetic_wgs84.h"#include "modules/datalink/telemetry.h"Go to the source code of this file.
Macros | |
| #define | USE_INS_NAV_INIT TRUE |
Functions | |
| static void | send_ins (struct transport_tx *trans, struct link_device *dev) |
| static void | send_ins_z (struct transport_tx *trans, struct link_device *dev) |
| static void | send_ins_ref (struct transport_tx *trans, struct link_device *dev) |
| static void | send_vn_info (struct transport_tx *trans, struct link_device *dev) |
| static void | send_accel (struct transport_tx *trans, struct link_device *dev) |
| static void | send_gyro (struct transport_tx *trans, struct link_device *dev) |
| static void | send_accel_scaled (struct transport_tx *trans, struct link_device *dev) |
| static void | send_gyro_scaled (struct transport_tx *trans, struct link_device *dev) |
| PRINT_CONFIG_MSG ("USE_INS_NAV_INIT defaulting to TRUE") | |
| void | ins_vectornav_monitor (void) |
| Monitors vectornav data rate and changes GPS lock if the data rate is too low. | |
| void | ins_vectornav_event (void) |
| Event handling for Vectornav. | |
| void | ins_vectornav_init (void) |
| Initialize Vectornav struct. | |
| void | ins_vectornav_set_sacc (void) |
| Set speed (velocity) uncertainty (NED) speed accuracy in cm/s. | |
| void | ins_vectornav_set_pacc (void) |
| Find maximum uncertainty (NED) position accuracy in cm. | |
| void | ins_vectornav_propagate () |
| Propagate the received states into the vehicle state machine. | |
Variables | |
| struct InsVectornav | ins_vn |
Vectornav VN-200 INS subsystem.
Definition in file ins_vectornav.c.
| #define USE_INS_NAV_INIT TRUE |
Definition at line 105 of file ins_vectornav.c.
| void ins_vectornav_event | ( | void | ) |
Event handling for Vectornav.
Definition at line 150 of file ins_vectornav.c.
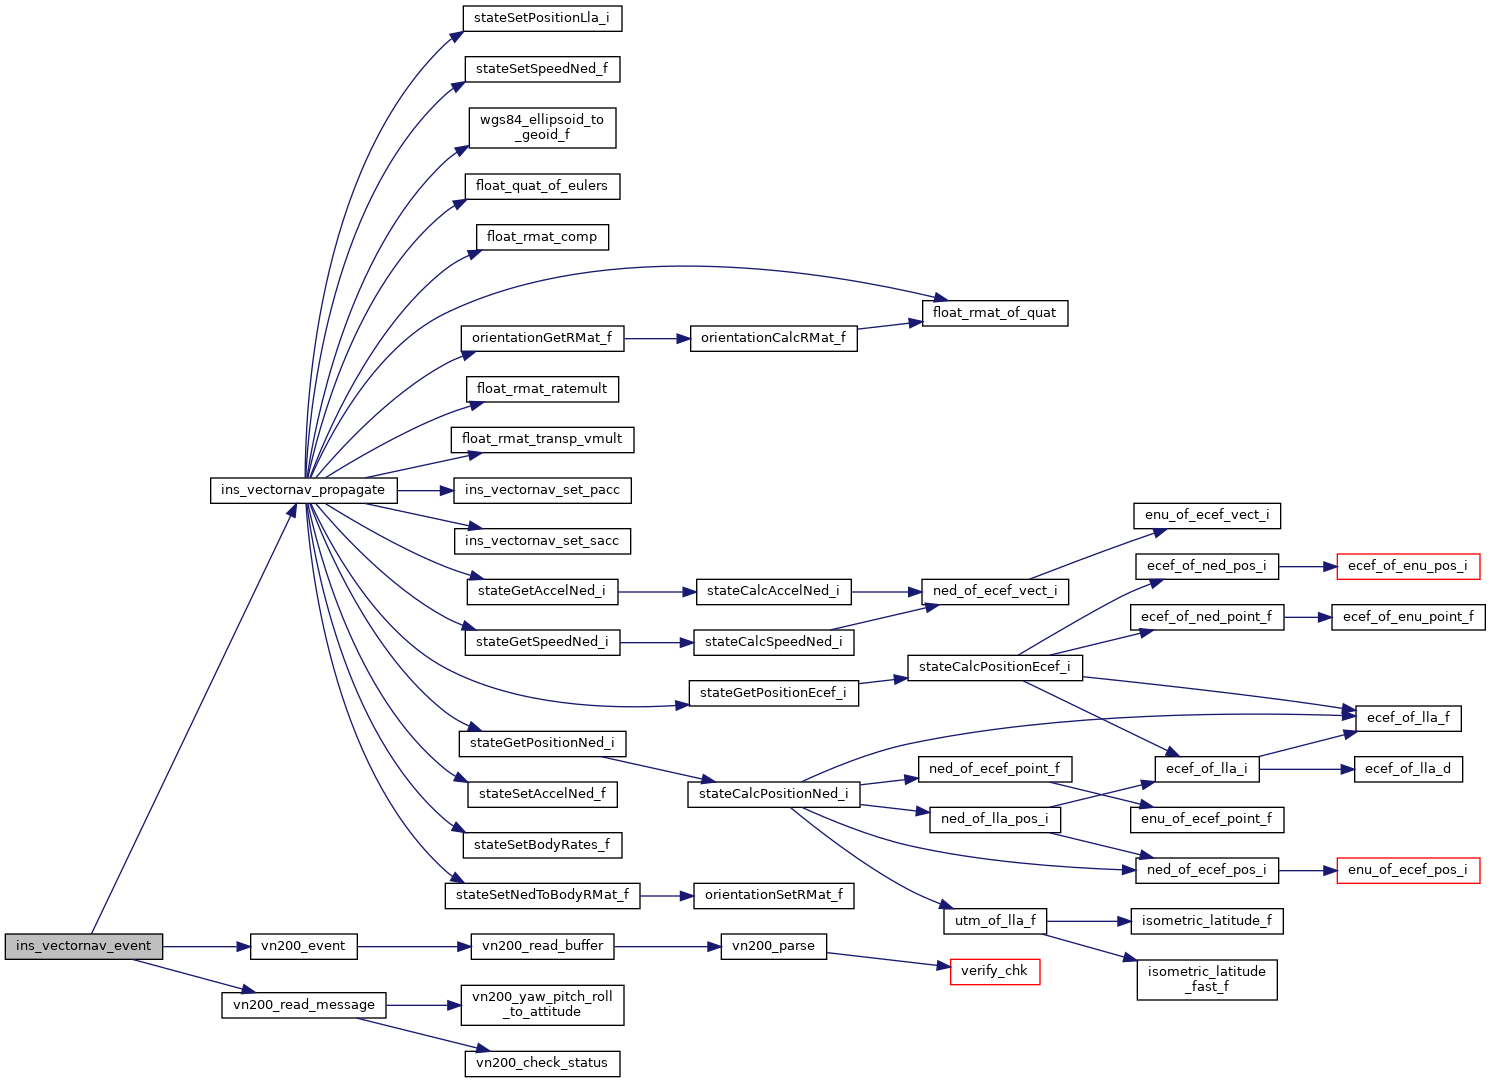
References ins_vectornav_propagate(), ins_vn, vn200_event(), and vn200_read_message().
| void ins_vectornav_init | ( | void | ) |
Initialize Vectornav struct.
Definition at line 167 of file ins_vectornav.c.
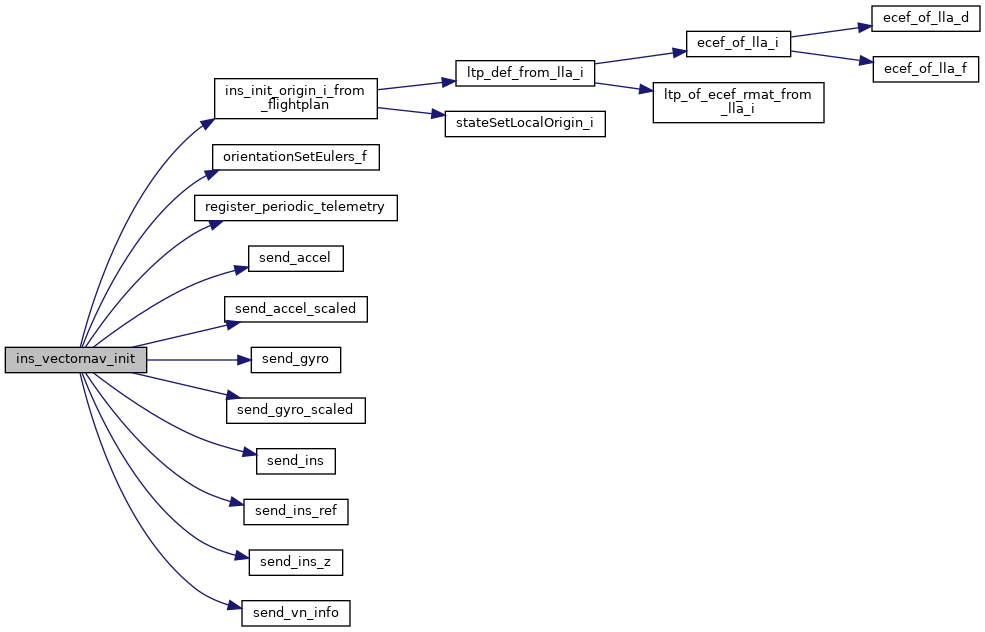
References DefaultPeriodic, ins_init_origin_i_from_flightplan(), ins_vn, INS_VN_BODY_TO_IMU_PHI, INS_VN_BODY_TO_IMU_PSI, INS_VN_BODY_TO_IMU_THETA, INT32_VECT3_ZERO, orientationSetEulers_f(), register_periodic_telemetry(), send_accel(), send_accel_scaled(), send_gyro(), send_gyro_scaled(), send_ins(), send_ins_ref(), send_ins_z(), send_vn_info(), VNMsgSync, and VNNotTracking.
| void ins_vectornav_monitor | ( | void | ) |
Monitors vectornav data rate and changes GPS lock if the data rate is too low.
Definition at line 116 of file ins_vectornav.c.
References gps, GPS_FIX_NONE, and ins_vn.
| void ins_vectornav_propagate | ( | void | ) |
Propagate the received states into the vehicle state machine.
Definition at line 248 of file ins_vectornav.c.
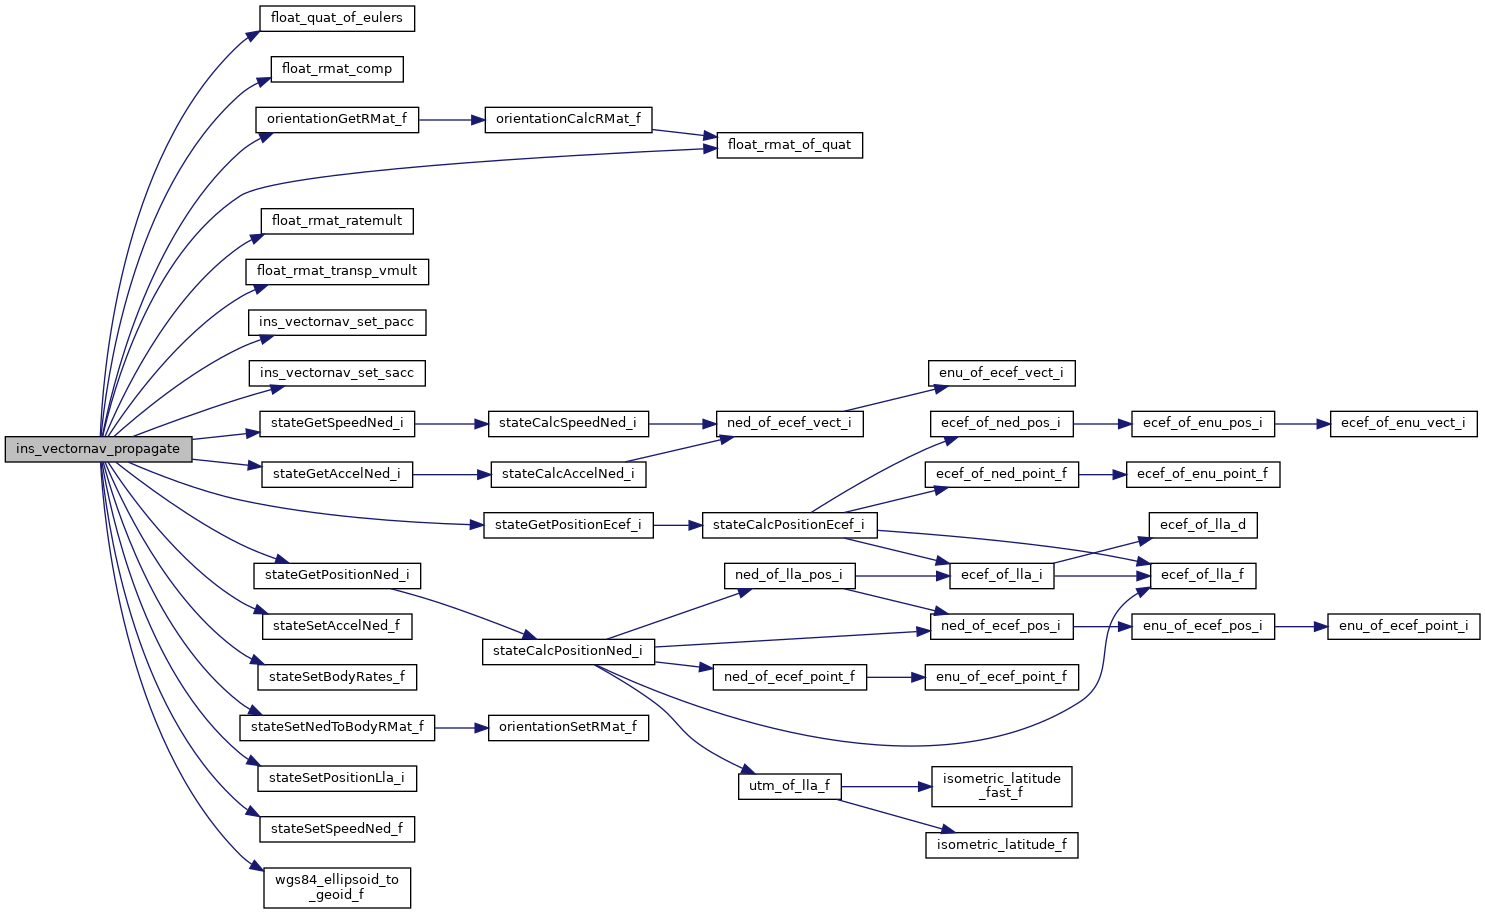
References ACCELS_BFP_OF_REAL, float_quat_of_eulers(), float_rmat_comp(), float_rmat_of_quat(), float_rmat_ratemult(), float_rmat_transp_vmult(), gps, GPS_FIX_3D, GPS_VALID_COURSE_BIT, GPS_VALID_HMSL_BIT, GPS_VALID_POS_ECEF_BIT, GPS_VALID_POS_LLA_BIT, ins_vectornav_set_pacc(), ins_vectornav_set_sacc(), ins_vn, LLA_BFP_OF_REAL, sys_time::nb_sec, sys_time::nb_sec_rem, orientationGetRMat_f(), RATES_BFP_OF_REAL, stateGetAccelNed_i(), stateGetPositionEcef_i(), stateGetPositionNed_i(), stateGetSpeedNed_i(), stateSetAccelNed_f(), stateSetBodyRates_f(), stateSetNedToBodyRMat_f(), stateSetPositionLla_i(), stateSetSpeedNed_f(), VECT3_ASSIGN, wgs84_ellipsoid_to_geoid_f(), EcefCoor_i::x, FloatVect3::x, EcefCoor_i::y, FloatVect3::y, EcefCoor_i::z, and FloatVect3::z.
Referenced by ins_vectornav_event().
| void ins_vectornav_set_pacc | ( | void | ) |
Find maximum uncertainty (NED) position accuracy in cm.
Definition at line 230 of file ins_vectornav.c.
Referenced by ins_vectornav_propagate().
| void ins_vectornav_set_sacc | ( | void | ) |
Set speed (velocity) uncertainty (NED) speed accuracy in cm/s.
Definition at line 221 of file ins_vectornav.c.
Referenced by ins_vectornav_propagate().
| PRINT_CONFIG_MSG | ( | "USE_INS_NAV_INIT defaulting to TRUE" | ) |
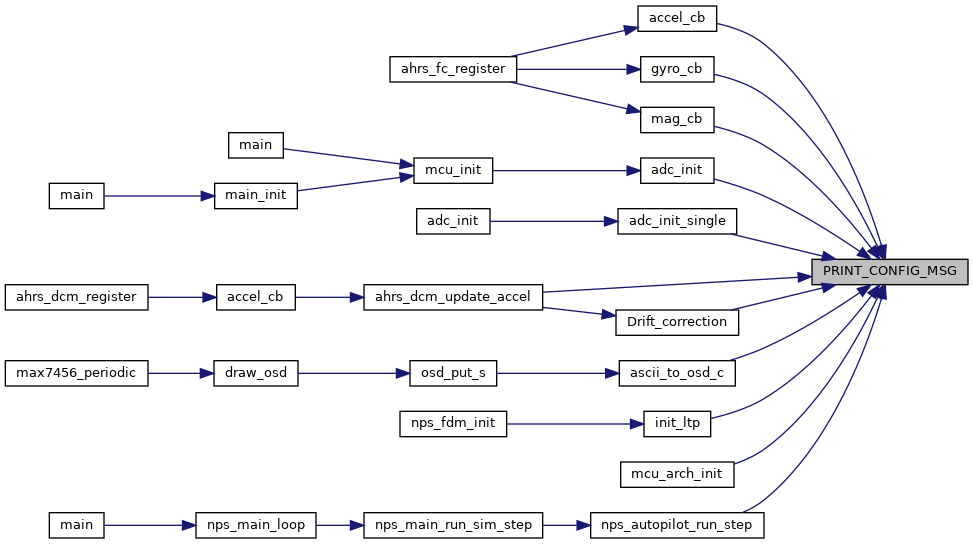
Referenced by accel_cb(), accel_cb(), accel_cb(), accel_cb(), adc_init(), ahrs_dcm_update_accel(), ascii_to_osd_c(), Drift_correction(), gyro_cb(), gyro_cb(), gyro_cb(), gyro_cb(), gyro_cb(), gyro_cb(), gyro_cb(), gyro_cb(), gyro_cb(), init_ltp(), init_ltp(), init_ltp(), mag_cb(), mag_cb(), nps_autopilot_run_step(), PRINT_CONFIG_VAR(), PRINT_CONFIG_VAR(), and PRINT_CONFIG_VAR().
|
static |
Definition at line 75 of file ins_vectornav.c.
References dev, IMU_VECTORNAV_ID, and ins_vn.
|
static |
Definition at line 89 of file ins_vectornav.c.
References dev, IMU_VECTORNAV_ID, and ins_vn.
|
static |
Definition at line 82 of file ins_vectornav.c.
References dev, IMU_VECTORNAV_ID, and ins_vn.
|
static |
Definition at line 96 of file ins_vectornav.c.
References dev, IMU_VECTORNAV_ID, and ins_vn.
|
static |
Definition at line 37 of file ins_vectornav.c.
|
static |
Definition at line 51 of file ins_vectornav.c.
|
static |
Definition at line 45 of file ins_vectornav.c.
|
static |
Definition at line 61 of file ins_vectornav.c.
| struct InsVectornav ins_vn |
Definition at line 32 of file ins_vectornav.c.
Referenced by ins_vectornav_event(), ins_vectornav_init(), ins_vectornav_monitor(), ins_vectornav_propagate(), ins_vectornav_set_pacc(), ins_vectornav_set_sacc(), send_accel(), send_accel_scaled(), send_gyro(), send_gyro_scaled(), send_ins(), send_ins_ref(), send_ins_z(), and send_vn_info().
 1.15.0