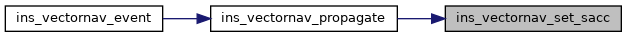|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Vectornav VN-200 INS module. More...
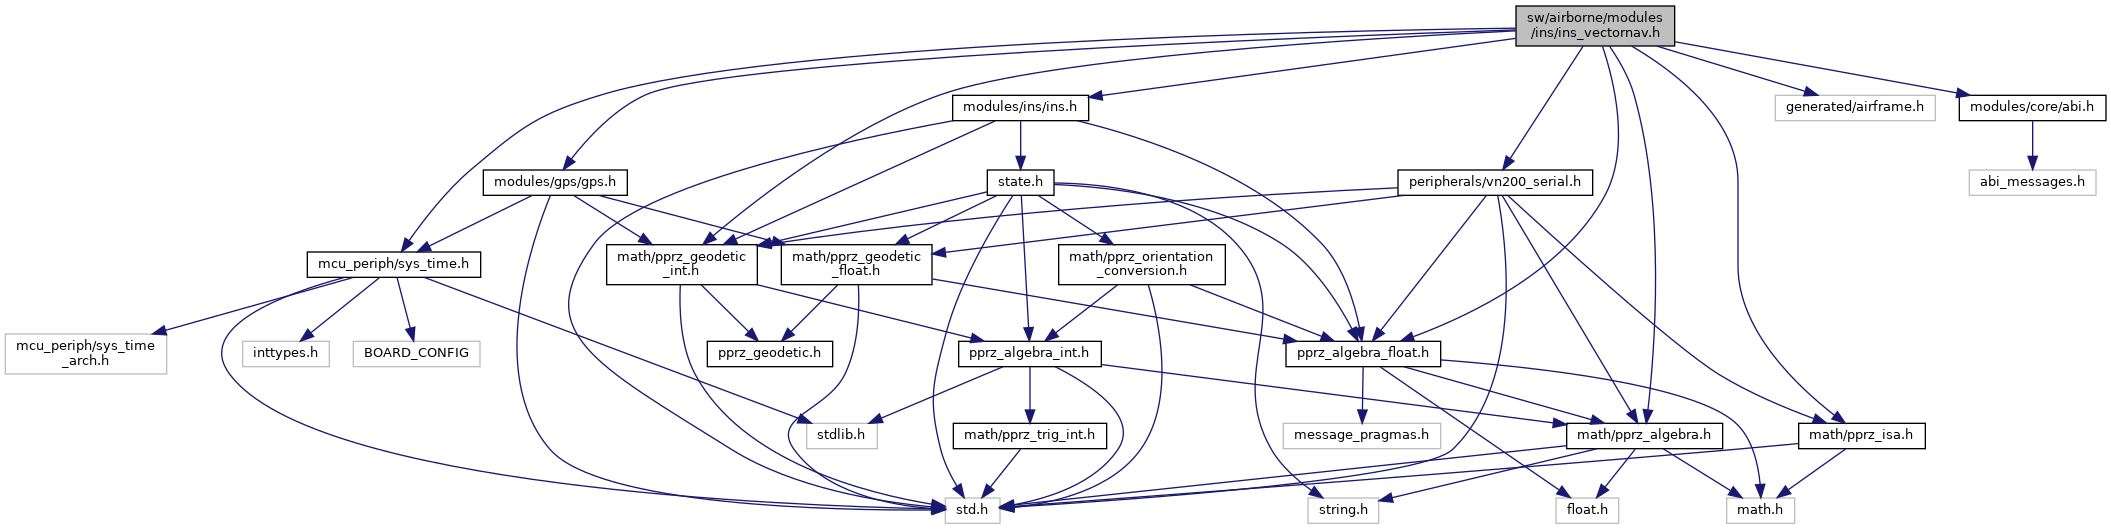
#include "modules/gps/gps.h"#include "modules/ins/ins.h"#include "peripherals/vn200_serial.h"#include "math/pprz_algebra.h"#include "math/pprz_geodetic_int.h"#include "math/pprz_algebra_float.h"#include "math/pprz_isa.h"#include "math/pprz_orientation_conversion.h"#include "generated/airframe.h"#include "mcu_periph/sys_time.h"#include "modules/core/abi.h"Go to the source code of this file.
Data Structures | |
| struct | InsVectornav |
Macros | |
| #define | INS_VN_BODY_TO_IMU_PHI 0 |
| #define | INS_VN_BODY_TO_IMU_THETA 0 |
| #define | INS_VN_BODY_TO_IMU_PSI 0 |
Functions | |
| void | ins_vectornav_init (void) |
| Initialize Vectornav struct. | |
| void | ins_vectornav_event (void) |
| Event handling for Vectornav. | |
| void | ins_vectornav_set_sacc (void) |
| Set speed (velocity) uncertainty (NED) speed accuracy in cm/s. | |
| void | ins_vectornav_set_pacc (void) |
| Find maximum uncertainty (NED) position accuracy in cm. | |
| void | ins_vectornav_propagate (void) |
| Propagate the received states into the vehicle state machine. | |
| void | ins_vectornav_monitor (void) |
| Monitors vectornav data rate and changes GPS lock if the data rate is too low. | |
Variables | |
| struct InsVectornav | ins_vn |
Vectornav VN-200 INS module.
Definition in file ins_vectornav.h.
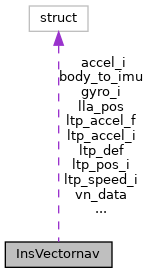
| struct InsVectornav |
Definition at line 65 of file ins_vectornav.h.
| Data Fields | ||
|---|---|---|
| struct Int32Vect3 | accel_i | |
| float | baro_z | z-position calculated from baro in meters (z-down) |
| struct OrientationReps | body_to_imu | body_to_imu rotation |
| struct Int32Rates | gyro_i | |
| struct LlaCoor_f | lla_pos | |
| struct NedCoor_f | ltp_accel_f | |
| struct NedCoor_i | ltp_accel_i | |
| struct LtpDef_i | ltp_def | |
| bool | ltp_initialized | |
| struct NedCoor_i | ltp_pos_i | |
| struct NedCoor_i | ltp_speed_i | |
| float | qfe | |
| struct VNData | vn_data | Data struct. |
| struct VNPacket | vn_packet | Packet struct. |
| uint16_t | vn_rate | data frequency |
| enum VNStatus | vn_status | VN status. |
| #define INS_VN_BODY_TO_IMU_PHI 0 |
Definition at line 58 of file ins_vectornav.h.
Referenced by ins_vectornav_init().
| #define INS_VN_BODY_TO_IMU_PSI 0 |
Definition at line 60 of file ins_vectornav.h.
Referenced by ins_vectornav_init().
| #define INS_VN_BODY_TO_IMU_THETA 0 |
Definition at line 59 of file ins_vectornav.h.
Referenced by ins_vectornav_init().
|
extern |
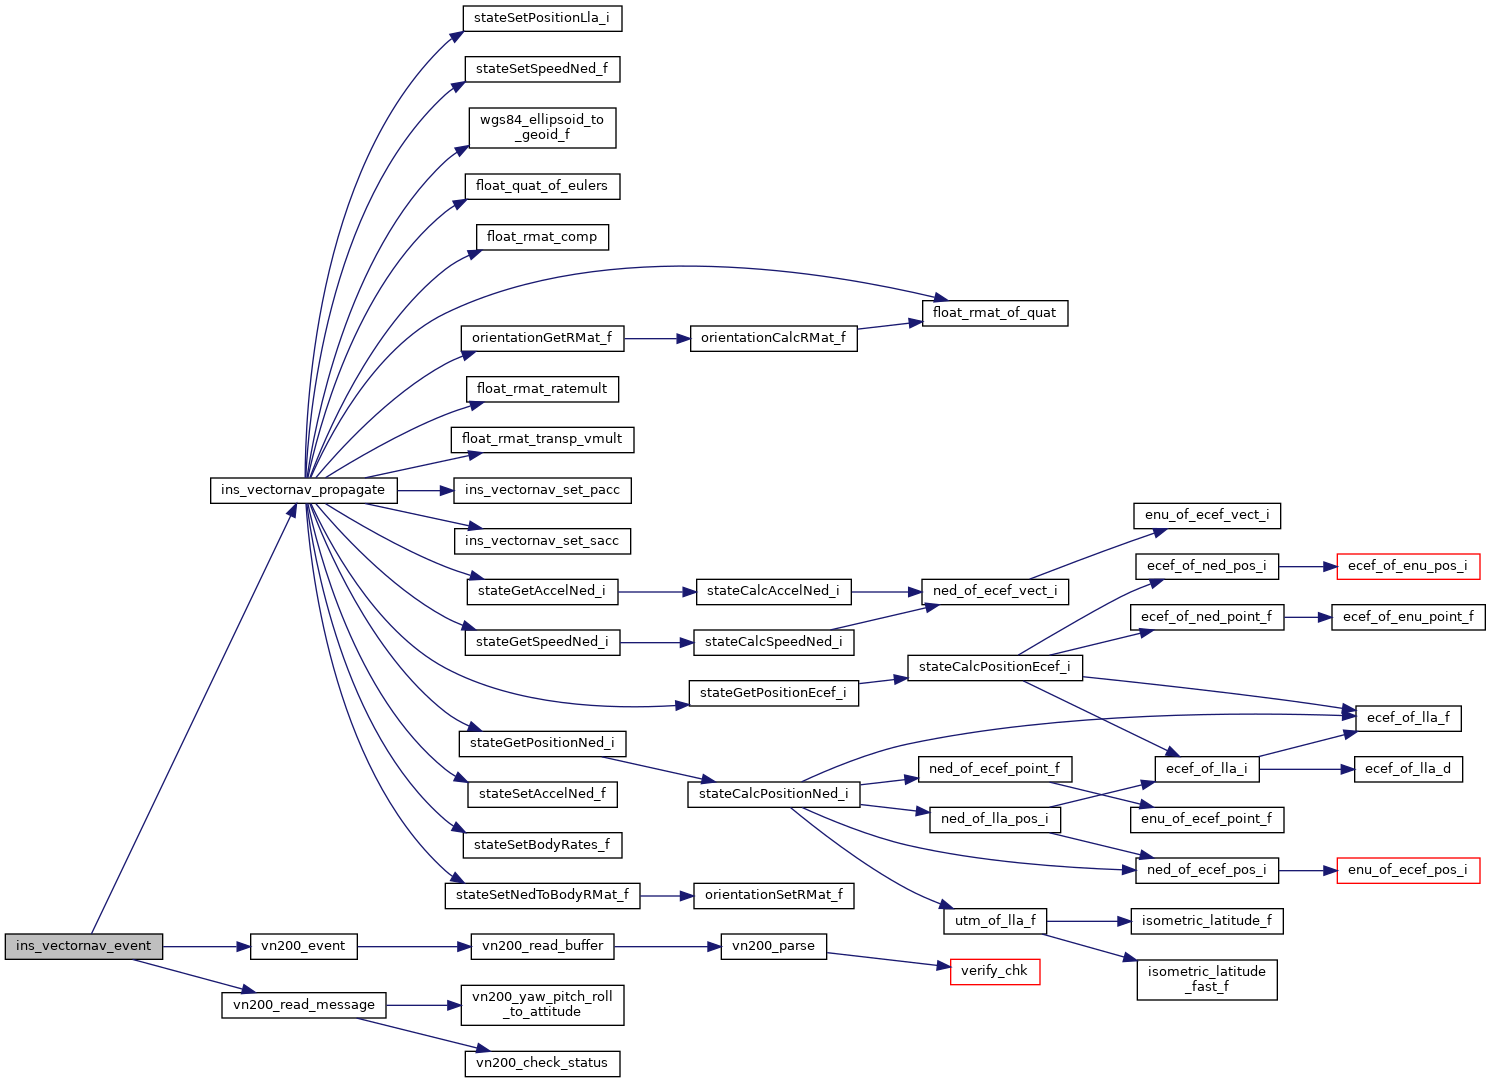
Event handling for Vectornav.
Definition at line 150 of file ins_vectornav.c.
References ins_vectornav_propagate(), ins_vn, vn200_event(), and vn200_read_message().
|
extern |
Initialize Vectornav struct.
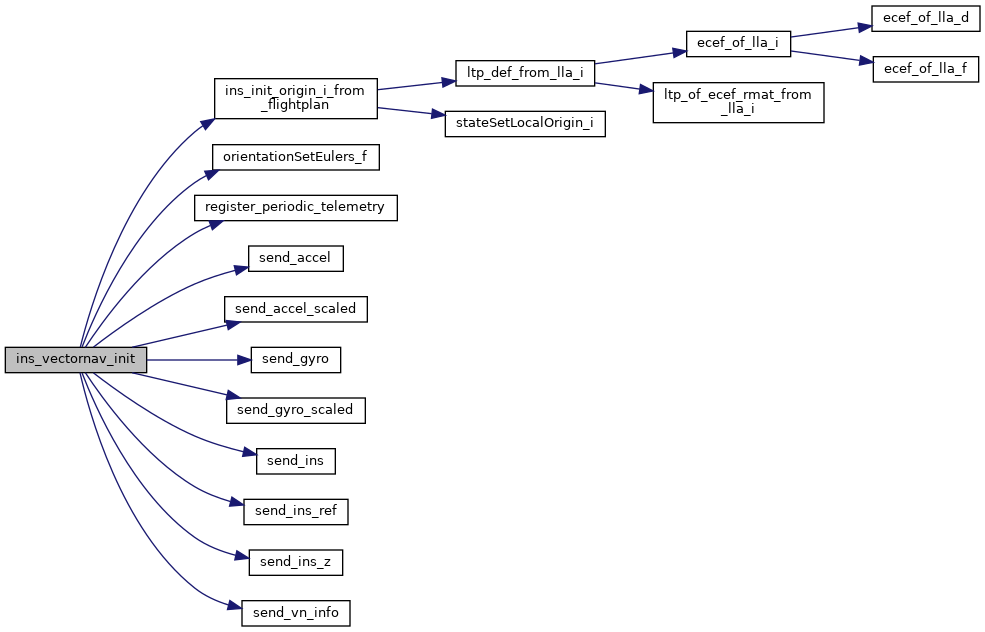
Definition at line 167 of file ins_vectornav.c.
References DefaultPeriodic, ins_init_origin_i_from_flightplan(), ins_vn, INS_VN_BODY_TO_IMU_PHI, INS_VN_BODY_TO_IMU_PSI, INS_VN_BODY_TO_IMU_THETA, INT32_VECT3_ZERO, orientationSetEulers_f(), register_periodic_telemetry(), send_accel(), send_accel_scaled(), send_gyro(), send_gyro_scaled(), send_ins(), send_ins_ref(), send_ins_z(), send_vn_info(), VNMsgSync, and VNNotTracking.
|
extern |
Monitors vectornav data rate and changes GPS lock if the data rate is too low.
Definition at line 116 of file ins_vectornav.c.
References gps, GPS_FIX_NONE, and ins_vn.
|
extern |
Propagate the received states into the vehicle state machine.
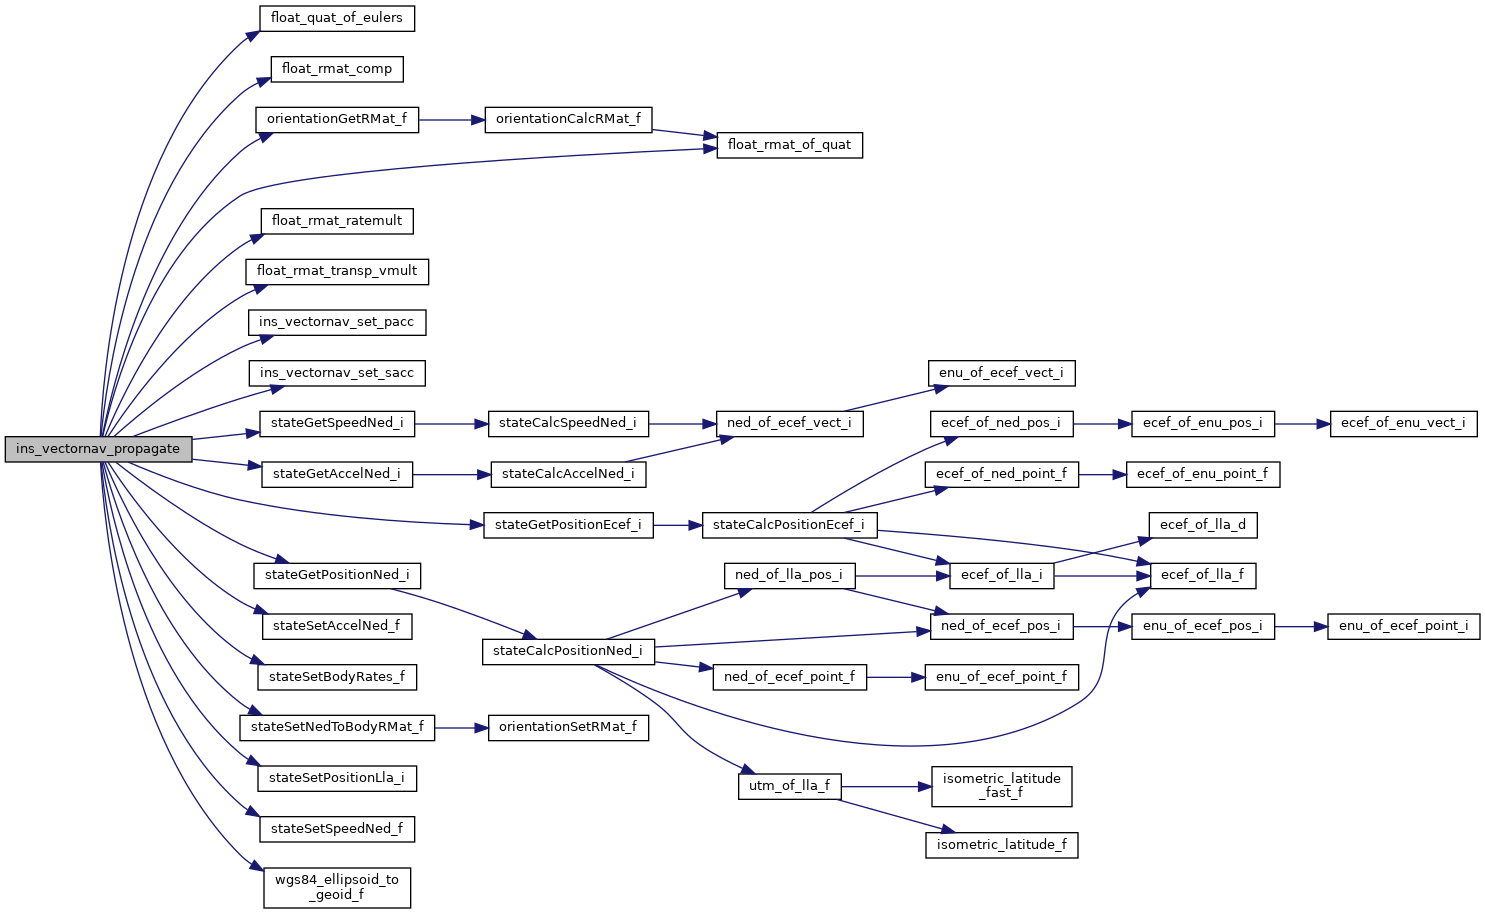
Definition at line 248 of file ins_vectornav.c.
References ACCELS_BFP_OF_REAL, float_quat_of_eulers(), float_rmat_comp(), float_rmat_of_quat(), float_rmat_ratemult(), float_rmat_transp_vmult(), gps, GPS_FIX_3D, GPS_VALID_COURSE_BIT, GPS_VALID_HMSL_BIT, GPS_VALID_POS_ECEF_BIT, GPS_VALID_POS_LLA_BIT, ins_vectornav_set_pacc(), ins_vectornav_set_sacc(), ins_vn, LLA_BFP_OF_REAL, sys_time::nb_sec, sys_time::nb_sec_rem, orientationGetRMat_f(), RATES_BFP_OF_REAL, stateGetAccelNed_i(), stateGetPositionEcef_i(), stateGetPositionNed_i(), stateGetSpeedNed_i(), stateSetAccelNed_f(), stateSetBodyRates_f(), stateSetNedToBodyRMat_f(), stateSetPositionLla_i(), stateSetSpeedNed_f(), VECT3_ASSIGN, wgs84_ellipsoid_to_geoid_f(), EcefCoor_i::x, FloatVect3::x, EcefCoor_i::y, FloatVect3::y, EcefCoor_i::z, and FloatVect3::z.
Referenced by ins_vectornav_event().
|
extern |
Find maximum uncertainty (NED) position accuracy in cm.
Definition at line 230 of file ins_vectornav.c.
Referenced by ins_vectornav_propagate().
|
extern |
Set speed (velocity) uncertainty (NED) speed accuracy in cm/s.
Definition at line 221 of file ins_vectornav.c.
Referenced by ins_vectornav_propagate().
|
extern |
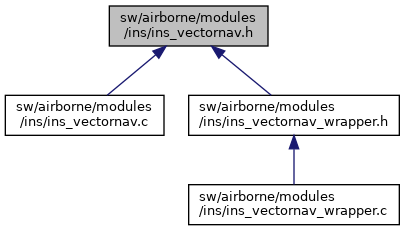
Definition at line 32 of file ins_vectornav.c.
Referenced by ins_vectornav_event(), ins_vectornav_init(), ins_vectornav_monitor(), ins_vectornav_propagate(), ins_vectornav_set_pacc(), ins_vectornav_set_sacc(), send_accel(), send_accel_scaled(), send_gyro(), send_gyro_scaled(), send_ins(), send_ins_ref(), send_ins_z(), and send_vn_info().
 1.15.0