|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Parser for the Xsens protocol. More...
#include "std.h"#include "math/pprz_algebra_float.h"#include "math/pprz_geodetic_float.h"#include "math/pprz_geodetic_int.h"#include "xsens_parser.h"Go to the source code of this file.
Data Structures | |
| struct | XsensTime |
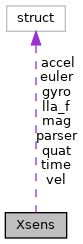
| struct | Xsens |
Functions | |
| void | xsens_init (void) |
| void | xsens_periodic (void) |
| void | parse_xsens_msg (void) |
Variables | |
| struct Xsens | xsens |
| struct XsensTime |
| struct Xsens |
| Data Fields | ||
|---|---|---|
| struct FloatVect3 | accel | |
| bool | accel_available | |
| struct FloatEulers | euler | |
| struct FloatRates | gyro | |
| bool | gyro_available | |
| struct LlaCoor_f | lla_f | |
| struct FloatVect3 | mag | |
| bool | mag_available | |
| volatile bool | new_attitude | |
| struct XsensParser | parser | |
| struct FloatQuat | quat | |
| struct XsensTime | time | |
| uint16_t | time_stamp | |
| struct FloatVect3 | vel | NED velocity in m/s. |
|
extern |
Definition at line 184 of file xsens.c.
References DefaultChannel, DefaultDevice, gps, GPS_FIX_3D, GPS_FIX_NONE, GPS_NB_CHANNELS, GPS_VALID_HMSL_BIT, GPS_VALID_POS_LLA_BIT, GPS_VALID_VEL_NED_BIT, LED_ON, LED_TOGGLE, LLA_BFP_OF_REAL, Min, offset, TRUE, wgs84_ellipsoid_to_geoid_i(), xsens, xsens_declination, xsens_errorcode, xsens_gps_arm_x, xsens_gps_arm_y, xsens_gps_arm_z, xsens_msg_status, xsens_output_mode, and xsens_output_settings.
Referenced by imu_xsens_event(), and ins_xsens_event().
|
extern |
Definition at line 113 of file xsens.c.
References UNINIT, xsens, xsens_configured, xsens_msg_status, XSENS_OUTPUT_MODE, xsens_output_mode, XSENS_OUTPUT_SETTINGS, xsens_output_settings, and xsens_time_stamp.
Referenced by imu_xsens_init(), and ins_xsens_init().
|
extern |
Definition at line 124 of file xsens.c.
References xsens_configured, xsens_declination, xsens_output_mode, and xsens_output_settings.
|
extern |
Definition at line 109 of file xsens.c.
Referenced by handle_ins_msg(), handle_ins_msg(), imu_xsens_event(), ins_xsens_event(), parse_xsens_msg(), update_state_interface(), xsens_init(), and xsens_parser_func().
 1.15.0