|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
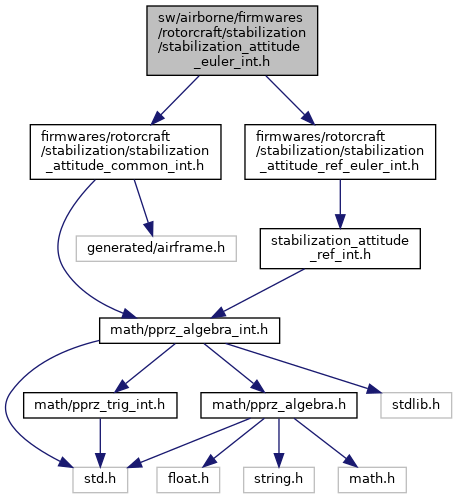
#include "firmwares/rotorcraft/stabilization/stabilization_attitude.h"#include "firmwares/rotorcraft/stabilization/stabilization_attitude_common_int.h"Go to the source code of this file.
Functions | |
| void | stabilization_attitude_euler_int_init (void) |
Variables | |
| struct Int32Eulers | stabilization_att_sum_err |
|
extern |
Definition at line 128 of file stabilization_attitude_euler_int.c.
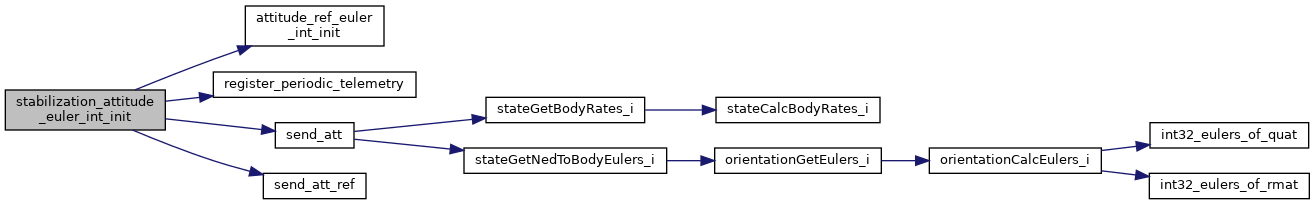
References att_ref_euler_i, attitude_ref_euler_int_init(), DefaultPeriodic, INT_EULERS_ZERO, register_periodic_telemetry(), send_att(), send_att_ref(), stab_att_sp_euler, stabilization_att_sum_err, STABILIZATION_ATTITUDE_PHI_FFDGAIN, STABILIZATION_ATTITUDE_PSI_FFDGAIN, STABILIZATION_ATTITUDE_THETA_FFDGAIN, stabilization_gains, and VECT3_ASSIGN.
|
extern |
Definition at line 43 of file stabilization_attitude_euler_float.c.
Referenced by send_att(), send_att(), stabilization_attitude_enter(), stabilization_attitude_euler_float_init(), stabilization_attitude_euler_int_init(), and stabilization_attitude_run().
 1.15.0