|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
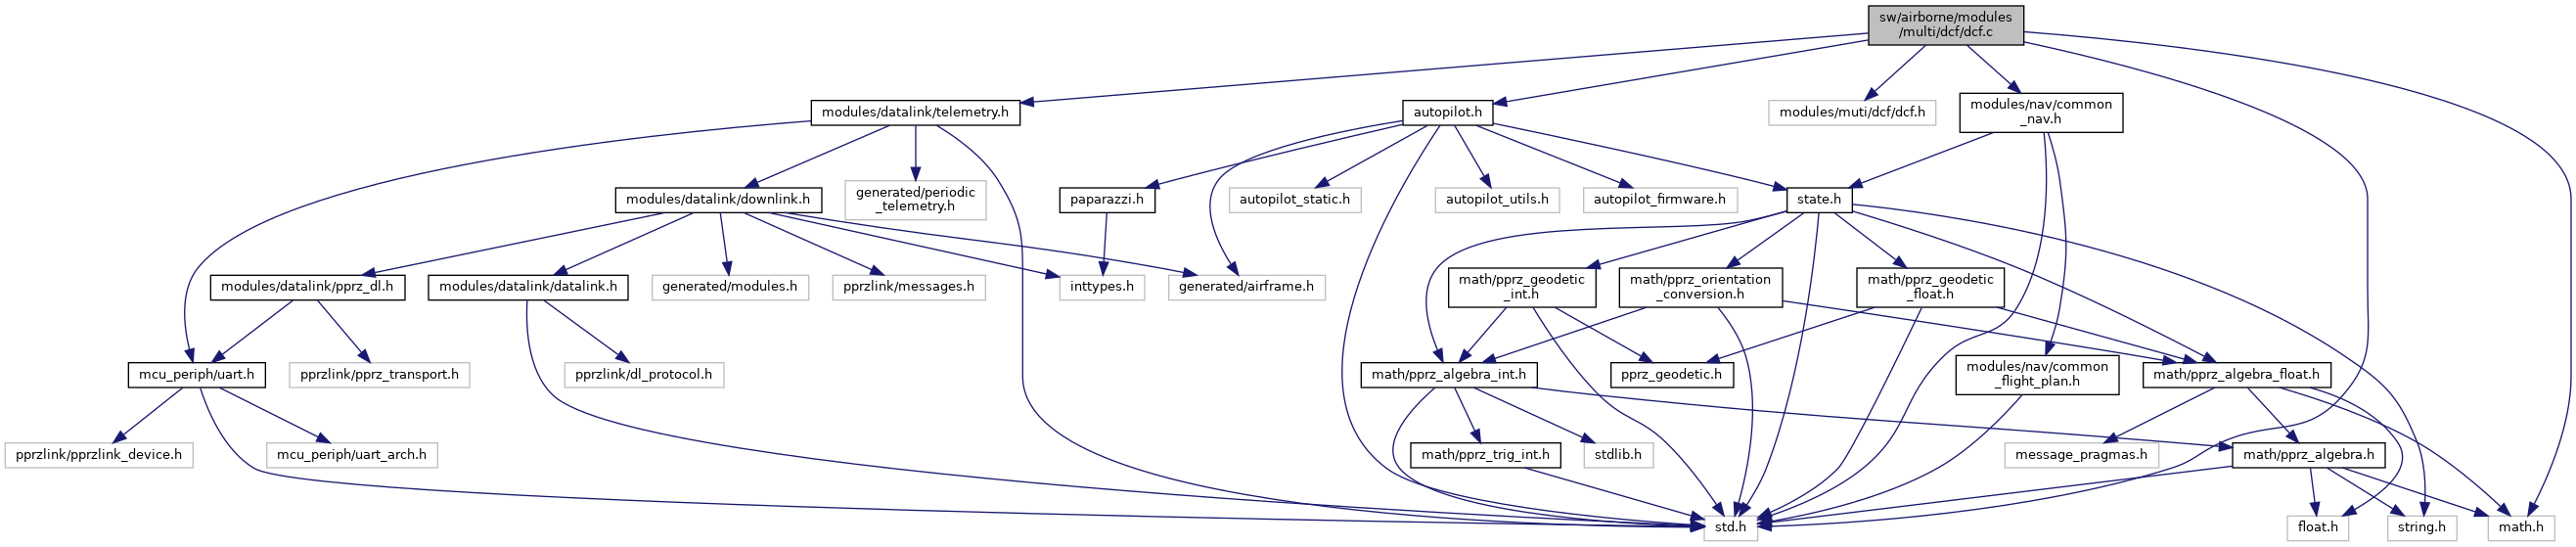
#include <math.h>#include <std.h>#include "modules/muti/dcf/dcf.h"#include "modules/datalink/telemetry.h"#include "modules/nav/common_nav.h"#include "autopilot.h"Go to the source code of this file.
Macros | |
| #define | DCF_GAIN_K 10 |
| #define | DCF_RADIUS 80 |
| #define | DCF_TIMEOUT 1500 |
| #define | DCF_BROADTIME 200 |
Functions | |
| static void | send_dcf (struct transport_tx *trans, struct link_device *dev) |
| void | dcf_init (void) |
| bool | distributed_circular (uint8_t wp) |
| void | send_theta_to_nei (void) |
| void | parseRegTable (uint8_t *buf) |
| void | parseThetaTable (uint8_t *buf) |
Variables | |
| struct dcf_con | dcf_control = {DCF_GAIN_K, DCF_RADIUS, DCF_TIMEOUT, 0, DCF_BROADTIME} |
| struct dcf_tab | dcf_tables |
| uint32_t | last_transmision = 0 |
| #define DCF_TIMEOUT 1500 |
| void dcf_init | ( | void | ) |
Definition at line 62 of file dcf.c.
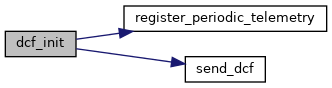
References DCF_MAX_NEIGHBORS, dcf_tables, DefaultPeriodic, register_periodic_telemetry(), and send_dcf().
| bool distributed_circular | ( | uint8_t | wp | ) |
Definition at line 74 of file dcf.c.
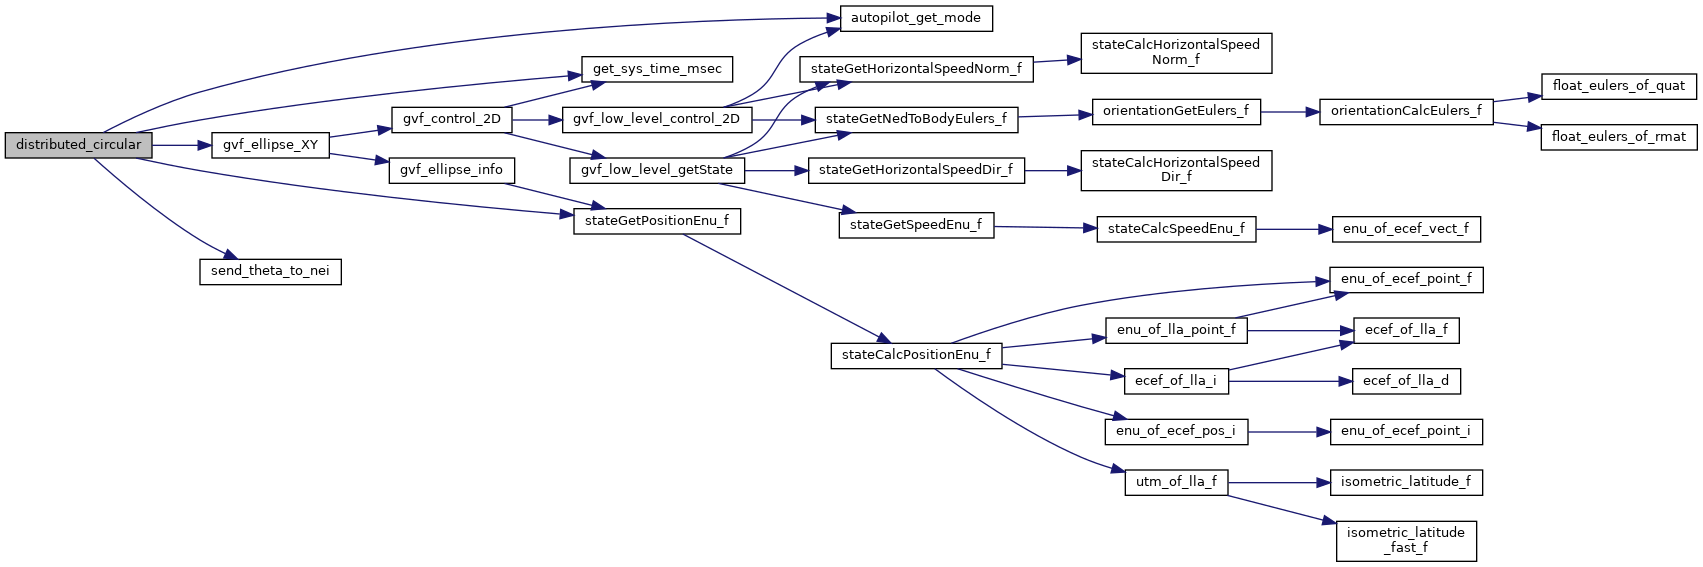
References AP_MODE_AUTO2, autopilot_get_mode(), c1, c2, dcf_control, DCF_MAX_NEIGHBORS, dcf_tables, get_sys_time_msec(), gvf_control, last_transmision, nav_gvf_ellipse_XY(), p, send_theta_to_nei(), stateGetPositionEnu_f(), t1, timeout, waypoints, EnuCoor_f::x, and EnuCoor_f::y.
| void parseRegTable | ( | uint8_t * | buf | ) |
Definition at line 139 of file dcf.c.
References DCF_MAX_NEIGHBORS, and dcf_tables.
| void parseThetaTable | ( | uint8_t * | buf | ) |
Definition at line 168 of file dcf.c.
References DCF_MAX_NEIGHBORS, dcf_tables, and get_sys_time_msec().
|
static |
Definition at line 32 of file dcf.c.
References DCF_MAX_NEIGHBORS, dcf_tables, and dev.
Referenced by dcf_init().
| void send_theta_to_nei | ( | void | ) |
Definition at line 124 of file dcf.c.
References dcf_control, DCF_MAX_NEIGHBORS, dcf_tables, DefaultChannel, and DefaultDevice.
Referenced by distributed_circular().
| struct dcf_con dcf_control = {DCF_GAIN_K, DCF_RADIUS, DCF_TIMEOUT, 0, DCF_BROADTIME} |
Definition at line 57 of file dcf.c.
Referenced by distributed_circular(), and send_theta_to_nei().
| struct dcf_tab dcf_tables |
Definition at line 58 of file dcf.c.
Referenced by dcf_init(), distributed_circular(), parseRegTable(), parseThetaTable(), send_dcf(), and send_theta_to_nei().
 1.15.0