|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
driver for the servo to move the lidar More...
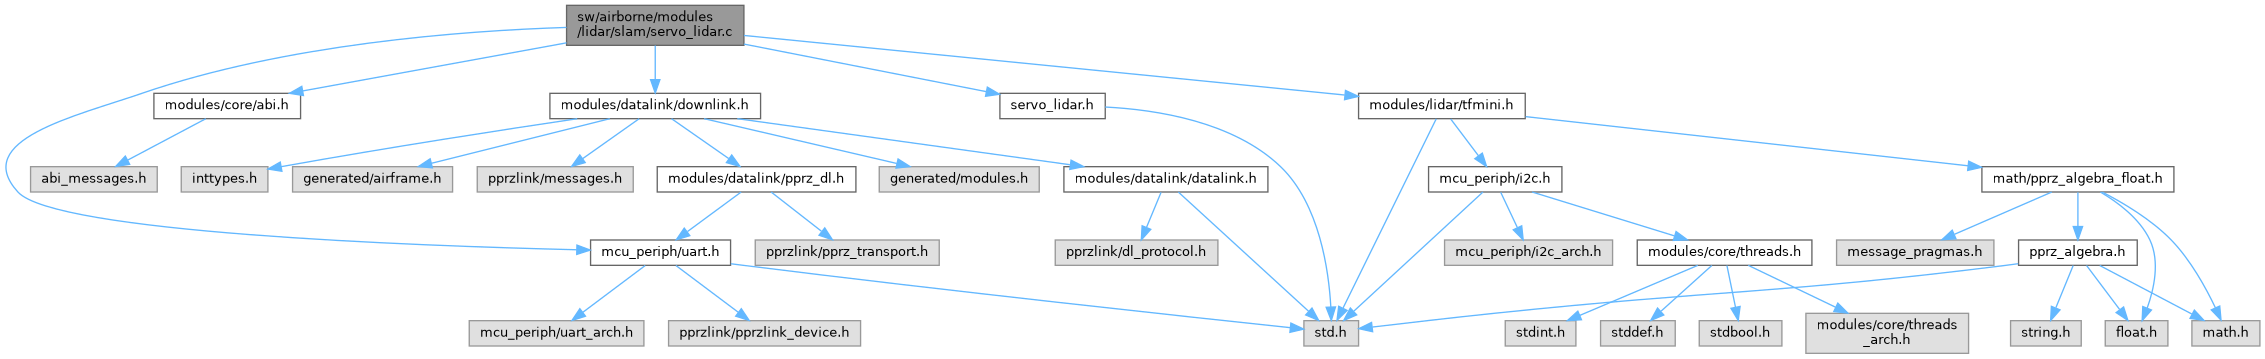
#include "mcu_periph/uart.h"#include "modules/core/abi.h"#include "modules/datalink/downlink.h"#include "servo_lidar.h"#include "modules/lidar/tfmini.h"Go to the source code of this file.
Macros | |
| #define | SERVO_LIDAR_SPEED 5 |
Functions | |
| void | servoLidar_init (void) |
| void | servoLidar_periodic (void) |
Variables | |
| bool | enable_servo = false |
| struct ServoLidar | servoLidar |
driver for the servo to move the lidar
Definition in file servo_lidar.c.
| #define SERVO_LIDAR_SPEED 5 |
Definition at line 39 of file servo_lidar.c.
Referenced by servoLidar_init().
| void servoLidar_init | ( | void | ) |
Definition at line 46 of file servo_lidar.c.
References SERVO_LIDAR_SPEED, and servoLidar.
| void servoLidar_periodic | ( | void | ) |
Definition at line 81 of file servo_lidar.c.
| bool enable_servo = false |
Definition at line 42 of file servo_lidar.c.
| struct ServoLidar servoLidar |
Definition at line 44 of file servo_lidar.c.
Referenced by servoLidar_init(), and sim_overwrite_lidar().
 1.15.0