|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
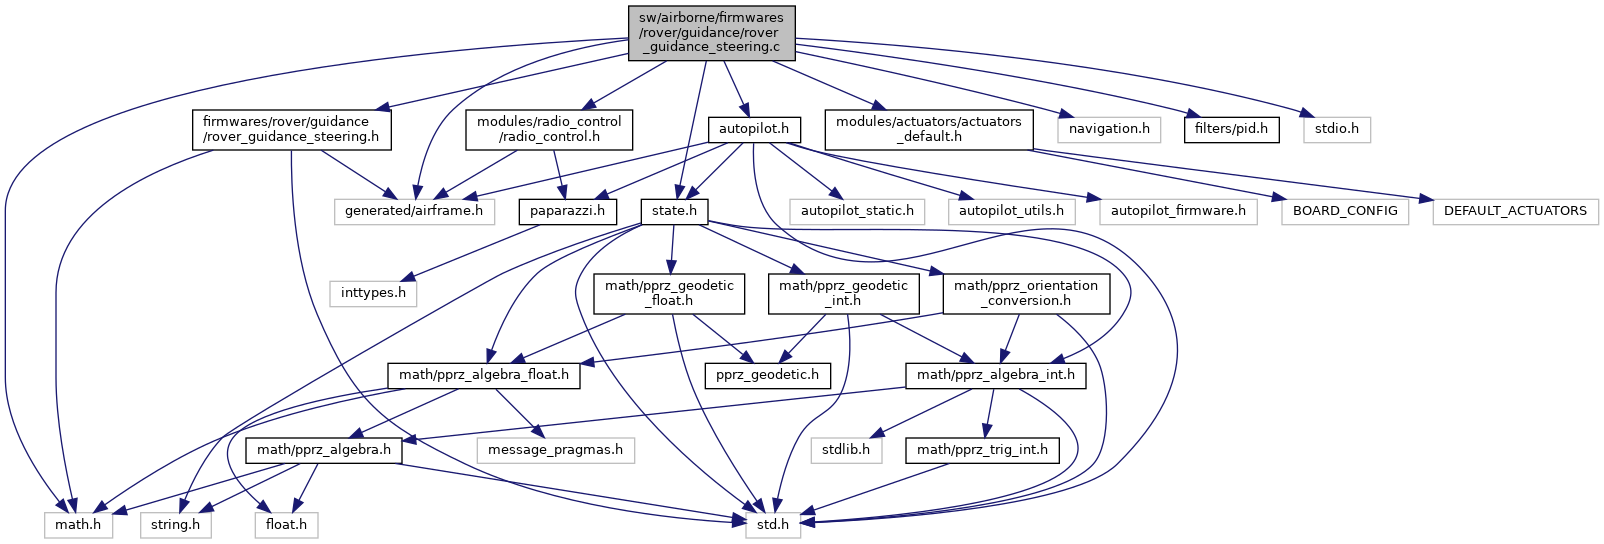
#include "firmwares/rover/guidance/rover_guidance_steering.h"#include "generated/airframe.h"#include "generated/autopilot_core_guidance.h"#include "autopilot.h"#include "state.h"#include "filters/pid.h"Go to the source code of this file.
Macros | |
| #define | AUTOPILOT_CORE_GUIDANCE_C |
| #define | ROVER_GUIDANCE_POS_KP 1.f |
| Mandatory dependencies header. | |
| #define | ROVER_GUIDANCE_HEADING_KP 1.f |
| #define | ROVER_GUIDANCE_SPEED_KP 10.f |
| #define | ROVER_GUIDANCE_SPEED_KI 100.f |
| #define | ROVER_GUIDANCE_MAX_POS_ERR 10.f |
| #define | ROVER_GUIDANCE_MAX_SPEED 10.f |
| #define | ROVER_GUIDANCE_PROXIMITY_DISTANCE 2.f |
Functions | |
| void | rover_guidance_steering_init (void) |
| INIT function. | |
| void | rover_guidance_steering_periodic (void) |
| void | rover_guidance_steering_heading_ctrl (float omega) |
| CTRL functions. | |
| void | rover_guidance_steering_speed_ctrl (void) |
| void | rover_guidance_steering_setpoints (struct EnuCoor_f pos_sp, float *heading_sp) |
| void | rover_guidance_steering_pid_reset (void) |
| PID RESET function. | |
| void | rover_guidance_steering_kill (void) |
| void | rover_guidance_steering_set_speed_pgain (float pgain) |
| void | rover_guidance_steering_set_speed_igain (float igain) |
Variables | |
| rover_ctrl | guidance_control |
| static struct PID_f | rover_pid |
| static float | time_step |
| #define AUTOPILOT_CORE_GUIDANCE_C |
Definition at line 23 of file rover_guidance_steering.c.
| #define ROVER_GUIDANCE_HEADING_KP 1.f |
Definition at line 41 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_init().
| #define ROVER_GUIDANCE_MAX_POS_ERR 10.f |
Definition at line 53 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_setpoints().
| #define ROVER_GUIDANCE_MAX_SPEED 10.f |
Definition at line 57 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_setpoints().
| #define ROVER_GUIDANCE_POS_KP 1.f |
Mandatory dependencies header.
Definition at line 37 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_init().
| #define ROVER_GUIDANCE_PROXIMITY_DISTANCE 2.f |
Definition at line 61 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_setpoints().
| #define ROVER_GUIDANCE_SPEED_KI 100.f |
Definition at line 49 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_init().
| #define ROVER_GUIDANCE_SPEED_KP 10.f |
Definition at line 45 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_init().
| void rover_guidance_steering_heading_ctrl | ( | float | omega | ) |
CTRL functions.
Definition at line 98 of file rover_guidance_steering.c.
References BoundDelta, BoundSpeed, DRIVE_SHAFT_DISTANCE, guidance_control, and stateGetHorizontalSpeedNorm_f().
| void rover_guidance_steering_init | ( | void | ) |
INIT function.
Steering rover guidance EXT FUNCTIONS.
Definition at line 71 of file rover_guidance_steering.c.
References guidance_control, init_pid_f(), MAX_PPRZ, ROVER_GUIDANCE_HEADING_KP, ROVER_GUIDANCE_POS_KP, ROVER_GUIDANCE_SPEED_KI, ROVER_GUIDANCE_SPEED_KP, rover_pid, SR_MEASURED_KF, and time_step.
| void rover_guidance_steering_kill | ( | void | ) |
Definition at line 156 of file rover_guidance_steering.c.
References guidance_control.
| void rover_guidance_steering_periodic | ( | void | ) |
Definition at line 90 of file rover_guidance_steering.c.
| void rover_guidance_steering_pid_reset | ( | void | ) |
PID RESET function.
Definition at line 151 of file rover_guidance_steering.c.
References reset_pid_f(), and rover_pid.
| void rover_guidance_steering_set_speed_igain | ( | float | igain | ) |
Definition at line 168 of file rover_guidance_steering.c.
References guidance_control, rover_pid, and set_gains_pid_f().
| void rover_guidance_steering_set_speed_pgain | ( | float | pgain | ) |
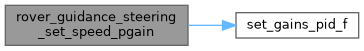
Definition at line 162 of file rover_guidance_steering.c.
References guidance_control, rover_pid, and set_gains_pid_f().
| void rover_guidance_steering_setpoints | ( | struct EnuCoor_f | pos_sp, |
| float * | heading_sp ) |
Definition at line 118 of file rover_guidance_steering.c.
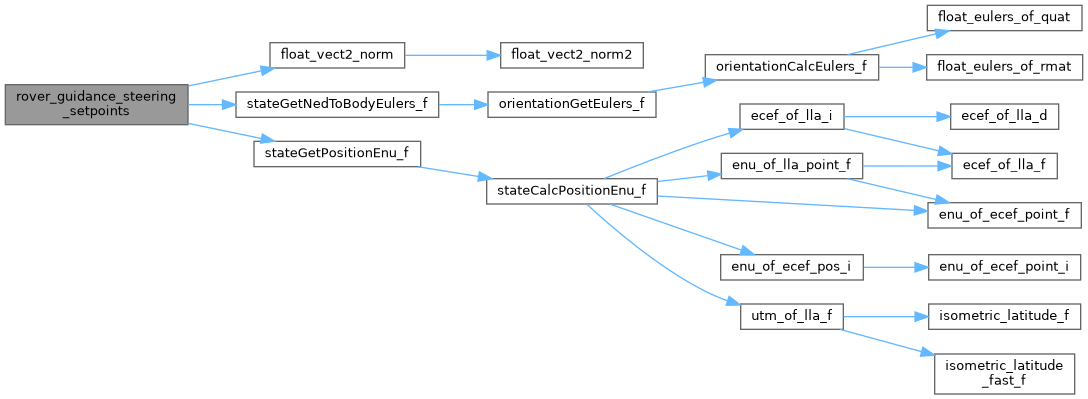
References float_vect2_norm(), guidance_control, FloatEulers::psi, ROVER_GUIDANCE_MAX_POS_ERR, ROVER_GUIDANCE_MAX_SPEED, ROVER_GUIDANCE_PROXIMITY_DISTANCE, stateGetNedToBodyEulers_f(), stateGetPositionEnu_f(), VECT2_COPY, VECT2_DIFF, FloatVect2::x, and FloatVect2::y.
| void rover_guidance_steering_speed_ctrl | ( | void | ) |
Definition at line 109 of file rover_guidance_steering.c.
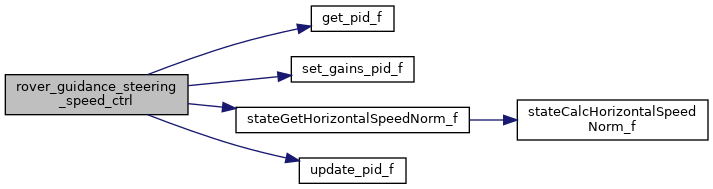
References BoundThrottle, get_pid_f(), guidance_control, rover_pid, stateGetHorizontalSpeedNorm_f(), time_step, and update_pid_f().
| rover_ctrl guidance_control |
Definition at line 65 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_heading_ctrl(), rover_guidance_steering_init(), rover_guidance_steering_kill(), rover_guidance_steering_set_speed_igain(), rover_guidance_steering_set_speed_pgain(), rover_guidance_steering_setpoints(), and rover_guidance_steering_speed_ctrl().
|
static |
Definition at line 67 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_init(), rover_guidance_steering_pid_reset(), rover_guidance_steering_set_speed_igain(), rover_guidance_steering_set_speed_pgain(), and rover_guidance_steering_speed_ctrl().
|
static |
Definition at line 68 of file rover_guidance_steering.c.
Referenced by rover_guidance_steering_init(), and rover_guidance_steering_speed_ctrl().
 1.15.0