|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
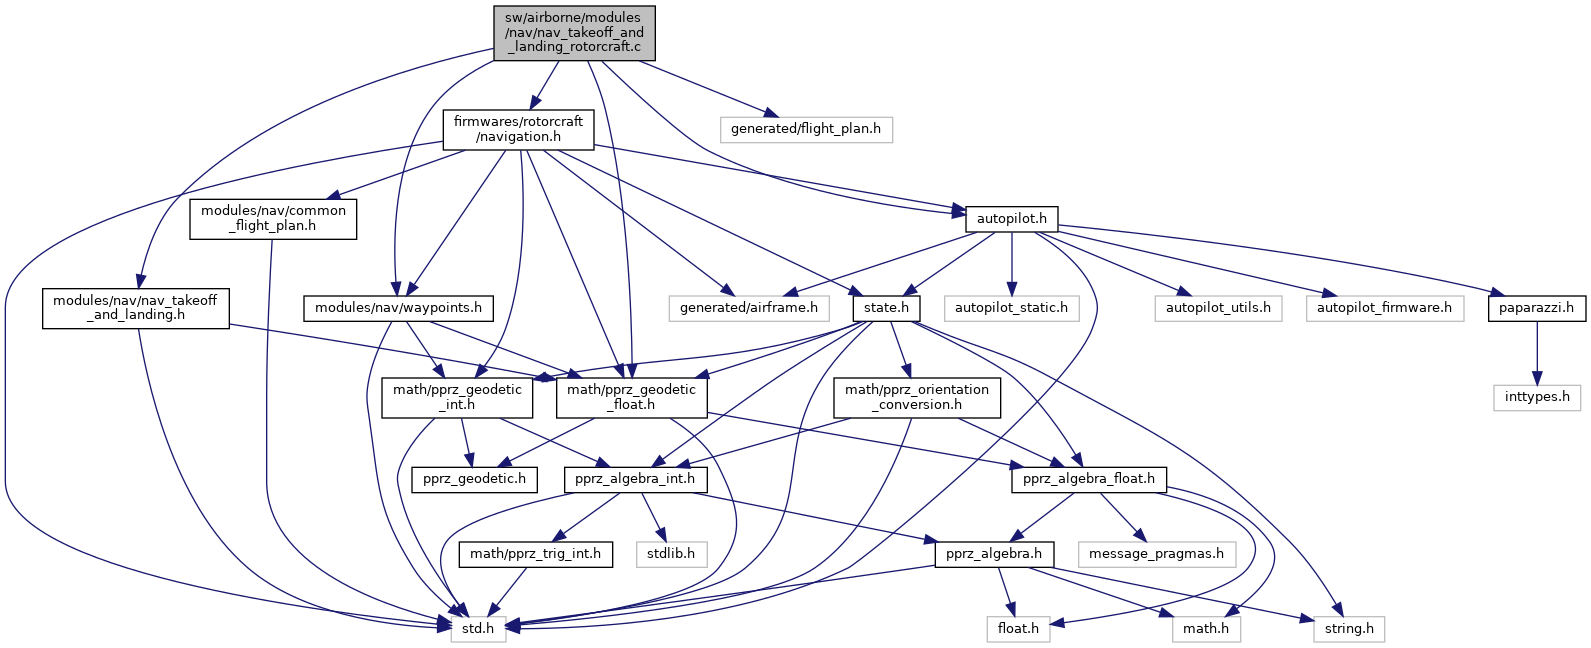
#include "modules/nav/nav_takeoff_and_landing.h"#include "math/pprz_geodetic_float.h"#include "generated/flight_plan.h"#include "firmwares/rotorcraft/navigation.h"#include "modules/nav/waypoints.h"#include "autopilot.h"Go to the source code of this file.
Macros | |
| #define | NAV_TAKEOFF_CLIMB_SPEED NAV_CLIMB_VSPEED |
| #define | NAV_TAKEOFF_HEIGHT 2.f |
| #define | NAV_LANDING_DESCEND_SPEED NAV_DESCEND_VSPEED |
| #define | NAV_LANDING_AF_HEIGHT 5.f |
| #define | NAV_LANDING_FLARE_HEIGHT 2.f |
Functions | |
| static bool | nav_takeoff_run (void) |
| static bool | nav_land_run (void) |
| void | nav_takeoff_and_landing_init (void) |
| Init function. | |
| void | nav_takeoff_and_landing_periodic (void) |
| Periodic timeout check function. | |
| bool | nav_takeoff_from_wp (uint8_t wp_id, float height) |
| Takeoff from a waypoint. | |
| bool | nav_takeoff_from_loc (float lat UNUSED, float lon UNUSED, float height) |
| bool | nav_takeoff_from_here (float height) |
| Takeoff from current location. | |
| bool | nav_land_at_wp (uint8_t td_id, uint8_t af_id, float radius UNUSED) |
| bool | nav_land_at_loc (float td_alt, float lat, float lon, float dir, float dist, float radius UNUSED) |
| bool | nav_land_here (float td_alt, float radius UNUSED) |
Variables | |
| static struct nav_takeoff | takeoff |
| static struct nav_landing | landing |
| float | nav_takeoff_direction |
| Takeoff direction in range [0-360] (deg) set to flight plan QFU by default. | |
Definition in file nav_takeoff_and_landing_rotorcraft.c.
| #define NAV_LANDING_AF_HEIGHT 5.f |
Definition at line 47 of file nav_takeoff_and_landing_rotorcraft.c.
| #define NAV_LANDING_DESCEND_SPEED NAV_DESCEND_VSPEED |
Definition at line 43 of file nav_takeoff_and_landing_rotorcraft.c.
| #define NAV_LANDING_FLARE_HEIGHT 2.f |
Definition at line 51 of file nav_takeoff_and_landing_rotorcraft.c.
| #define NAV_TAKEOFF_CLIMB_SPEED NAV_CLIMB_VSPEED |
Definition at line 35 of file nav_takeoff_and_landing_rotorcraft.c.
Referenced by nav_takeoff_run().
| #define NAV_TAKEOFF_HEIGHT 2.f |
Definition at line 39 of file nav_takeoff_and_landing_rotorcraft.c.
| bool nav_land_at_loc | ( | float | td_alt, |
| float | lat, | ||
| float | lon, | ||
| float | dir, | ||
| float | dist, | ||
| float radius | UNUSED ) |
Definition at line 277 of file nav_takeoff_and_landing_rotorcraft.c.
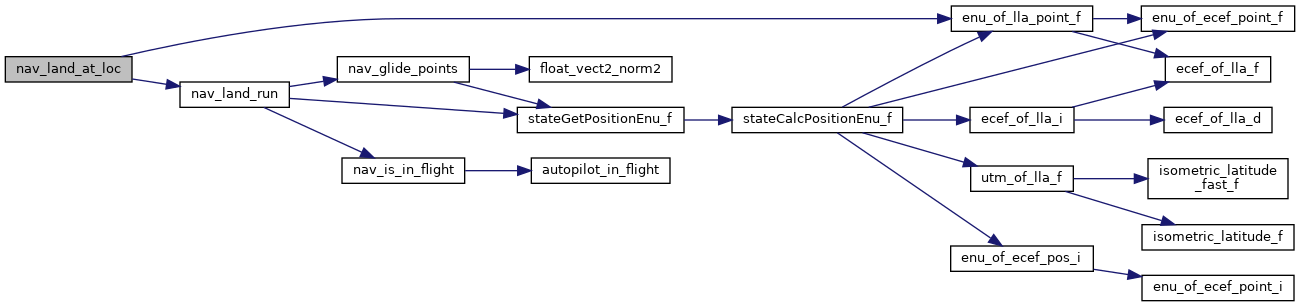
References LlaCoor_f::alt, dir, enu_of_lla_point_f(), landing, LlaCoor_f::lat, LlaCoor_f::lon, nav_land_run(), NAV_LANDING_AF_HEIGHT, NAV_LANDING_FLARE_HEIGHT, NAV_LANDING_INIT, stateGetLlaOrigin_f(), stateGetNedOrigin_f(), and UNUSED.
Definition at line 263 of file nav_takeoff_and_landing_rotorcraft.c.
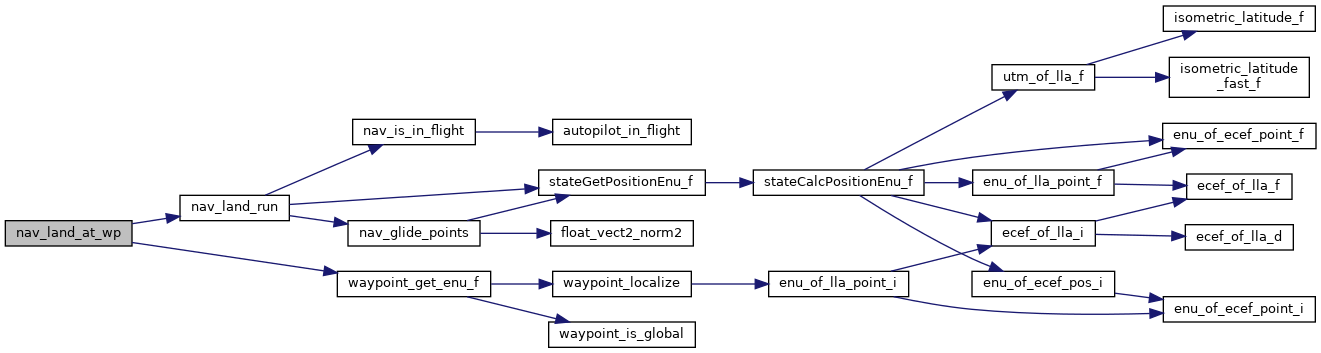
References nav_landing::af_id, landing, nav_land_run(), NAV_LANDING_AF_HEIGHT, NAV_LANDING_FLARE_HEIGHT, NAV_LANDING_INIT, nav_landing::td_id, UNUSED, and waypoint_get_enu_f().
| bool nav_land_here | ( | float | td_alt, |
| float radius | UNUSED ) |
Definition at line 293 of file nav_takeoff_and_landing_rotorcraft.c.
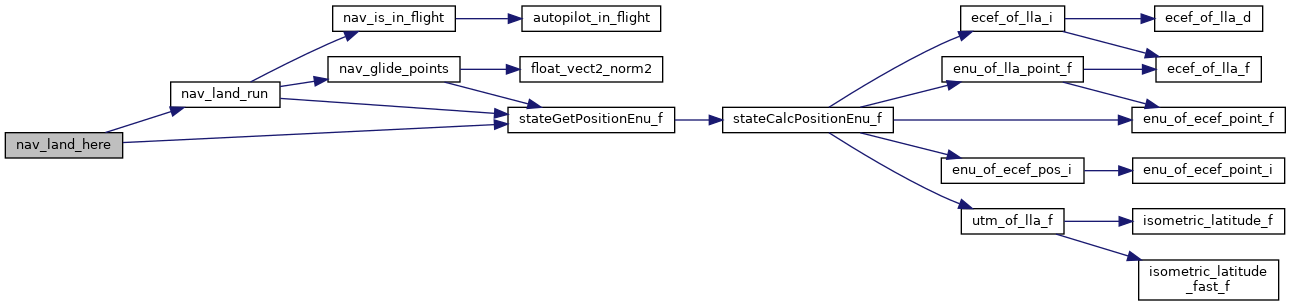
References landing, nav_land_run(), NAV_LANDING_AF_HEIGHT, NAV_LANDING_FLARE_HEIGHT, NAV_LANDING_INIT, stateGetPositionEnu_f(), and UNUSED.
|
static |
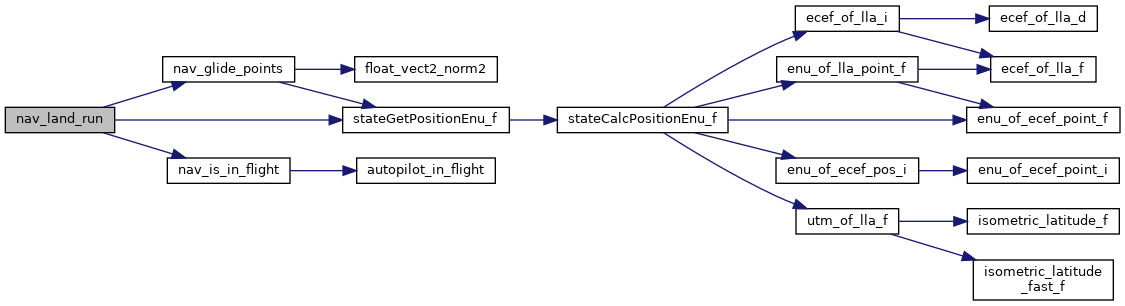
Definition at line 215 of file nav_takeoff_and_landing_rotorcraft.c.
References landing, nav, nav_glide_points(), nav_is_in_flight(), NAV_LANDING_DESCEND_SPEED, NAV_LANDING_DESCENT, NAV_LANDING_DONE, NAV_LANDING_FLARE, NAV_LANDING_INIT, NAV_LANDING_REACH_AF, NavKillThrottle, NavVerticalAltitudeMode, NavVerticalClimbMode, and stateGetPositionEnu_f().
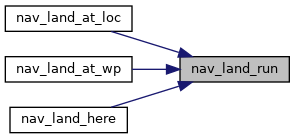
Referenced by nav_land_at_loc(), nav_land_at_wp(), and nav_land_here().
| void nav_takeoff_and_landing_init | ( | void | ) |
Init function.
Definition at line 103 of file nav_takeoff_and_landing_rotorcraft.c.
References landing, mission_register(), NAV_LANDING_INIT, nav_takeoff_direction, NAV_TAKEOFF_INIT, and takeoff.
| void nav_takeoff_and_landing_periodic | ( | void | ) |
Periodic timeout check function.
Definition at line 122 of file nav_takeoff_and_landing_rotorcraft.c.
References landing, NAV_LANDING_INIT, NAV_TAKEOFF_INIT, and takeoff.
| bool nav_takeoff_from_here | ( | float | height | ) |
Takeoff from current location.
| [in] | height | height in meters for ending takeoff procedure (<0 to use default value) |
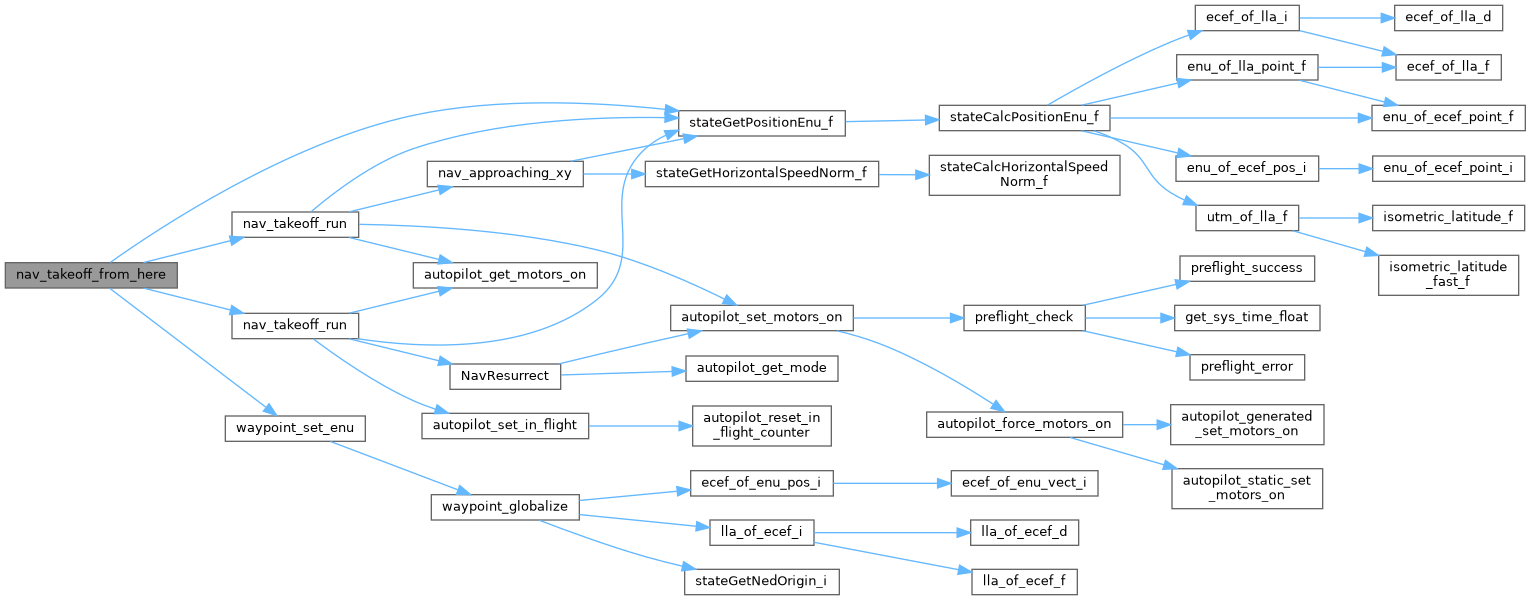
Definition at line 197 of file nav_takeoff_and_landing_rotorcraft.c.
References nav_takeoff_direction, NAV_TAKEOFF_DIST, NAV_TAKEOFF_HEIGHT, NAV_TAKEOFF_INIT, nav_takeoff_run(), nav_takeoff_run(), stateGetPositionEnu_f(), takeoff, and waypoint_set_enu().
Referenced by nav_takeoff_from_loc().
| bool nav_takeoff_from_loc | ( | float lat | UNUSED, |
| float lon | UNUSED, | ||
| float | height ) |
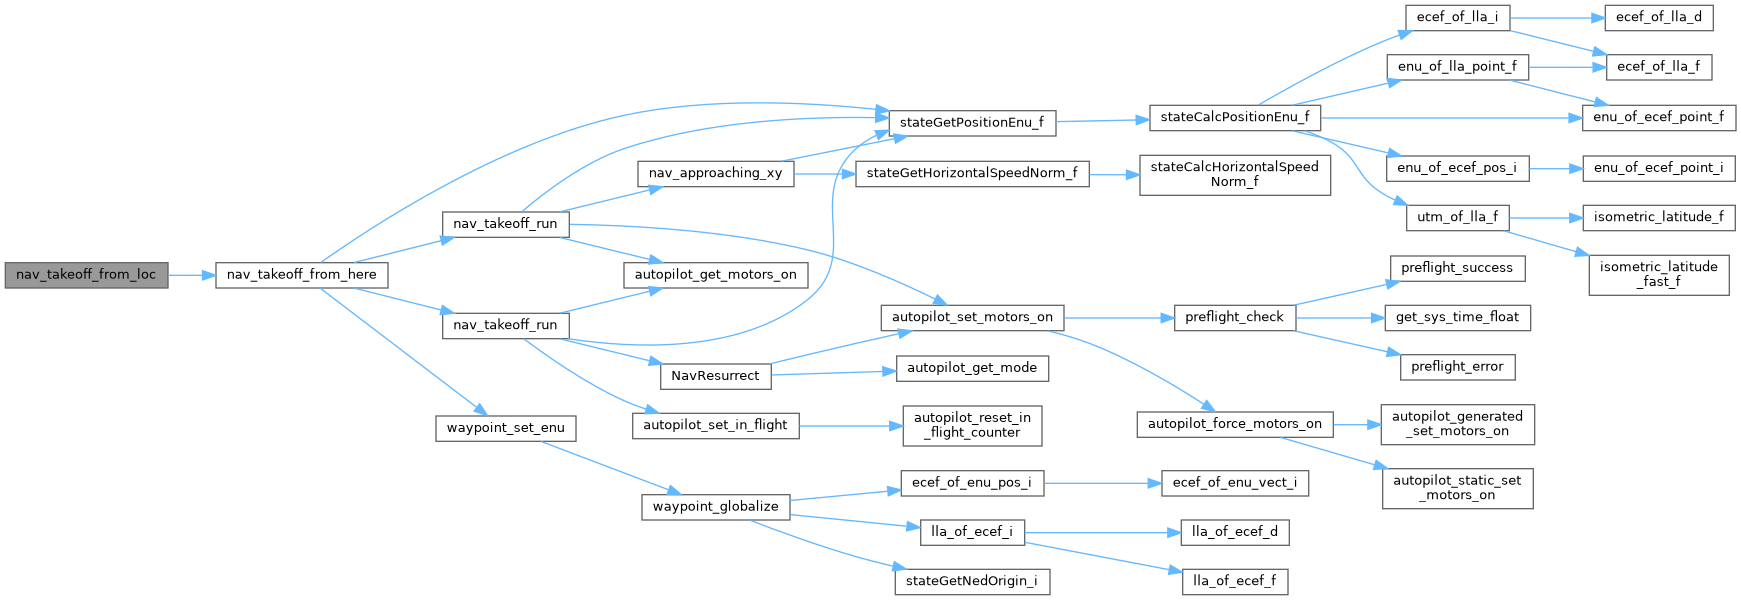
Definition at line 192 of file nav_takeoff_and_landing_rotorcraft.c.
References nav_takeoff_from_here(), and UNUSED.
| bool nav_takeoff_from_wp | ( | uint8_t | wp_id, |
| float | height ) |
Takeoff from a waypoint.
| [in] | wp_id | waypoint ID |
| [in] | height | height in meters for ending takeoff procedure (<0 to use default value) |
Definition at line 175 of file nav_takeoff_and_landing_rotorcraft.c.
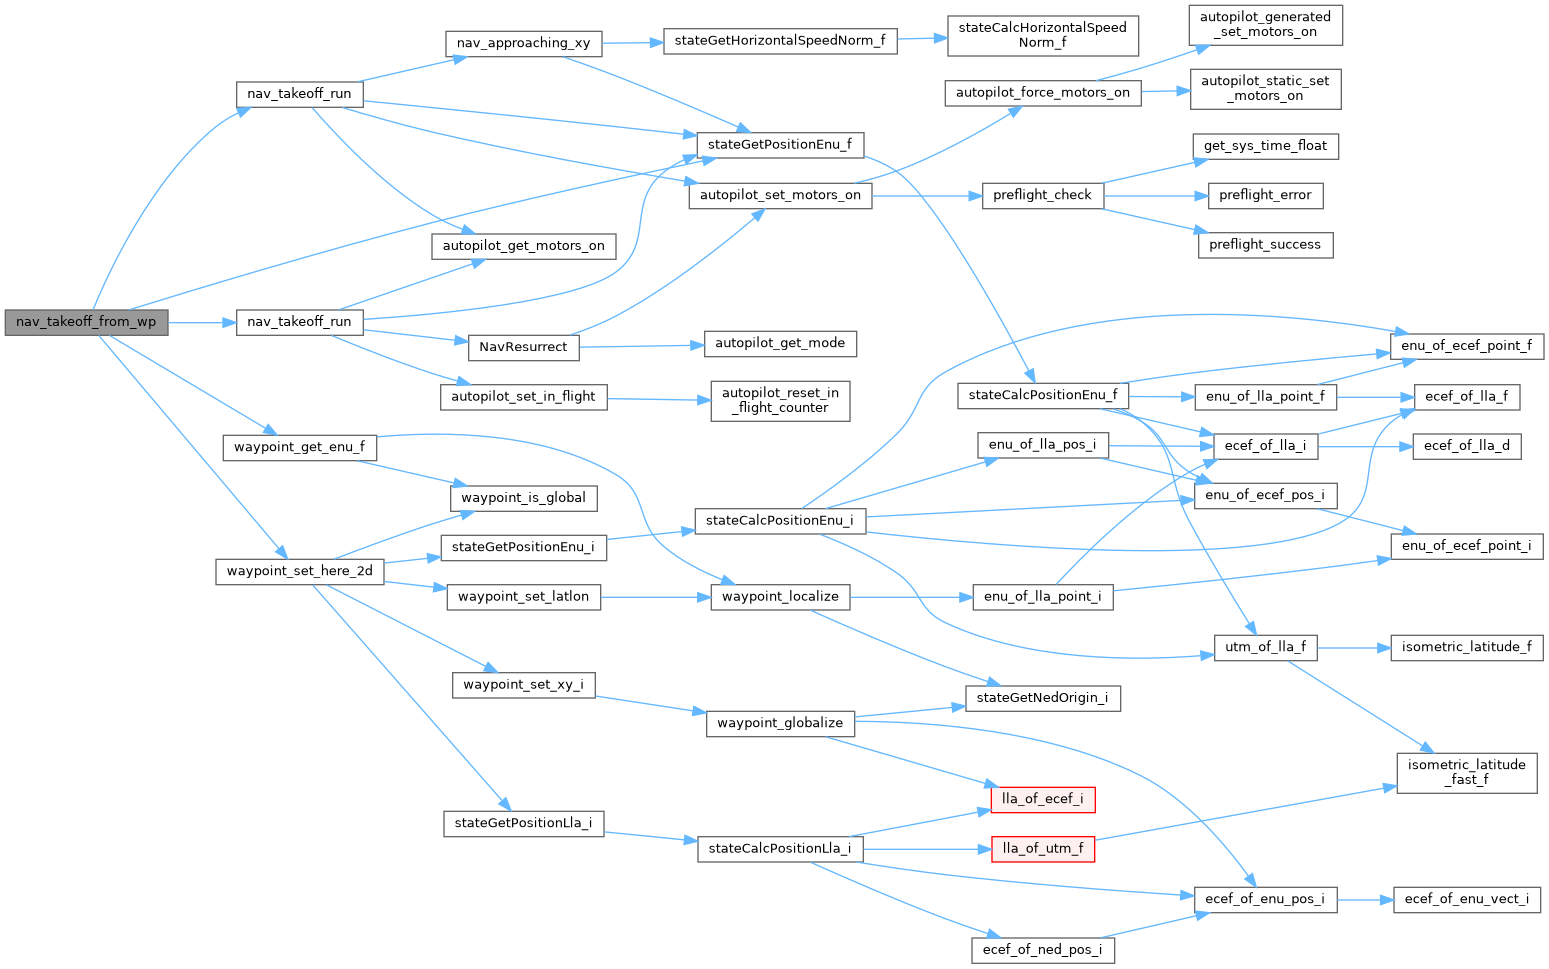
References NAV_TAKEOFF_HEIGHT, NAV_TAKEOFF_INIT, nav_takeoff_run(), nav_takeoff_run(), stateGetPositionEnu_f(), takeoff, waypoint_get_enu_f(), waypoint_set_here_2d(), WaypointX, and WaypointY.
|
static |
Definition at line 136 of file nav_takeoff_and_landing_rotorcraft.c.
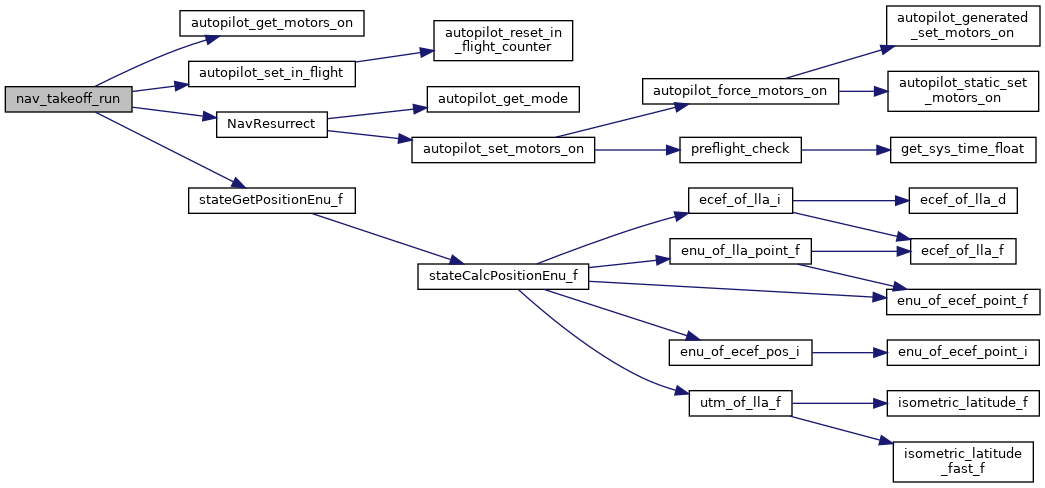
References autopilot_get_motors_on(), autopilot_set_in_flight(), NAV_TAKEOFF_CLIMB, NAV_TAKEOFF_CLIMB_SPEED, NAV_TAKEOFF_DONE, NAV_TAKEOFF_INIT, NAV_TAKEOFF_START_MOTOR, NavGotoWaypoint, NAVIGATION_FREQUENCY, NavResurrect, NavVerticalClimbMode, stateGetPositionEnu_f(), and takeoff.
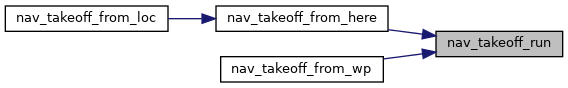
Referenced by nav_takeoff_from_here(), and nav_takeoff_from_wp().
|
static |
Definition at line 55 of file nav_takeoff_and_landing_rotorcraft.c.
| float nav_takeoff_direction |
Takeoff direction in range [0-360] (deg) set to flight plan QFU by default.
Definition at line 60 of file nav_takeoff_and_landing_rotorcraft.c.
Referenced by nav_takeoff_and_landing_init(), and nav_takeoff_from_here().
|
static |
Definition at line 54 of file nav_takeoff_and_landing_rotorcraft.c.
 1.15.0