|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
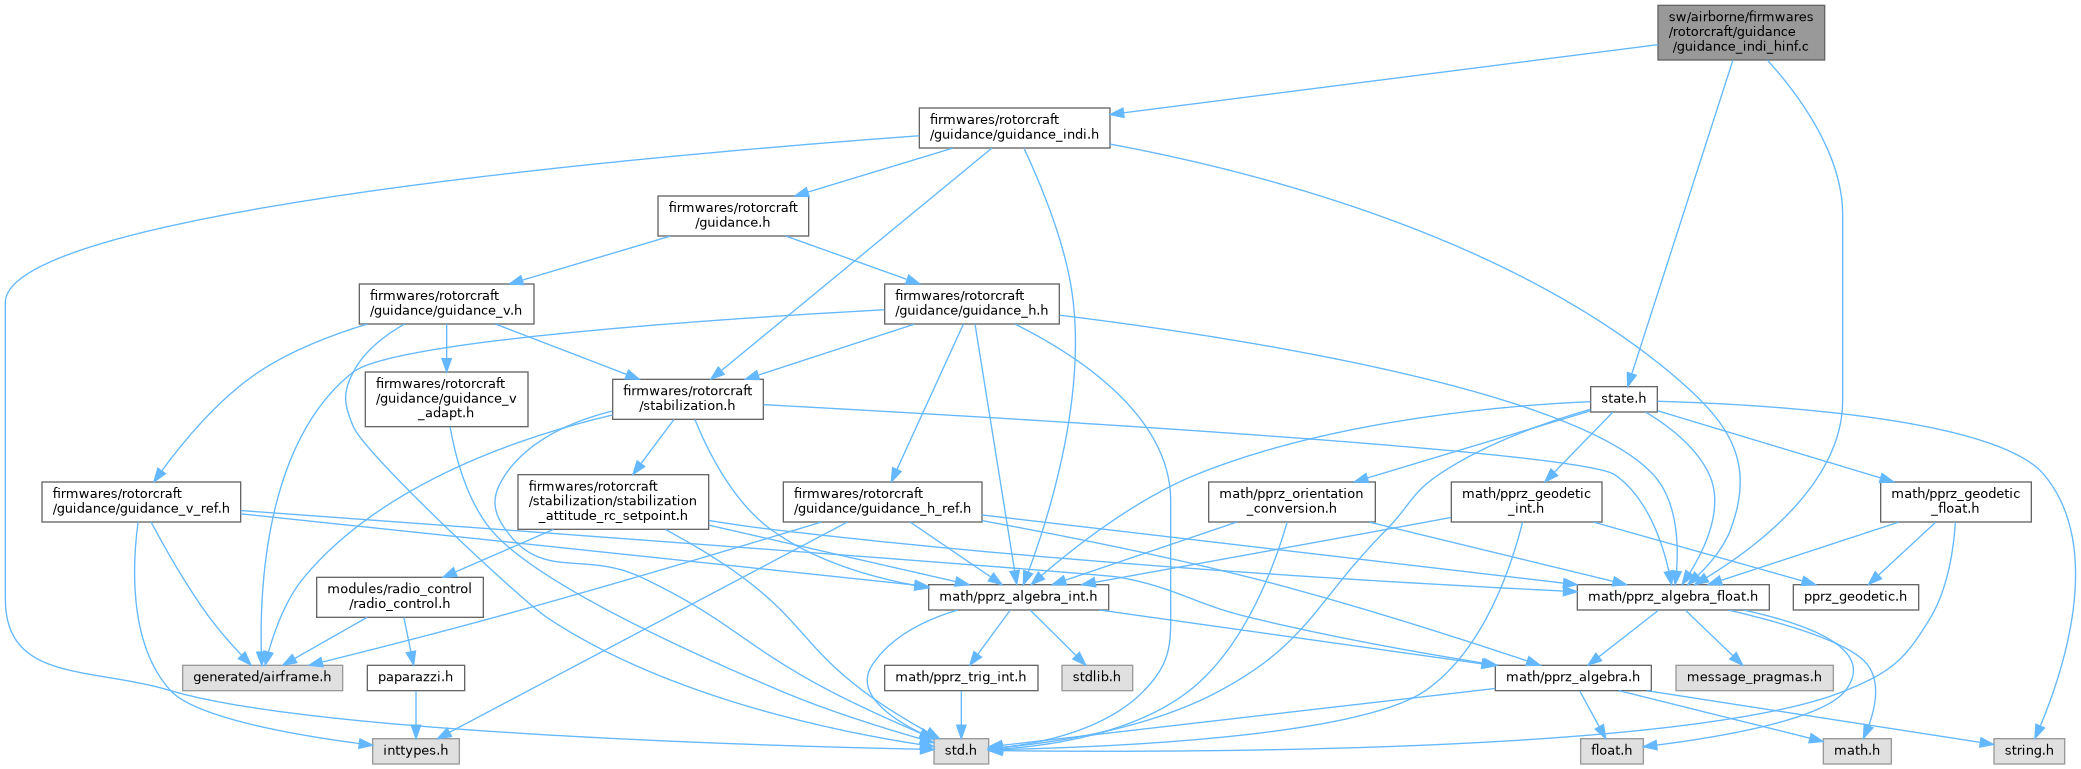
#include "firmwares/rotorcraft/guidance/guidance_indi.h"#include "math/pprz_algebra_float.h"#include "state.h"Go to the source code of this file.
Functions | |
| struct FloatVect3 | guidance_indi_controller (bool in_flight, struct HorizontalGuidance *gh, struct VerticalGuidance *gv, enum GuidanceIndi_HMode h_mode, enum GuidanceIndi_VMode v_mode) |
| Acceleration controller based Hinfinity. | |
Variables | |
| static float | Ap = GUIDANCE_INDI_HINF_Ap |
| static float | Bp = GUIDANCE_INDI_HINF_Bp |
| static float | Cp = GUIDANCE_INDI_HINF_Cp |
| static float | Dp = GUIDANCE_INDI_HINF_Dp |
| static float | Ad = GUIDANCE_INDI_HINF_Ad |
| static float | Bd = GUIDANCE_INDI_HINF_Bd |
| static float | Cd = GUIDANCE_INDI_HINF_Cd |
| static float | Dd = GUIDANCE_INDI_HINF_Dd |
| static float | Apz = GUIDANCE_INDI_HINF_Apz |
| static float | Bpz = GUIDANCE_INDI_HINF_Bpz |
| static float | Cpz = GUIDANCE_INDI_HINF_Cpz |
| static float | Dpz = GUIDANCE_INDI_HINF_Dpz |
| static float | Adz = GUIDANCE_INDI_HINF_Adz |
| static float | Bdz = GUIDANCE_INDI_HINF_Bdz |
| static float | Cdz = GUIDANCE_INDI_HINF_Cdz |
| static float | Ddz = GUIDANCE_INDI_HINF_Ddz |
| static struct FloatVect3 | pos_state = { 0 } |
| static struct FloatVect3 | speed_state = { 0 } |
| struct FloatVect3 guidance_indi_controller | ( | bool in_flight | , |
| struct HorizontalGuidance * | gh, | ||
| struct VerticalGuidance * | gv, | ||
| enum GuidanceIndi_HMode | h_mode, | ||
| enum GuidanceIndi_VMode | v_mode ) |
Acceleration controller based Hinfinity.
Definition at line 51 of file guidance_indi_hinf.c.
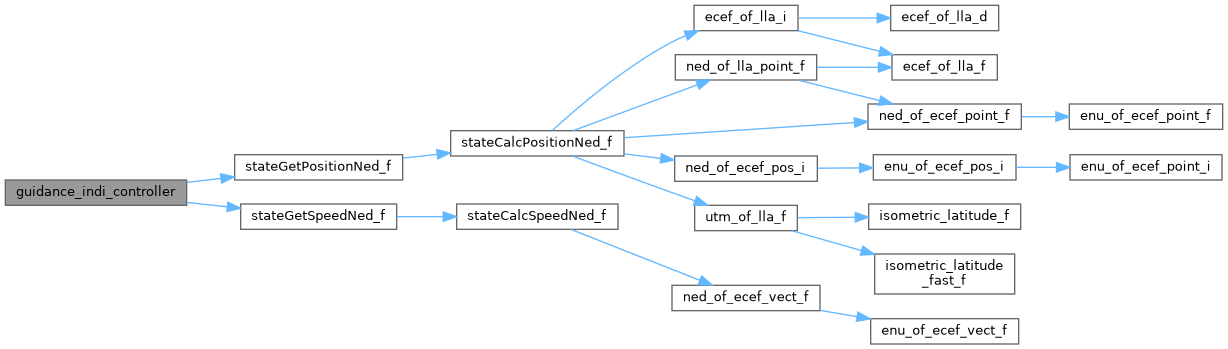
References Ad, Adz, Ap, Apz, Bd, Bdz, Bp, Bpz, Cd, Cdz, Cp, Cpz, Dd, Ddz, Dp, Dpz, FLOAT_VECT3_ZERO, guidance_indi_controller(), GUIDANCE_INDI_H_ACCEL, GUIDANCE_INDI_H_SPEED, GUIDANCE_INDI_V_ACCEL, GUIDANCE_INDI_V_SPEED, POS_FLOAT_OF_BFP, pos_state, SPEED_FLOAT_OF_BFP, speed_sp, speed_state, stateGetPositionNed_f(), stateGetSpeedNed_f(), FloatVect3::x, NedCoor_f::x, FloatVect3::y, NedCoor_f::y, FloatVect3::z, NedCoor_f::z, VerticalGuidance::z_ref, and VerticalGuidance::zd_ref.
|
static |
Definition at line 31 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller(), and stabilization_indi_rate_controller().
|
static |
Definition at line 41 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 26 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller(), and stabilization_indi_attitude_controller().
|
static |
Definition at line 36 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 32 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller(), and stabilization_indi_rate_controller().
|
static |
Definition at line 42 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 27 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller(), and stabilization_indi_attitude_controller().
|
static |
Definition at line 37 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 33 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller(), and stabilization_indi_rate_controller().
|
static |
Definition at line 43 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 28 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller(), and stabilization_indi_attitude_controller().
|
static |
Definition at line 38 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 34 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller(), and stabilization_indi_rate_controller().
|
static |
Definition at line 44 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 29 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller(), and stabilization_indi_attitude_controller().
|
static |
Definition at line 39 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 46 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
|
static |
Definition at line 47 of file guidance_indi_hinf.c.
Referenced by guidance_indi_controller().
 1.15.0