|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
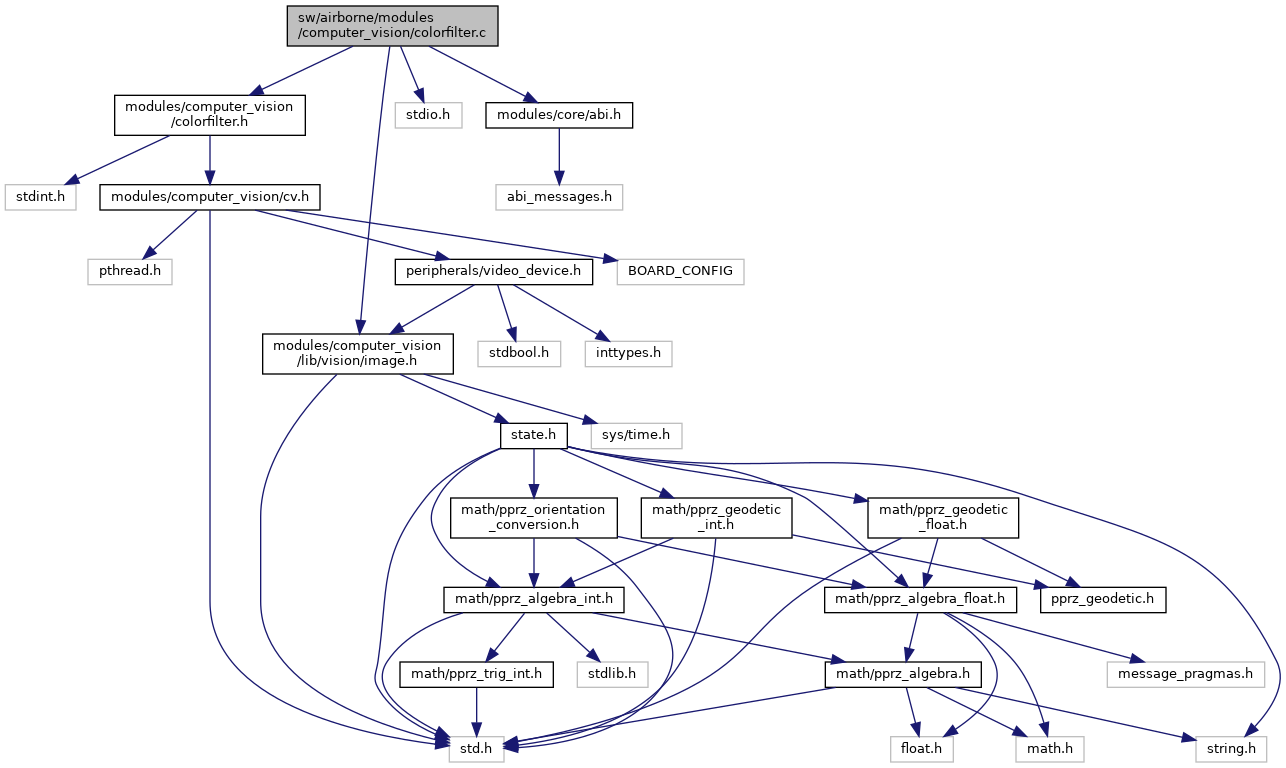
#include "modules/computer_vision/colorfilter.h"#include <stdio.h>#include "modules/computer_vision/lib/vision/image.h"#include "modules/core/abi.h"Go to the source code of this file.
Macros | |
| #define | COLORFILTER_FPS 0 |
| Default FPS (zero means run at camera fps). | |
| #define | COLORFILTER_SEND_OBSTACLE FALSE |
| Default sonar/agl to use in opticflow visual_estimator. | |
Functions | |
| static struct image_t * | colorfilter_func (struct image_t *img, uint8_t camera_id) |
| void | colorfilter_event (void) |
| void | colorfilter_init (void) |
Variables | |
| struct video_listener * | listener = NULL |
| uint8_t | color_lum_min = 105 |
| uint8_t | color_lum_max = 205 |
| uint8_t | color_cb_min = 52 |
| uint8_t | color_cb_max = 140 |
| uint8_t | color_cr_min = 180 |
| uint8_t | color_cr_max = 255 |
| volatile int | color_count = 0 |
| static volatile bool | colorfilter_new_count = false |
| A new color count from the video thread, sent as ABI message by colorfilter_event() in the main thread. | |
| #define COLORFILTER_FPS 0 |
Default FPS (zero means run at camera fps).
Definition at line 33 of file colorfilter.c.
Referenced by colorfilter_init().
| #define COLORFILTER_SEND_OBSTACLE FALSE |
Default sonar/agl to use in opticflow visual_estimator.
Definition at line 39 of file colorfilter.c.
Referenced by colorfilter_event().
| void colorfilter_event | ( | void | ) |
Definition at line 76 of file colorfilter.c.
References color_count, colorfilter_new_count, COLORFILTER_SEND_OBSTACLE, and OBS_DETECTION_COLOR_ID.
Definition at line 62 of file colorfilter.c.
References color_cb_max, color_cb_min, color_count, color_cr_max, color_cr_min, color_lum_max, color_lum_min, colorfilter_new_count, and image_yuv422_colorfilt().
Referenced by colorfilter_init().
| void colorfilter_init | ( | void | ) |
Definition at line 95 of file colorfilter.c.
References COLORFILTER_FPS, colorfilter_func(), and cv_add_to_device().
| uint8_t color_cb_max = 140 |
Definition at line 49 of file colorfilter.c.
Referenced by colorfilter_func(), cv_blob_locator_func(), and cv_blob_locator_init().
| uint8_t color_cb_min = 52 |
Definition at line 48 of file colorfilter.c.
Referenced by colorfilter_func(), cv_blob_locator_func(), and cv_blob_locator_init().
| volatile int color_count = 0 |
Definition at line 54 of file colorfilter.c.
Referenced by color_detection_cb(), color_detection_cb(), color_detection_cb(), color_object_detector_periodic(), colorfilter_event(), colorfilter_func(), mav_exercise_periodic(), orange_avoider_guided_periodic(), and orange_avoider_periodic().
| uint8_t color_cr_max = 255 |
Definition at line 51 of file colorfilter.c.
Referenced by colorfilter_func(), cv_blob_locator_func(), and cv_blob_locator_init().
| uint8_t color_cr_min = 180 |
Definition at line 50 of file colorfilter.c.
Referenced by colorfilter_func(), cv_blob_locator_func(), and cv_blob_locator_init().
| uint8_t color_lum_max = 205 |
Definition at line 47 of file colorfilter.c.
Referenced by colorfilter_func(), cv_blob_locator_func(), and cv_blob_locator_init().
| uint8_t color_lum_min = 105 |
Definition at line 46 of file colorfilter.c.
Referenced by colorfilter_func(), cv_blob_locator_func(), and cv_blob_locator_init().
|
static |
A new color count from the video thread, sent as ABI message by colorfilter_event() in the main thread.
Definition at line 59 of file colorfilter.c.
Referenced by colorfilter_event(), and colorfilter_func().
| struct video_listener* listener = NULL |
Definition at line 43 of file colorfilter.c.
Referenced by cv_add_to_device(), cv_add_to_device_async(), cv_async_thread(), cv_run_device(), textons_init(), and undistort_image_init().
 1.15.0