|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
IMU driver for the MPU9250 using I2C. More...
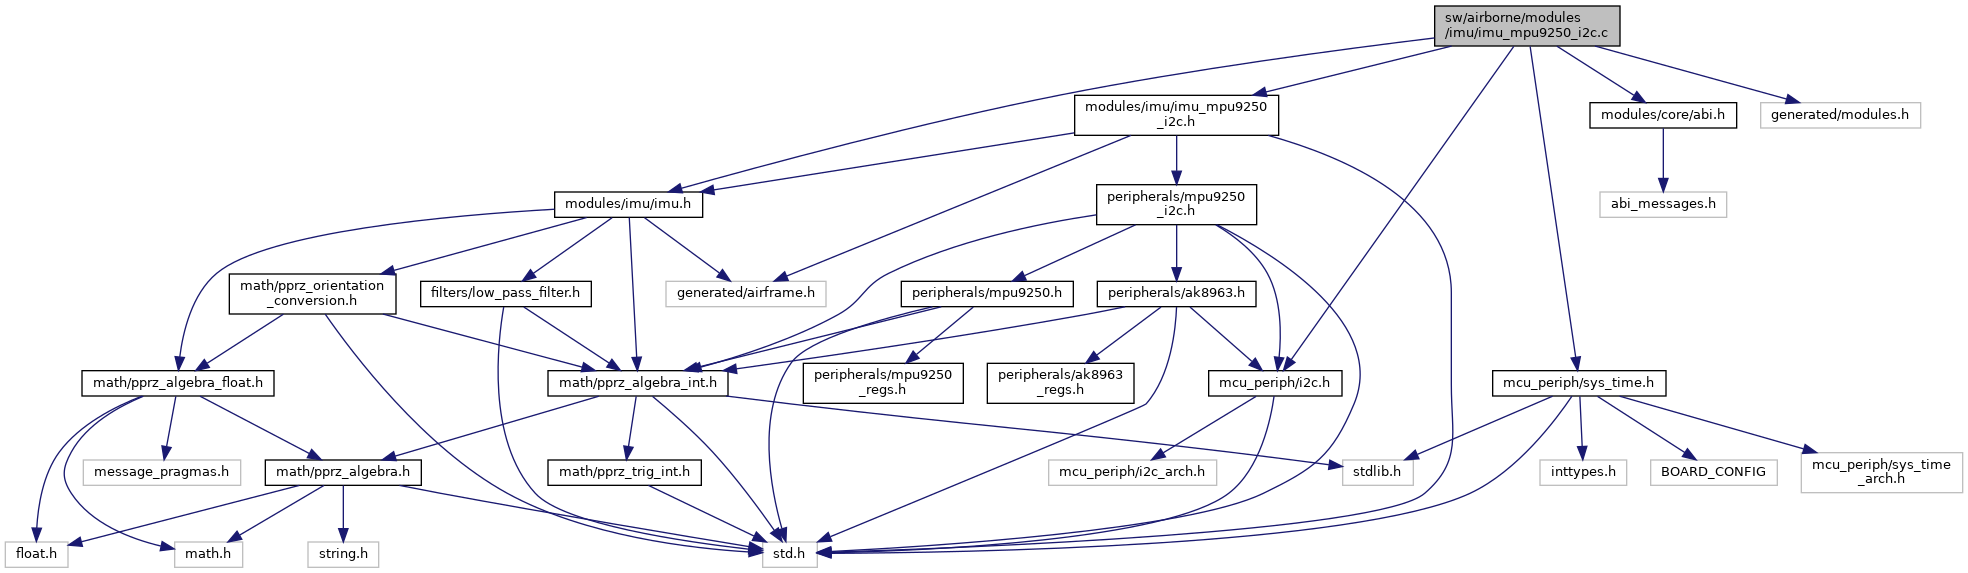
#include "modules/imu/imu_mpu9250_i2c.h"#include "modules/imu/imu.h"#include "mcu_periph/i2c.h"#include "mcu_periph/sys_time.h"#include "modules/core/abi.h"#include "generated/modules.h"Go to the source code of this file.
Macros | |
| #define | IMU_MPU9250_GYRO_LOWPASS_FILTER MPU9250_DLPF_GYRO_41HZ |
| #define | IMU_MPU9250_ACCEL_LOWPASS_FILTER MPU9250_DLPF_ACCEL_41HZ |
| #define | IMU_MPU9250_SMPLRT_DIV 9 |
| #define | IMU_MPU9250_I2C_ADDR MPU9250_ADDR_ALT |
| #define | IMU_MPU9250_CHAN_X 0 |
| #define | IMU_MPU9250_CHAN_Y 1 |
| #define | IMU_MPU9250_CHAN_Z 2 |
| #define | IMU_MPU9250_X_SIGN 1 |
| #define | IMU_MPU9250_Y_SIGN 1 |
| #define | IMU_MPU9250_Z_SIGN 1 |
Functions | |
| void | imu_mpu9250_init (void) |
| void | imu_mpu9250_periodic (void) |
| void | imu_mpu9250_event (void) |
Variables | |
| struct ImuMpu9250 | imu_mpu9250 |
IMU driver for the MPU9250 using I2C.
Definition in file imu_mpu9250_i2c.c.
| #define IMU_MPU9250_ACCEL_LOWPASS_FILTER MPU9250_DLPF_ACCEL_41HZ |
Definition at line 42 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_init().
| #define IMU_MPU9250_CHAN_X 0 |
Definition at line 82 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_event().
| #define IMU_MPU9250_CHAN_Y 1 |
Definition at line 86 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_event().
| #define IMU_MPU9250_CHAN_Z 2 |
Definition at line 90 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_event().
| #define IMU_MPU9250_GYRO_LOWPASS_FILTER MPU9250_DLPF_GYRO_41HZ |
Definition at line 41 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_init().
| #define IMU_MPU9250_I2C_ADDR MPU9250_ADDR_ALT |
Definition at line 76 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_init().
| #define IMU_MPU9250_SMPLRT_DIV 9 |
Definition at line 43 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_init().
| #define IMU_MPU9250_X_SIGN 1 |
Definition at line 95 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_event().
| #define IMU_MPU9250_Y_SIGN 1 |
Definition at line 99 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_event().
| #define IMU_MPU9250_Z_SIGN 1 |
Definition at line 103 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_event().
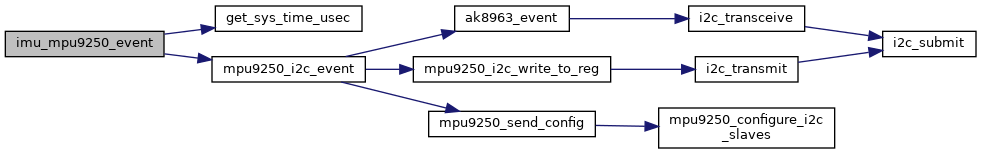
| void imu_mpu9250_event | ( | void | ) |
Definition at line 131 of file imu_mpu9250_i2c.c.
References get_sys_time_usec(), imu_mpu9250, IMU_MPU9250_CHAN_X, IMU_MPU9250_CHAN_Y, IMU_MPU9250_CHAN_Z, IMU_MPU9250_ID, IMU_MPU9250_X_SIGN, IMU_MPU9250_Y_SIGN, IMU_MPU9250_Z_SIGN, and mpu9250_i2c_event().
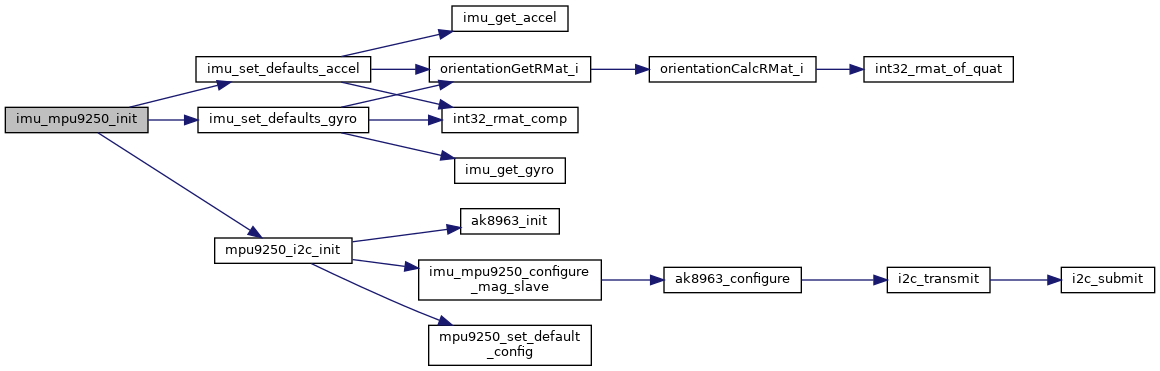
| void imu_mpu9250_init | ( | void | ) |
Definition at line 110 of file imu_mpu9250_i2c.c.
References imu_mpu9250, IMU_MPU9250_ACCEL_LOWPASS_FILTER, IMU_MPU9250_ACCEL_RANGE, IMU_MPU9250_GYRO_LOWPASS_FILTER, IMU_MPU9250_GYRO_RANGE, IMU_MPU9250_I2C_ADDR, IMU_MPU9250_ID, imu_mpu9250_init(), IMU_MPU9250_SMPLRT_DIV, imu_set_defaults_accel(), imu_set_defaults_gyro(), MPU9250_ACCEL_SENS_F, MPU9250_GYRO_SENS_F, and mpu9250_i2c_init().
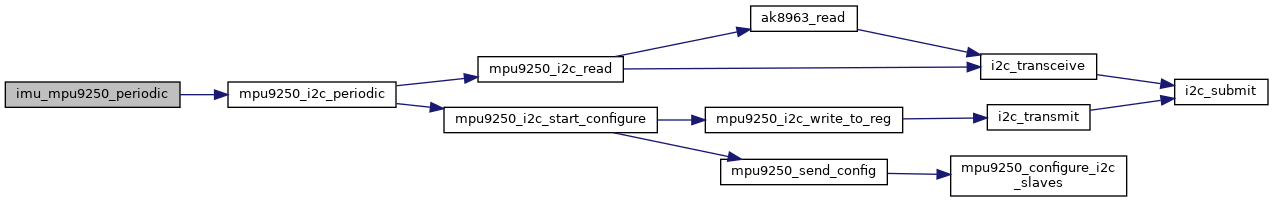
| void imu_mpu9250_periodic | ( | void | ) |
Definition at line 126 of file imu_mpu9250_i2c.c.
References imu_mpu9250, and mpu9250_i2c_periodic().
| struct ImuMpu9250 imu_mpu9250 |
Definition at line 108 of file imu_mpu9250_i2c.c.
Referenced by imu_mpu9250_event(), imu_mpu9250_init(), imu_mpu9250_periodic(), mpu_set_and_wait(), mpu_wait_slave4_ready(), and mpu_wait_slave4_ready_cb().
 1.15.0