|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
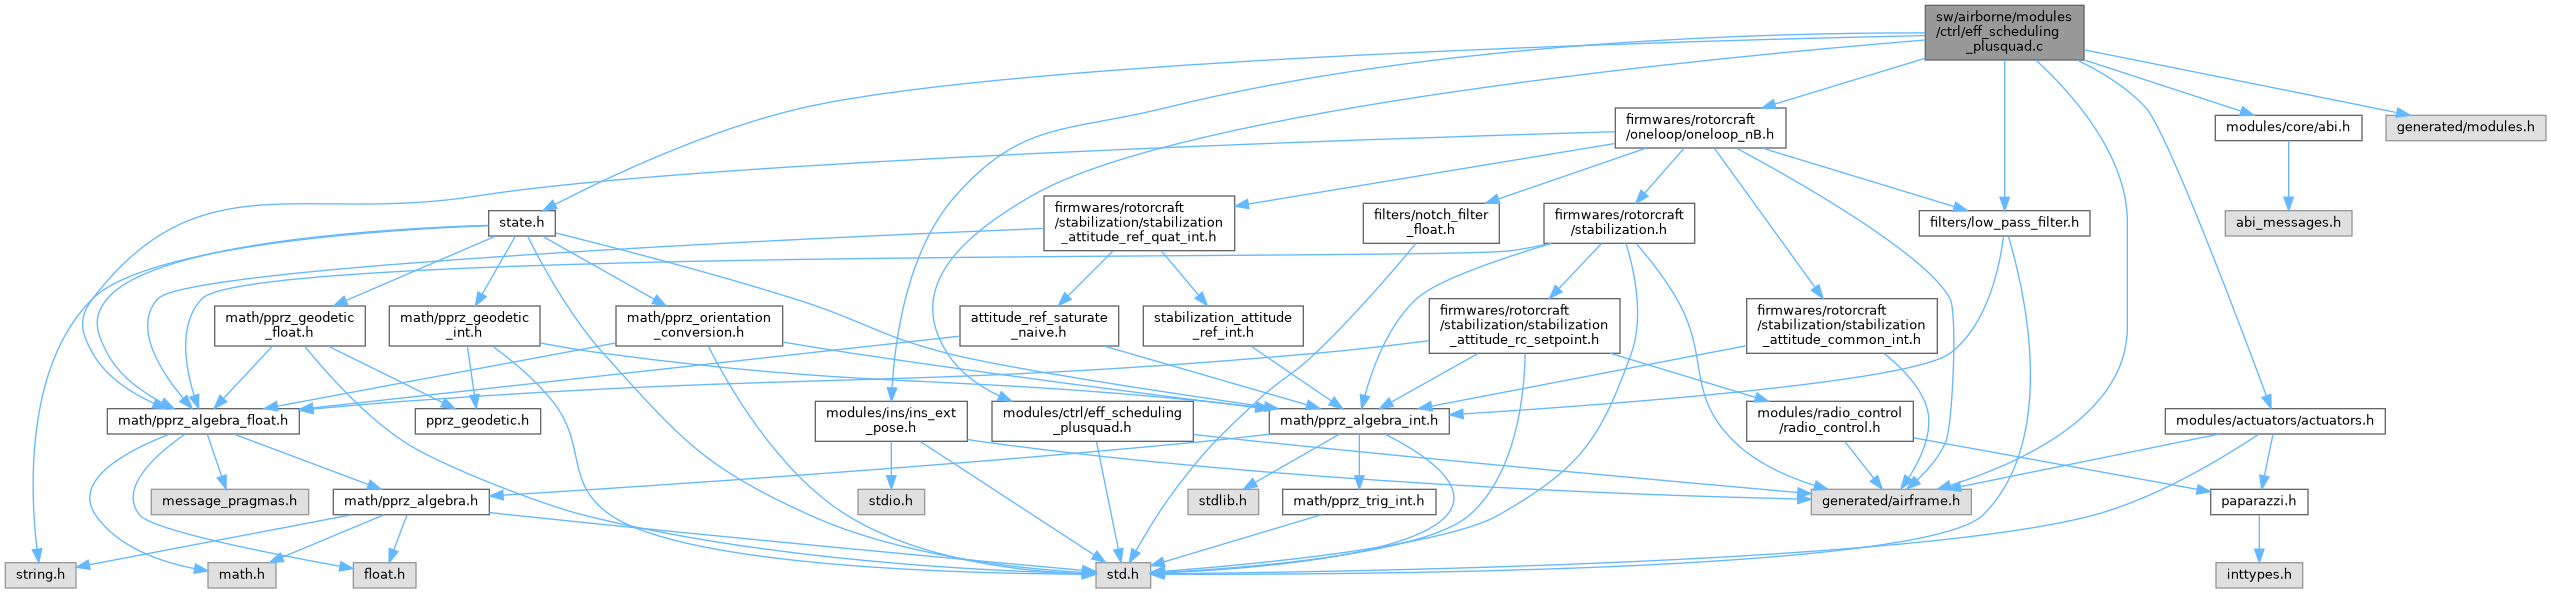
#include "modules/ctrl/eff_scheduling_plusquad.h"#include "generated/airframe.h"#include "state.h"#include "modules/actuators/actuators.h"#include "modules/core/abi.h"#include "filters/low_pass_filter.h"#include "modules/ins/ins_ext_pose.h"#include "firmwares/rotorcraft/oneloop/oneloop_nB.h"#include "generated/modules.h"Go to the source code of this file.
Macros | |
| #define | FORCE_ONELOOP |
Functions | |
| void | update_attitude (void) |
| void | sum_EFF_MAT_RW (void) |
| Function that sums g1 and g2 to obtain the g1_g2 matrix. | |
| void | init_RW_Model (void) |
| void | calc_G1_G2_RW (void) |
| float | calc_thrust_curve (float k1, float k2, float k3, float u) |
| float | calc_thrust_curve_d (float k1, float k2, float u) |
| void | calc_all_thrust_curve (void) |
| void | init_all_thrust_curve (void) |
| void | eff_scheduling_rotwing_init (void) |
| void | eff_scheduling_rotwing_periodic (void) |
Variables | |
| float | actuator_state_filt_vect [EFF_MAT_COLS_NB] = {0} |
| bool | manual_roll = false |
| bool | manual_pitch = false |
| bool | manual_yaw = false |
| float | roll_mult = 1.0 |
| float | pitch_mult = 1.0 |
| float | yaw_mult = 1.0 |
| float | thrust_mult = 1.0 |
| float | cutoff_prev = 1.0 |
| float | G2_RW [EFF_MAT_COLS_NB] = {0} |
| float | G1_RW [EFF_MAT_ROWS_NB][EFF_MAT_COLS_NB] = {0} |
| float | EFF_MAT_RW [EFF_MAT_ROWS_NB][EFF_MAT_COLS_NB] = {0} |
| float | I_inv [3][3] = {0} |
| static float | flt_cut_a = 1.0e-6 |
| static float | flt_cut_ap = 2.0e-3 |
| static float | flt_cut = 1.0e-4 |
| struct FloatEulers | eulers_zxy_RW_EFF |
| static Butterworth2LowPass | phi_filt |
| static Butterworth2LowPass | theta_filt |
| static Butterworth2LowPass | psi_filt |
| int | G2_on = 1 |
| float | roll_eff = 8.9 |
| float | yaw_eff = 0.237 |
| float | ele_min = 0.0 |
| struct RW_Model | RW |
| int | thrust_curve = 2 |
| float | temp_mQ_k = 1.37 |
Definition in file eff_scheduling_plusquad.c.
| #define FORCE_ONELOOP |
Definition at line 34 of file eff_scheduling_plusquad.c.
| void calc_all_thrust_curve | ( | void | ) |
Definition at line 346 of file eff_scheduling_plusquad.c.
References actuator_state_1l, calc_thrust_curve_d(), RW, thrust_curve, and thrust_mult.
Referenced by calc_G1_G2_RW().
| void calc_G1_G2_RW | ( | void | ) |
Definition at line 188 of file eff_scheduling_plusquad.c.
References calc_all_thrust_curve(), G1_RW, G2_on, G2_RW, I_inv, RW, RW_ap, RW_aq, RW_ar, and RW_aZ.
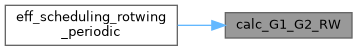
Referenced by eff_scheduling_rotwing_periodic().
| float calc_thrust_curve | ( | float | k1, |
| float | k2, | ||
| float | k3, | ||
| float | u ) |
Definition at line 336 of file eff_scheduling_plusquad.c.
Referenced by init_all_thrust_curve().
| float calc_thrust_curve_d | ( | float | k1, |
| float | k2, | ||
| float | u ) |
Definition at line 340 of file eff_scheduling_plusquad.c.
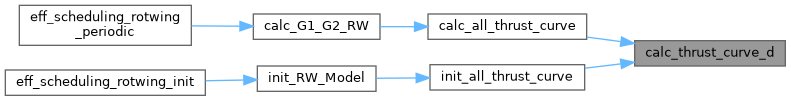
Referenced by calc_all_thrust_curve(), and init_all_thrust_curve().
| void eff_scheduling_rotwing_init | ( | void | ) |
Definition at line 102 of file eff_scheduling_plusquad.c.
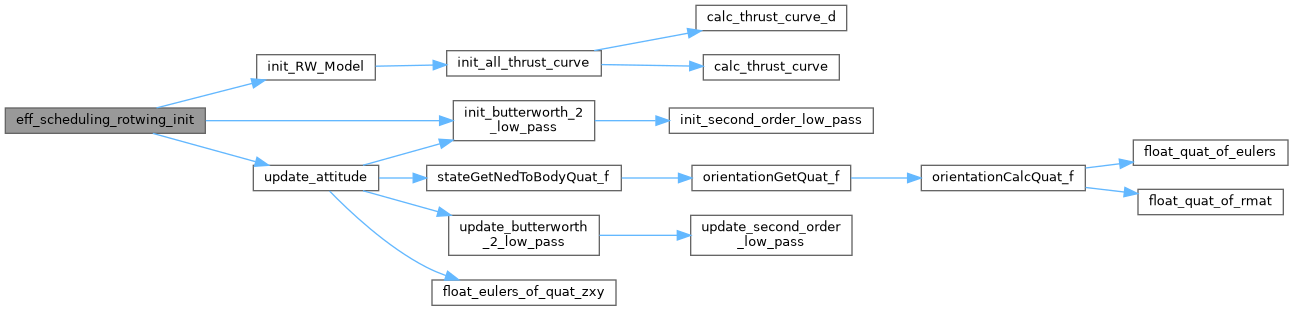
References eff_scheduling_rotwing_init(), init_butterworth_2_low_pass(), init_RW_Model(), oneloop_nB_filt_cutoff, phi_filt, psi_filt, theta_filt, and update_attitude().
Referenced by eff_scheduling_rotwing_init().
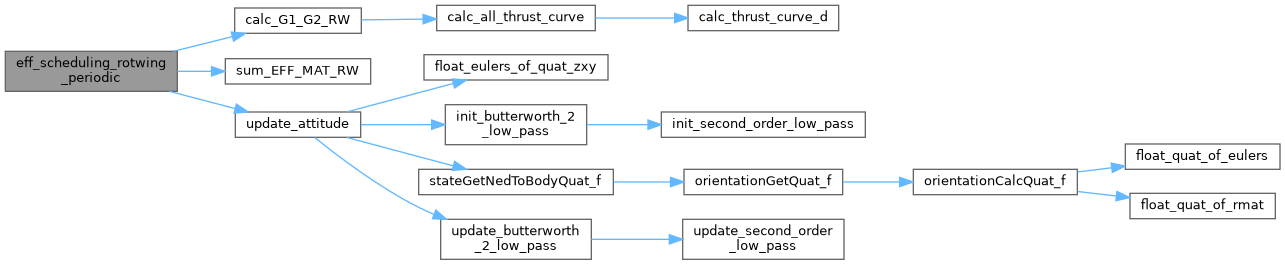
| void eff_scheduling_rotwing_periodic | ( | void | ) |
Definition at line 236 of file eff_scheduling_plusquad.c.
References calc_G1_G2_RW(), sum_EFF_MAT_RW(), and update_attitude().
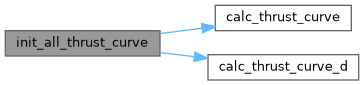
| void init_all_thrust_curve | ( | void | ) |
Definition at line 379 of file eff_scheduling_plusquad.c.
References calc_thrust_curve(), calc_thrust_curve_d(), and RW.
Referenced by init_RW_Model().
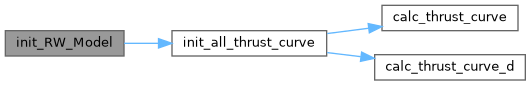
| void init_RW_Model | ( | void | ) |
Definition at line 113 of file eff_scheduling_plusquad.c.
References cutoff_prev, init_all_thrust_curve(), oneloop_nB_filt_cutoff, RW, and RW_G_SCALE.
Referenced by eff_scheduling_rotwing_init().
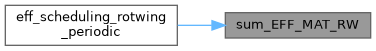
| void sum_EFF_MAT_RW | ( | void | ) |
Function that sums g1 and g2 to obtain the g1_g2 matrix.
It also undoes the scaling that was done to make the values readable FIXME: make this function into a for loop to make it more adaptable to different configurations
Definition at line 250 of file eff_scheduling_plusquad.c.
References COMMAND_PITCH, COMMAND_ROLL, EFF_MAT_COLS_NB, EFF_MAT_ROWS_NB, EFF_MAT_RW, flt_cut, flt_cut_a, flt_cut_ap, G1_RW, G2_RW, manual_pitch, manual_roll, manual_yaw, pitch_mult, roll_mult, RW, RW_aD, RW_aE, RW_aN, RW_ap, RW_aq, RW_ar, RW_aZ, RW_Model::T, and yaw_mult.
Referenced by eff_scheduling_rotwing_periodic().
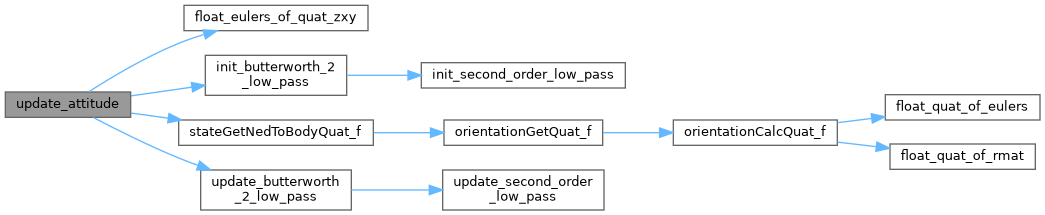
| void update_attitude | ( | void | ) |
Definition at line 162 of file eff_scheduling_plusquad.c.
References cutoff_prev, eulers_zxy_RW_EFF, float_eulers_of_quat_zxy(), init_butterworth_2_low_pass(), oneloop_nB_filt_cutoff, phi_filt, psi_filt, RW, stateGetNedToBodyQuat_f(), theta_filt, and update_butterworth_2_low_pass().
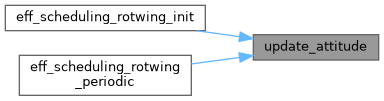
Referenced by eff_scheduling_rotwing_init(), and eff_scheduling_rotwing_periodic().
| float actuator_state_filt_vect[EFF_MAT_COLS_NB] = {0} |
Definition at line 37 of file eff_scheduling_plusquad.c.
| float cutoff_prev = 1.0 |
Definition at line 66 of file eff_scheduling_plusquad.c.
Referenced by init_RW_Model(), and update_attitude().
| float EFF_MAT_RW[EFF_MAT_ROWS_NB][EFF_MAT_COLS_NB] = {0} |
Definition at line 70 of file eff_scheduling_plusquad.c.
Referenced by G1G2_oneloop(), oneloop_andi_RM(), send_eff_mat_guid_oneloop_andi(), send_eff_mat_guid_oneloop_nB(), send_eff_mat_stab_oneloop_andi(), send_eff_mat_stab_oneloop_nB(), send_eff_mat_stab_thrust_oneloop_nB(), and sum_EFF_MAT_RW().
| float ele_min = 0.0 |
Definition at line 84 of file eff_scheduling_plusquad.c.
Referenced by ele_pref_sched(), and oneloop_andi_enter().
| struct FloatEulers eulers_zxy_RW_EFF |
Definition at line 76 of file eff_scheduling_plusquad.c.
Referenced by update_attitude().
|
static |
Definition at line 74 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
|
static |
Definition at line 72 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
|
static |
Definition at line 73 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
| float G1_RW[EFF_MAT_ROWS_NB][EFF_MAT_COLS_NB] = {0} |
Definition at line 69 of file eff_scheduling_plusquad.c.
Referenced by calc_G1_G2_RW(), and sum_EFF_MAT_RW().
| int G2_on = 1 |
Definition at line 81 of file eff_scheduling_plusquad.c.
Referenced by calc_G1_G2_RW().
| float G2_RW[EFF_MAT_COLS_NB] = {0} |
Definition at line 68 of file eff_scheduling_plusquad.c.
Referenced by calc_G1_G2_RW(), oneloop_andi_run(), oneloop_nB_run(), send_eff_mat_stab_oneloop_andi(), send_eff_mat_stab_oneloop_nB(), and sum_EFF_MAT_RW().
| float I_inv[3][3] = {0} |
Definition at line 71 of file eff_scheduling_plusquad.c.
Referenced by calc_G1_G2_RW().
| bool manual_pitch = false |
Definition at line 59 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
| bool manual_roll = false |
Definition at line 58 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
| bool manual_yaw = false |
Definition at line 60 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
|
static |
Definition at line 77 of file eff_scheduling_plusquad.c.
Referenced by eff_scheduling_rotwing_init(), and update_attitude().
| float pitch_mult = 1.0 |
Definition at line 63 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
|
static |
Definition at line 79 of file eff_scheduling_plusquad.c.
Referenced by eff_scheduling_rotwing_init(), and update_attitude().
| float roll_eff = 8.9 |
Definition at line 82 of file eff_scheduling_plusquad.c.
| float roll_mult = 1.0 |
Definition at line 62 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
| struct RW_Model RW |
Definition at line 86 of file eff_scheduling_plusquad.c.
Referenced by calc_all_thrust_curve(), calc_G1_G2_RW(), eff_scheduling_rotwing_update_airspeed(), eff_scheduling_rotwing_update_wing_angle(), ele_pref_sched(), init_all_thrust_curve(), init_RW_Model(), oneloop_andi_run(), oneloop_axis_effectiveness_calc(), oneloop_nB_calc_nB_states(), oneloop_nB_RM(), oneloop_nB_state_compensation(), set_WLS_settings(), sum_EFF_MAT_RW(), and update_attitude().
| float temp_mQ_k = 1.37 |
Definition at line 89 of file eff_scheduling_plusquad.c.
Referenced by calc_all_thrust_curve().
|
static |
Definition at line 78 of file eff_scheduling_plusquad.c.
Referenced by eff_scheduling_rotwing_init(), and update_attitude().
| int thrust_curve = 2 |
Definition at line 88 of file eff_scheduling_plusquad.c.
Referenced by calc_all_thrust_curve().
| float thrust_mult = 1.0 |
Definition at line 65 of file eff_scheduling_plusquad.c.
Referenced by calc_all_thrust_curve().
| float yaw_eff = 0.237 |
Definition at line 83 of file eff_scheduling_plusquad.c.
Referenced by eff_scheduling_falcon_periodic(), and eff_scheduling_periodic_b().
| float yaw_mult = 1.0 |
Definition at line 64 of file eff_scheduling_plusquad.c.
Referenced by sum_EFF_MAT_RW().
 1.15.0