|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
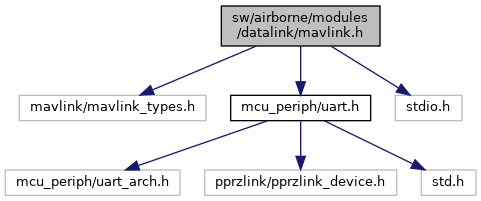
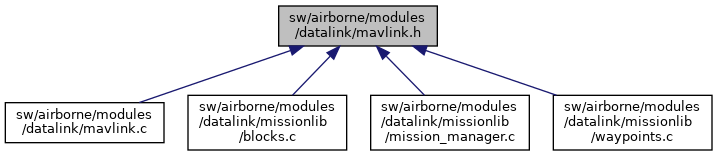
Basic MAVLink datalink implementation. More...
Go to the source code of this file.
Macros | |
| #define | MAVLINK_USE_CONVENIENCE_FUNCTIONS |
| #define | MAVLINK_ALIGNED_FIELDS 0 |
| #define | MAVLINK_DEBUG(...) |
| #define | MAVLINK_DEV uart1 |
| #define | MAVLinkDev (&(MAVLINK_DEV).device) |
| #define | MAVLinkTransmit(c) |
| #define | MAVLinkChAvailable() |
| #define | MAVLinkGetch() |
| #define | MAVLinkSendMessage() |
Functions | |
| void | mavlink_init (void) |
| Module functions. | |
| void | mavlink_periodic (void) |
| Periodic MAVLink calls. | |
| void | mavlink_periodic_telemetry (void) |
| Send periodic mavlink messages as defined in Mavlink process of telemetry xml file. | |
| void | mavlink_event (void) |
| Event MAVLink calls. | |
| static void | comm_send_ch (mavlink_channel_t chan, uint8_t ch) |
| Send one char (uint8_t) over a comm channel. | |
Variables | |
| mavlink_system_t | mavlink_system |
Basic MAVLink datalink implementation.
Definition in file mavlink.h.
| #define MAVLINK_DEBUG | ( | ... | ) |
Definition at line 44 of file mavlink.h.
Referenced by mavlink_block_message_handler(), mavlink_common_message_handler(), mavlink_mission_message_handler(), mavlink_mission_periodic(), mavlink_send_block(), mavlink_send_block_count(), mavlink_send_mission_ack(), mavlink_send_wp(), and mavlink_wp_message_handler().
| #define MAVLinkChAvailable | ( | ) |
Definition at line 65 of file mavlink.h.
Referenced by jevois_mavlink_event(), and mavlink_event().
| #define MAVLinkDev (&(MAVLINK_DEV).device) |
| #define MAVLinkGetch | ( | ) |
Definition at line 66 of file mavlink.h.
Referenced by jevois_mavlink_event(), and mavlink_event().
| #define MAVLinkSendMessage | ( | ) |
Definition at line 67 of file mavlink.h.
Referenced by mavlink_common_message_handler(), mavlink_mission_periodic(), mavlink_send_attitude(), mavlink_send_attitude(), mavlink_send_attitude_quaternion(), mavlink_send_autopilot_version(), mavlink_send_battery_status(), mavlink_send_block(), mavlink_send_block_count(), mavlink_send_extended_sys_state(), mavlink_send_global_position_int(), mavlink_send_gps_global_origin(), mavlink_send_gps_raw_int(), mavlink_send_gps_status(), mavlink_send_heartbeat(), mavlink_send_heartbeat(), mavlink_send_highres_imu(), mavlink_send_local_position_ned(), mavlink_send_mission_ack(), mavlink_send_params(), mavlink_send_rc_channels(), mavlink_send_set_mode(), mavlink_send_sys_status(), mavlink_send_system_time(), mavlink_send_vfr_hud(), mavlink_send_wp(), and mavlink_wp_message_handler().
| #define MAVLinkTransmit | ( | c | ) |
Definition at line 64 of file mavlink.h.
Referenced by comm_send_ch().
|
inlinestatic |
Send one char (uint8_t) over a comm channel.
| chan | MAVLink channel to use, usually MAVLINK_COMM_0 = UART0 |
| ch | Character to send |
Definition at line 83 of file mavlink.h.
References MAVLinkTransmit.
| void mavlink_event | ( | void | ) |
Event MAVLink calls.
Definition at line 217 of file mavlink.c.
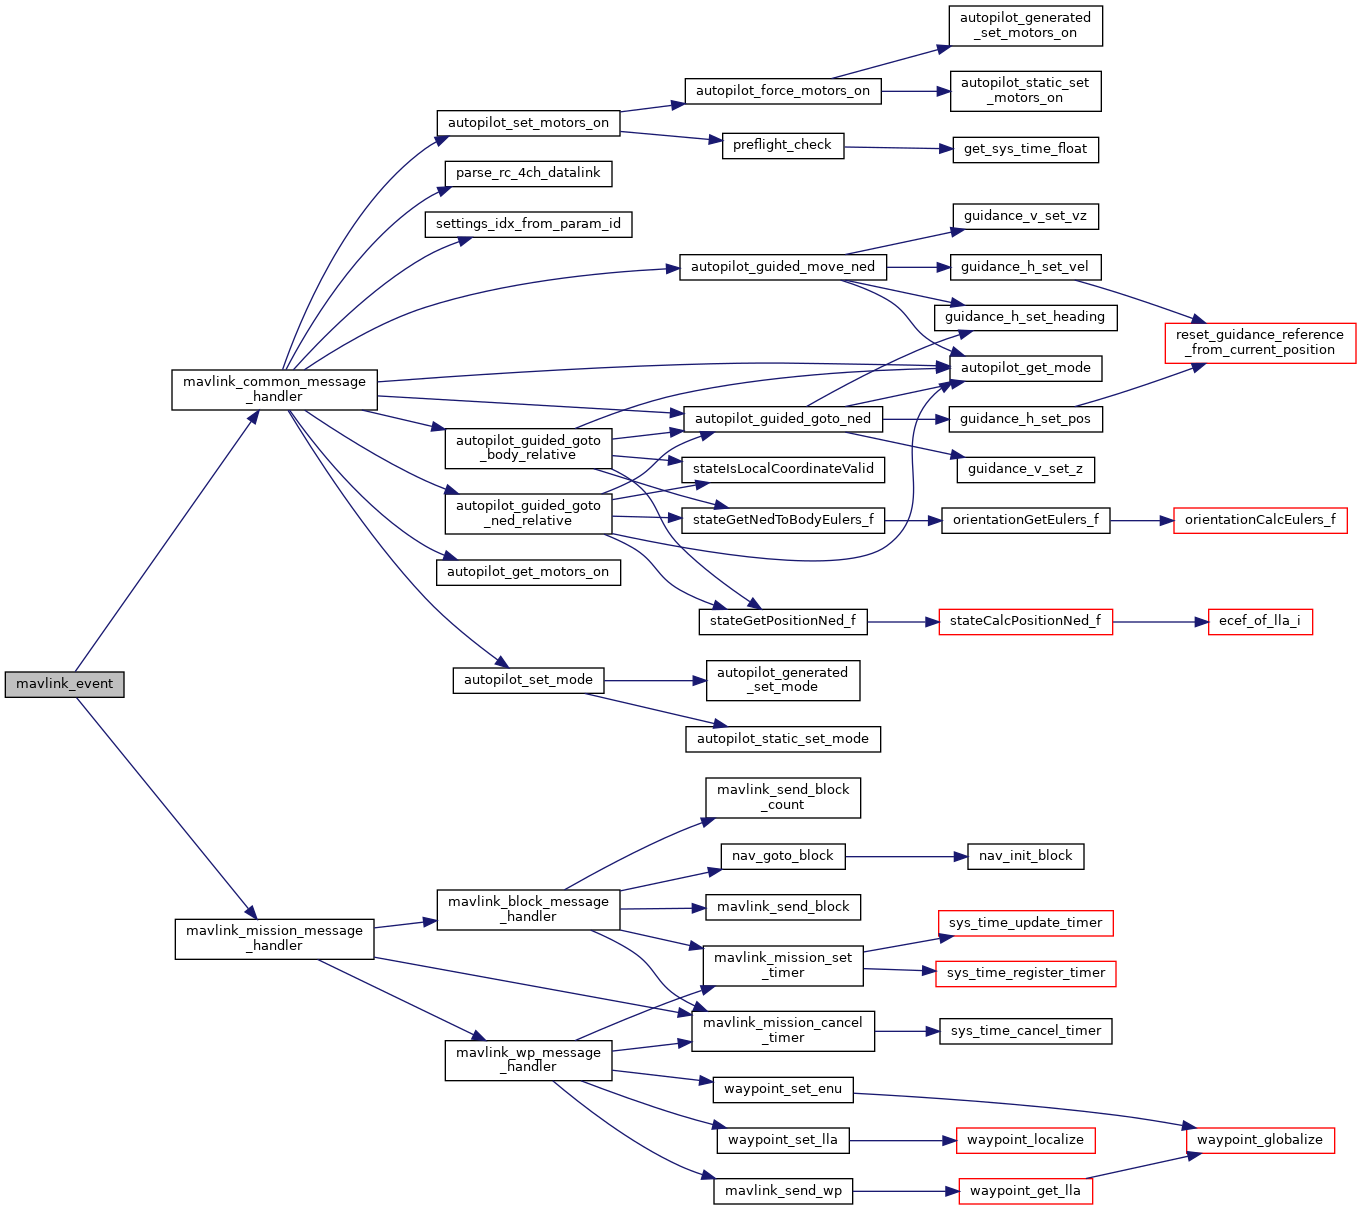
References mavlink_common_message_handler(), mavlink_mission_message_handler(), MAVLinkChAvailable, MAVLinkGetch, and status.
| void mavlink_init | ( | void | ) |
Module functions.
Definition at line 118 of file mavlink.c.
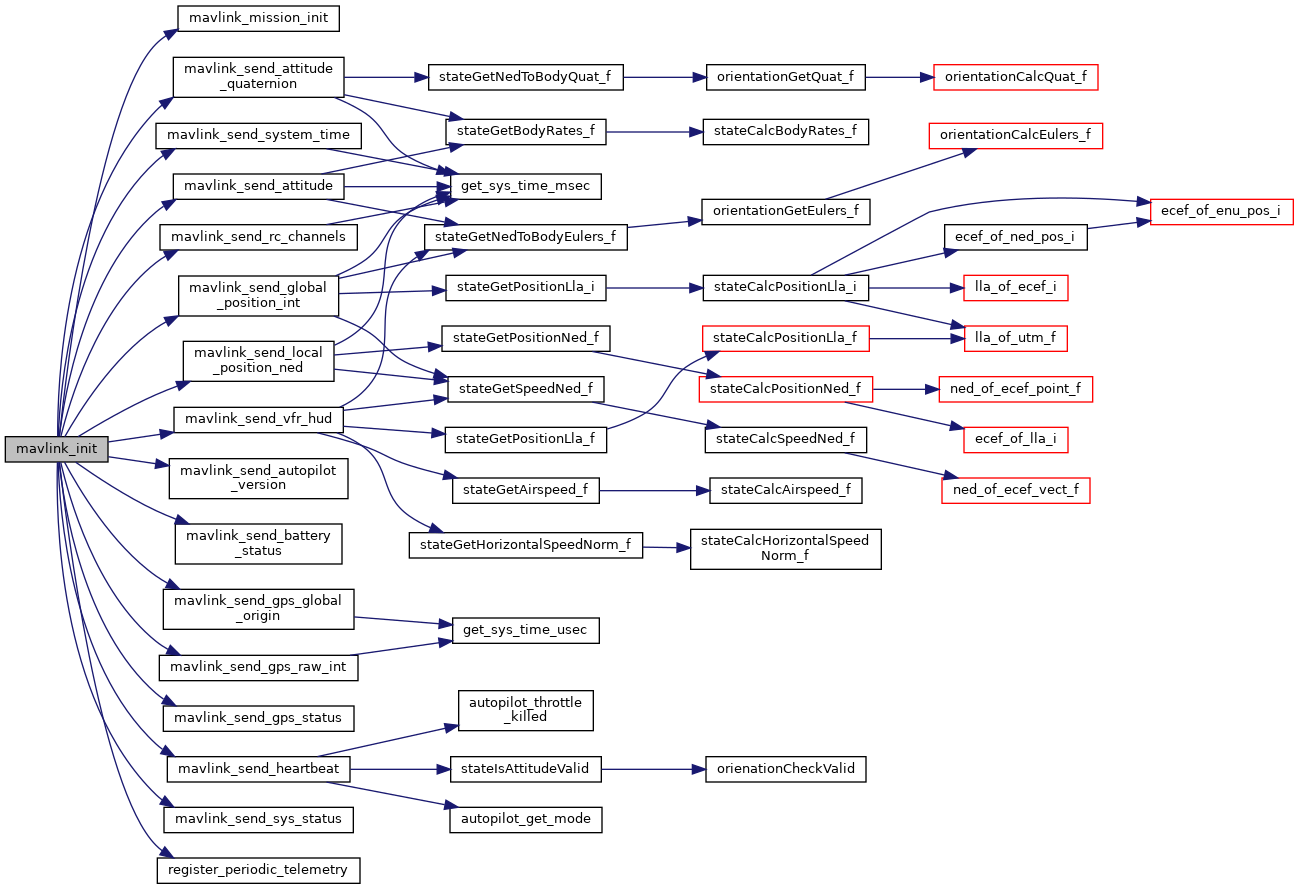
References custom_version, mavlink_mission_init(), mavlink_send_attitude(), mavlink_send_attitude_quaternion(), mavlink_send_autopilot_version(), mavlink_send_battery_status(), mavlink_send_extended_sys_state(), mavlink_send_global_position_int(), mavlink_send_gps_global_origin(), mavlink_send_gps_raw_int(), mavlink_send_gps_status(), mavlink_send_heartbeat(), mavlink_send_local_position_ned(), mavlink_send_rc_channels(), mavlink_send_sys_status(), mavlink_send_system_time(), mavlink_send_vfr_hud(), MAVLINK_SYSID, mavlink_system, mission_mgr, and register_periodic_telemetry().
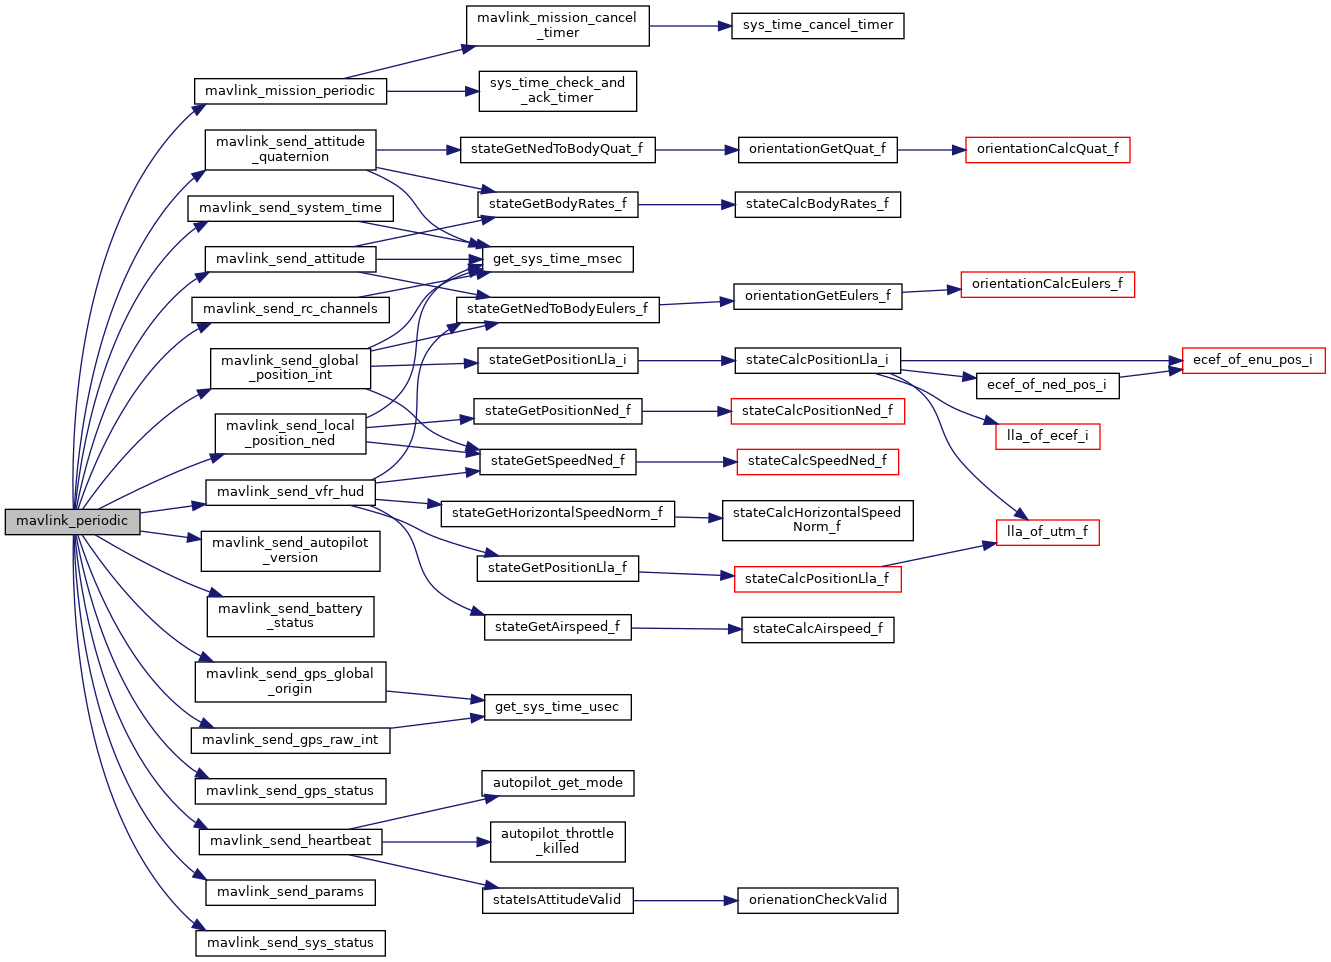
| void mavlink_periodic | ( | void | ) |
Periodic MAVLink calls.
Called at MAVLINK_PERIODIC_FREQ (set in module xml to 10Hz)
Definition at line 163 of file mavlink.c.
References mavlink_mission_periodic(), mavlink_send_attitude(), mavlink_send_attitude_quaternion(), mavlink_send_autopilot_version(), mavlink_send_battery_status(), mavlink_send_global_position_int(), mavlink_send_gps_global_origin(), mavlink_send_gps_raw_int(), mavlink_send_gps_status(), mavlink_send_heartbeat(), mavlink_send_local_position_ned(), mavlink_send_params(), mavlink_send_rc_channels(), mavlink_send_sys_status(), mavlink_send_system_time(), and mavlink_send_vfr_hud().
| void mavlink_periodic_telemetry | ( | void | ) |
 1.15.0