|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
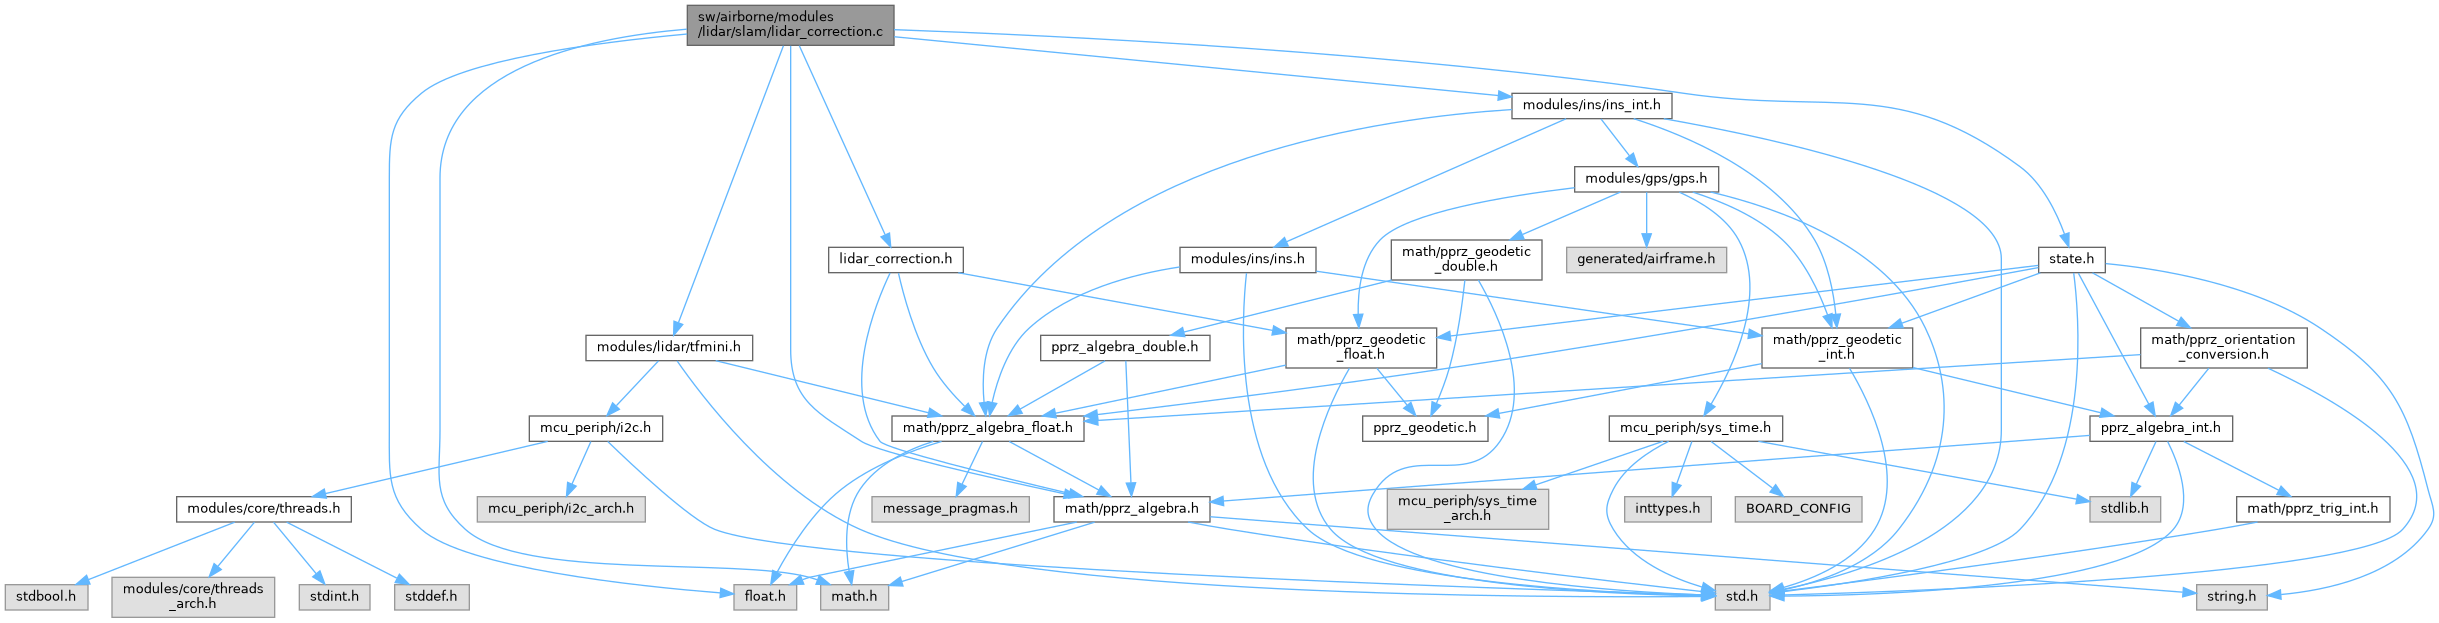
#include "lidar_correction.h"#include "modules/lidar/tfmini.h"#include "modules/ins/ins_int.h"#include "math/pprz_algebra.h"#include <math.h>#include <float.h>#include <state.h>Go to the source code of this file.
Functions | |
| float | distance_to_wall (float theta, const struct FloatVect2 *P, const struct FloatVect2 *A, const struct FloatVect2 *B) |
| static float | distance_to_segment (const struct FloatVect2 *P, const struct FloatVect2 *A, const struct FloatVect2 *B, struct FloatVect2 *C) |
| float | find_nearest_wall (const struct FloatVect2 *obstacle_pos, struct FloatVect2 *nearest_point) |
| void | init_walls (void) |
| void | convert_walls_to_ltp (void) |
Variables | |
| struct WallSystem | wall_system |
| const struct WallConfig | obstacle_walls [] = OBSTACLE_WALLS |
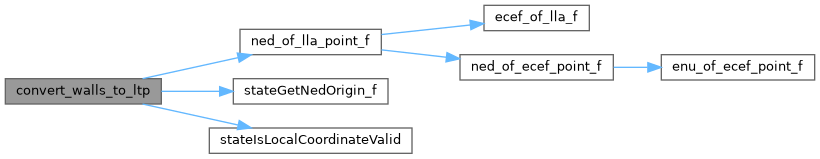
| void convert_walls_to_ltp | ( | void | ) |
Definition at line 168 of file lidar_correction.c.
References ned_of_lla_point_f(), p, stateGetNedOrigin_f(), stateIsLocalCoordinateValid(), wall_system, NedCoor_f::x, and NedCoor_f::y.
Referenced by ins_update_lidar().
|
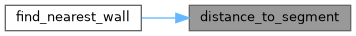
static |
Definition at line 75 of file lidar_correction.c.
References A, B, P, FloatVect2::x, and FloatVect2::y.
Referenced by find_nearest_wall().
| float distance_to_wall | ( | float | theta, |
| const struct FloatVect2 * | P, | ||
| const struct FloatVect2 * | A, | ||
| const struct FloatVect2 * | B ) |
Definition at line 48 of file lidar_correction.c.
Referenced by sim_overwrite_lidar().
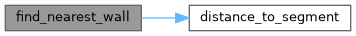
| float find_nearest_wall | ( | const struct FloatVect2 * | obstacle_pos, |
| struct FloatVect2 * | nearest_point ) |
Definition at line 97 of file lidar_correction.c.
References Wall::count, distance_to_segment(), p, Wall::points_ltp, wall_system, FloatVect2::x, and FloatVect2::y.
| void init_walls | ( | void | ) |
Definition at line 144 of file lidar_correction.c.
References ObstaclePoint::alt, Wall::count, WallConfig::count, LlaCoor_f::lat, ObstaclePoint::lat_deg, ObstaclePoint::lon_deg, obstacle_walls, p, WallConfig::points, Wall::points_wgs84, and wall_system.
| const struct WallConfig obstacle_walls[] = OBSTACLE_WALLS |
Definition at line 141 of file lidar_correction.c.
Referenced by init_walls().
| struct WallSystem wall_system |
Definition at line 35 of file lidar_correction.c.
Referenced by convert_walls_to_ltp(), find_nearest_wall(), init_walls(), ins_update_lidar(), and sim_overwrite_lidar().
 1.15.0