|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
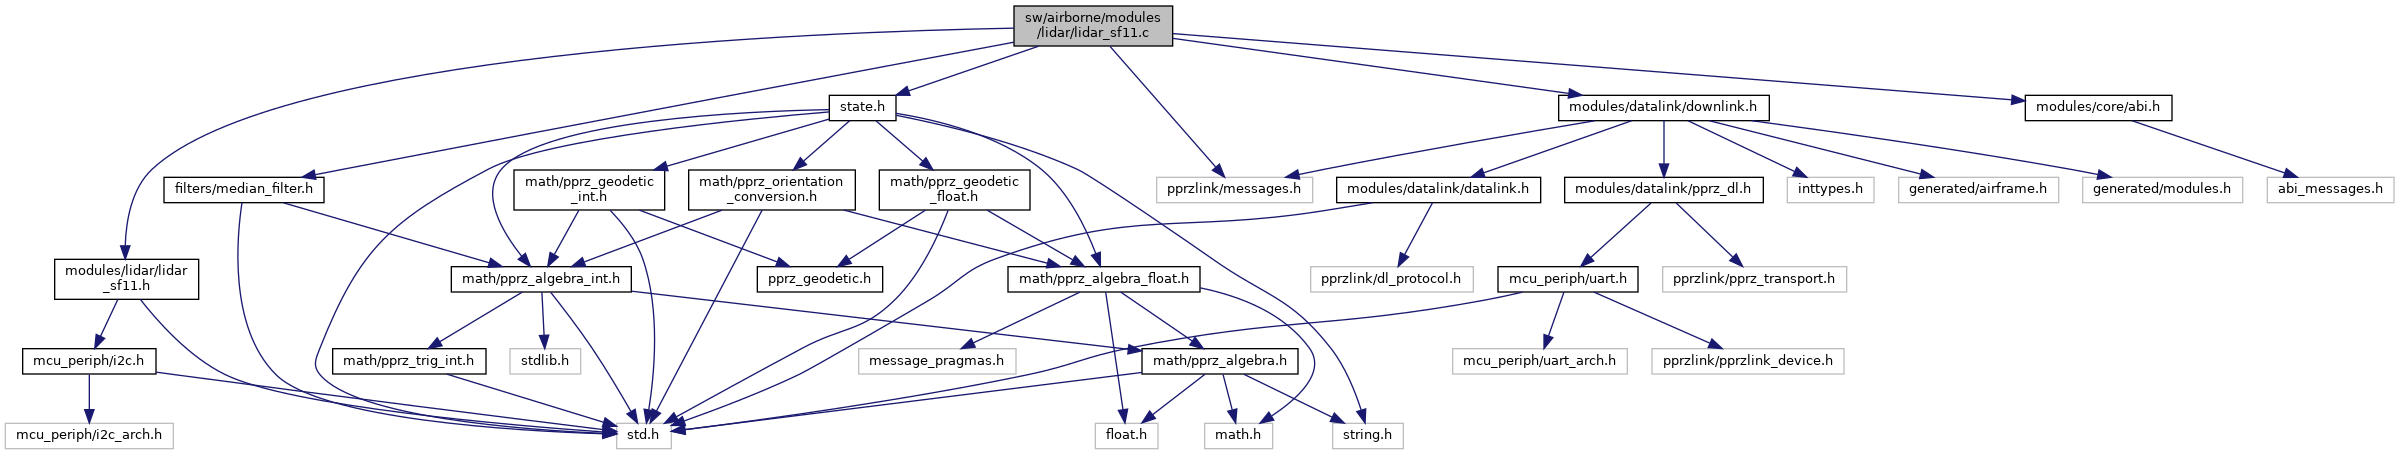
#include "modules/lidar/lidar_sf11.h"#include "modules/core/abi.h"#include "filters/median_filter.h"#include "state.h"#include "pprzlink/messages.h"#include "modules/datalink/downlink.h"Go to the source code of this file.
Functions | |
| void | lidar_sf11_init (void) |
| Initialization function. | |
| void | lidar_sf11_event (void) |
| Lidar event function Check if the transaction succeded before reading the result. | |
| void | lidar_sf11_periodic (void) |
| Poll lidar for data. | |
| void | lidar_sf11_downlink (void) |
| Downlink message for debug. | |
Variables | |
| struct LidarSF11 | lidar_sf11 |
| struct MedianFilterInt | lidar_sf11_filter |
| void lidar_sf11_downlink | ( | void | ) |
Downlink message for debug.
Definition at line 134 of file lidar_sf11.c.
References DefaultChannel, DefaultDevice, lidar_sf11, and status.
| void lidar_sf11_event | ( | void | ) |
Lidar event function Check if the transaction succeded before reading the result.
Definition at line 62 of file lidar_sf11.c.
References I2CTransDone, I2CTransFailed, I2CTransPending, I2CTransRunning, I2CTransSuccess, lidar_sf11, and LIDAR_SF11_READ_OK.
| void lidar_sf11_init | ( | void | ) |
Initialization function.
Definition at line 44 of file lidar_sf11.c.
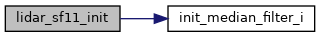
References I2CTransDone, init_median_filter_i(), lidar_sf11, lidar_sf11_filter, LIDAR_SF11_REQ_READ, and MEDIAN_DEFAULT_SIZE.
| void lidar_sf11_periodic | ( | void | ) |
Poll lidar for data.
Definition at line 92 of file lidar_sf11.c.
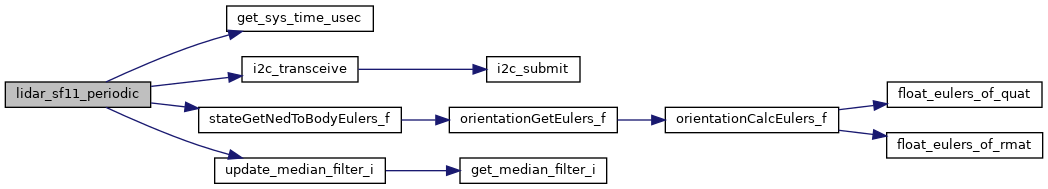
References AGL_LIDAR_SF11_ID, get_sys_time_usec(), i2c_transceive(), lidar_sf11, lidar_sf11_filter, LIDAR_SF11_READ_OK, LIDAR_SF11_REQ_READ, FloatEulers::phi, stateGetNedToBodyEulers_f(), FloatEulers::theta, and update_median_filter_i().
| struct LidarSF11 lidar_sf11 |
Definition at line 37 of file lidar_sf11.c.
Referenced by lidar_sf11_downlink(), lidar_sf11_event(), lidar_sf11_init(), and lidar_sf11_periodic().
| struct MedianFilterInt lidar_sf11_filter |
Definition at line 38 of file lidar_sf11.c.
Referenced by lidar_sf11_init(), and lidar_sf11_periodic().
 1.15.0