|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Scoutector driver Initially made for IMAV 2026 ! More...
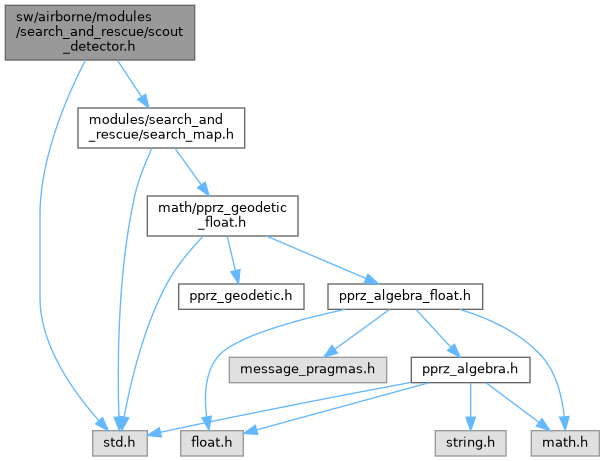
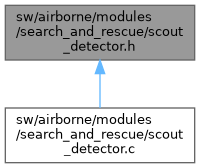
 Include dependency graph for scout_detector.h: This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Data Structures | |
| struct | scoutector_t |
Functions | |
| void | scout_detector_init (void) |
| void | scout_detector_report (void) |
| void | scout_detector_sim (void) |
Variables | |
| scoutector_t | scout_data |
| struct search_map_t | scout_map |
Scoutector driver Initially made for IMAV 2026 !
Definition in file scout_detector.h.
| struct scoutector_t |
Definition at line 33 of file scout_detector.h.
| Data Fields | ||
|---|---|---|
| float | lit | |
| float | snr | |
Definition at line 65 of file scout_detector.c.
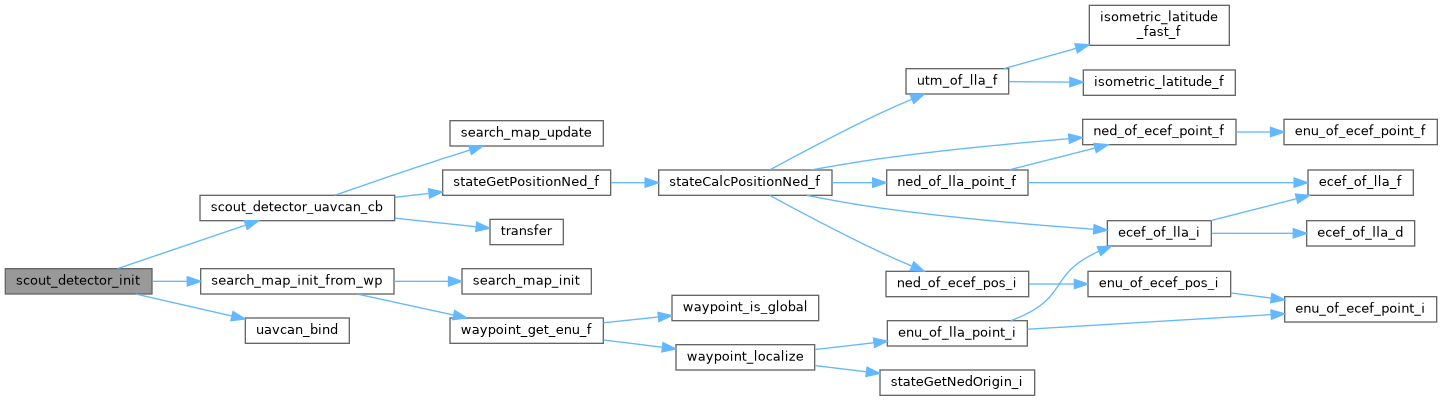
References foo, scout_detector_uavcan_cb(), scout_detector_uavcan_ev, scout_map, search_map_init_from_wp(), and uavcan_bind().
Here is the call graph for this function:Definition at line 74 of file scout_detector.c.
References DefaultChannel, DefaultDevice, f, foo, scoutector_t::lit, scout_data, and scoutector_t::snr.
Definition at line 81 of file scout_detector.c.
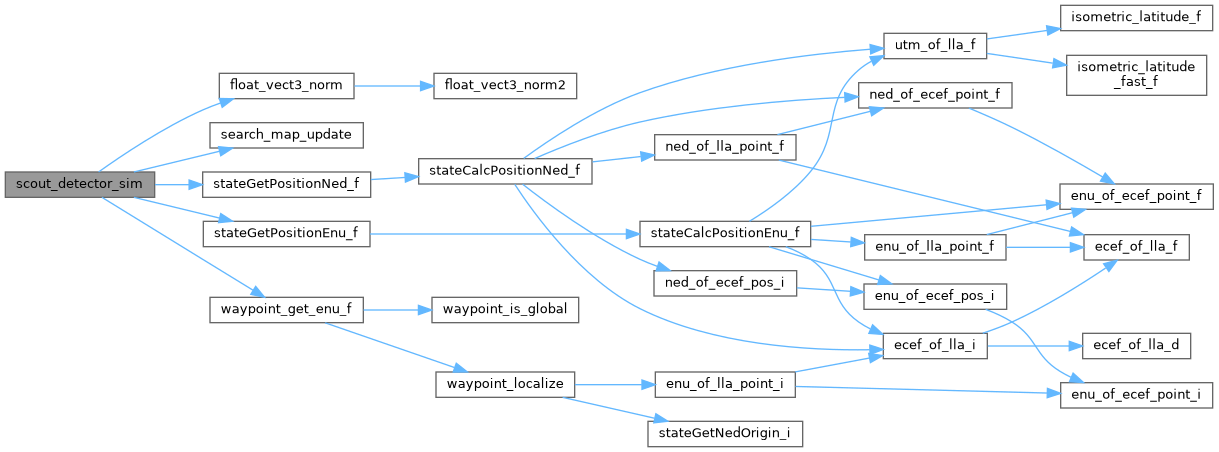
References float_vect3_norm(), foo, scout_data, scout_map, search_map_update(), scoutector_t::snr, stateGetPositionEnu_f(), stateGetPositionNed_f(), VECT3_DIFF, and waypoint_get_enu_f().
Here is the call graph for this function:
|
extern |
Definition at line 38 of file scout_detector.c.
Referenced by scout_detector_report(), scout_detector_sim(), and scout_detector_uavcan_cb().
|
extern |
Definition at line 39 of file scout_detector.c.
Referenced by scout_detector_init(), scout_detector_sim(), and scout_detector_uavcan_cb().
 1.9.8