|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
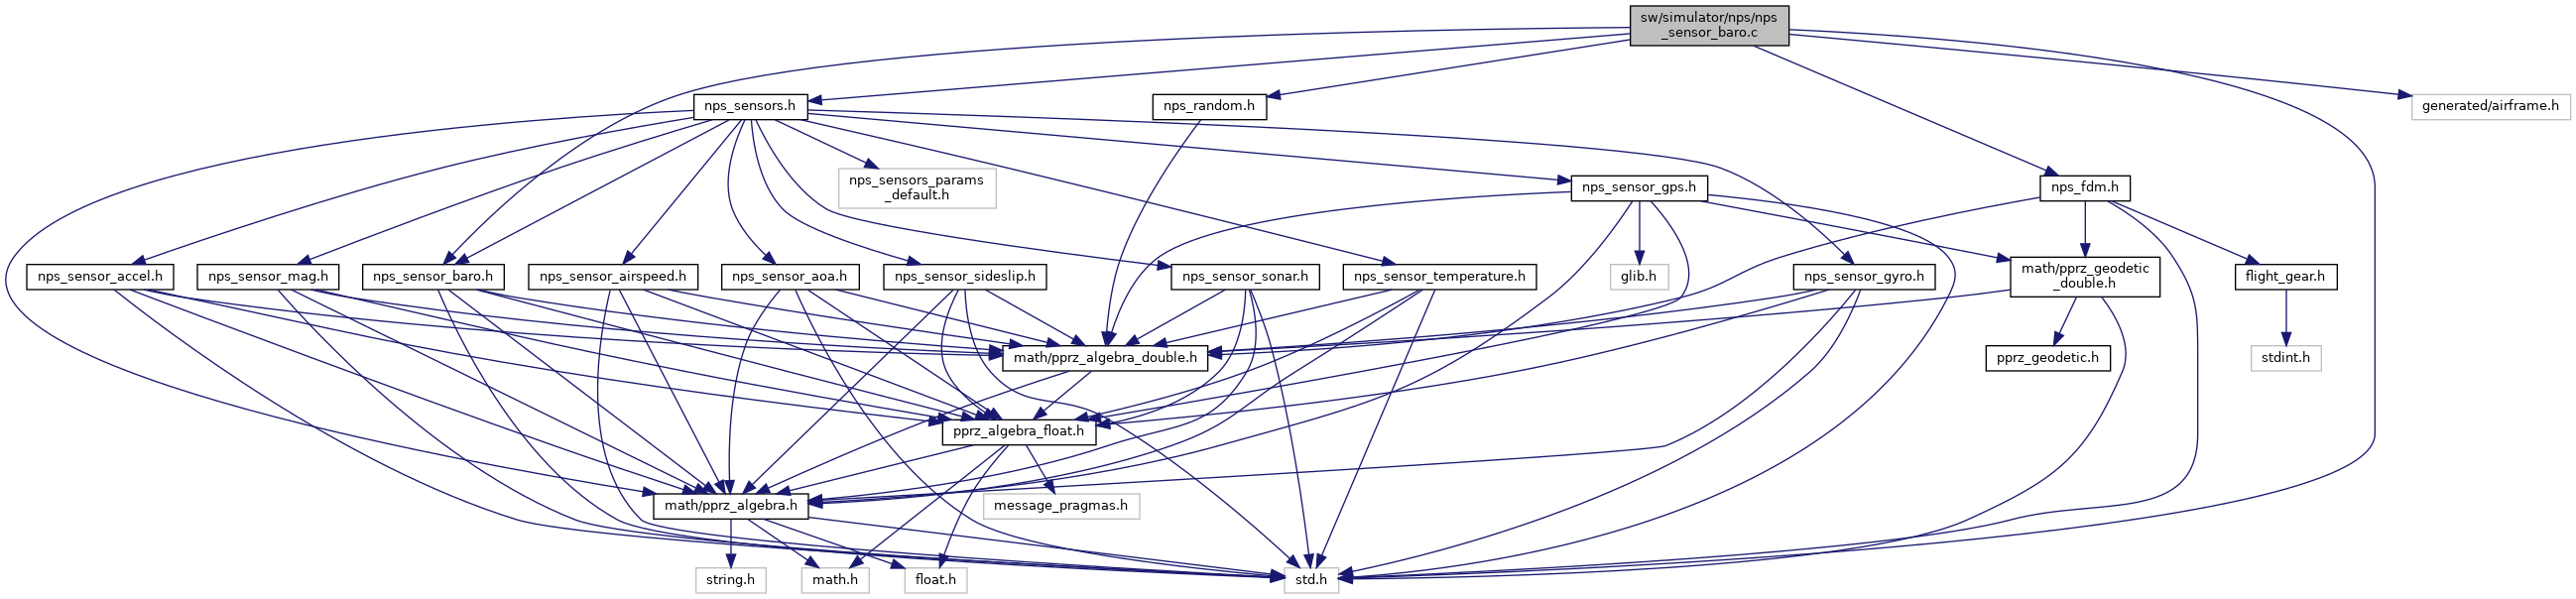
#include "nps_sensor_baro.h"#include "generated/airframe.h"#include "std.h"#include "nps_fdm.h"#include "nps_random.h"#include "nps_sensors.h"Go to the source code of this file.
Macros | |
| #define | NPS_BARO_NOISE_STD_DEV 0. |
Functions | |
| void | nps_sensor_baro_init (struct NpsSensorBaro *baro, double time) |
| void | nps_sensor_baro_run_step (struct NpsSensorBaro *baro, double time) |
| #define NPS_BARO_NOISE_STD_DEV 0. |
Definition at line 11 of file nps_sensor_baro.c.
Referenced by nps_sensor_baro_init().
| void nps_sensor_baro_init | ( | struct NpsSensorBaro * | baro, |
| double | time ) |
Definition at line 14 of file nps_sensor_baro.c.
References NpsSensorBaro::data_available, FALSE, NpsSensorBaro::next_update, NpsSensorBaro::noise_std_dev, NPS_BARO_NOISE_STD_DEV, and NpsSensorBaro::value.
Referenced by nps_sensors_init().
| void nps_sensor_baro_run_step | ( | struct NpsSensorBaro * | baro, |
| double | time ) |
Definition at line 23 of file nps_sensor_baro.c.
References NpsSensorBaro::data_available, fdm, get_gaussian_noise(), NpsSensorBaro::next_update, NpsSensorBaro::noise_std_dev, TRUE, and NpsSensorBaro::value.
Referenced by nps_sensors_run_step().
 1.15.0