|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
Configure Ublox GPS. More...
#include "std.h"#include "pprzlink/pprzlink_device.h"Go to the source code of this file.
Data Structures | |
| struct | gps_ubx_ucenter_struct |
Macros | |
| #define | GPS_UBX_UCENTER_CONFIG_STEPS 19 |
| U-Center Variables. | |
Functions | |
| void | gps_ubx_ucenter_init (void) |
| void | gps_ubx_ucenter_periodic (void) |
| void | gps_ubx_ucenter_event (void) |
| int | gps_ubx_ucenter_get_status (void) |
Variables | |
| struct gps_ubx_ucenter_struct | gps_ubx_ucenter |
Configure Ublox GPS.
Definition in file gps_ubx_ucenter.h.
| struct gps_ubx_ucenter_struct |
Definition at line 37 of file gps_ubx_ucenter.h.
| Data Fields | ||
|---|---|---|
| uint32_t | baud_init | |
| uint32_t | baud_run | |
| uint32_t | baud_target | |
| bool | cfg_prt_reply | Port configuration (legacy CFG-PRT) received. |
| uint8_t | cnt | |
| struct link_device * | dev | |
| uint8_t | gnss_in_use | |
| uint16_t | hw_ver_h | |
| uint16_t | hw_ver_l | |
| uint8_t | port_id | Port identifier number. |
| uint8_t | protver | Protocol version major (MON-VER extension), 0 when not reported. |
| char | replies[GPS_UBX_UCENTER_CONFIG_STEPS] | |
| uint8_t | reply | |
| uint8_t | sbas_in_use | SBAS usage flags as configured (GPS_SBAS_*). |
| uint8_t | status | |
| uint8_t | sw_ver_h | |
| uint8_t | sw_ver_l | |
| bool | valset | Configured with UBX-CFG-VALSET: the receiver doesn't have the legacy UBX-CFG messages. |
| bool | version_reply | Version (MON-VER) received. |
| #define GPS_UBX_UCENTER_CONFIG_STEPS 19 |
U-Center Variables.
Definition at line 35 of file gps_ubx_ucenter.h.
Referenced by gps_ubx_ucenter_configure(), gps_ubx_ucenter_configure_valset(), gps_ubx_ucenter_init(), and gps_ubx_ucenter_send_info().
|
extern |
Definition at line 309 of file gps_ubx_ucenter.c.
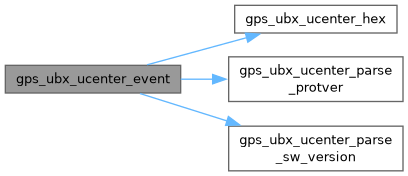
References gps_ubx, gps_ubx_ucenter, gps_ubx_ucenter_hex(), gps_ubx_ucenter_parse_protver(), gps_ubx_ucenter_parse_sw_version(), GPS_UBX_UCENTER_REPLY_ACK, GPS_UBX_UCENTER_REPLY_CFG_PRT, GPS_UBX_UCENTER_REPLY_NACK, GPS_UBX_UCENTER_REPLY_VERSION, and GPS_UBX_UCENTER_STATUS_STOPPED.
|
extern |
Definition at line 862 of file gps_ubx_ucenter.c.
References gps_ubx_ucenter.
|
extern |
Definition at line 152 of file gps_ubx_ucenter.c.
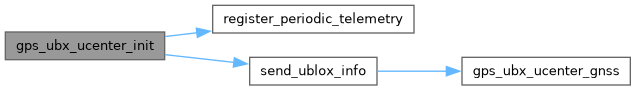
References DefaultPeriodic, gps_ubx_ucenter, GPS_UBX_UCENTER_CONFIG_STEPS, GPS_UBX_UCENTER_REPLY_NONE, GPS_UBX_UCENTER_STATUS_AUTOBAUD, register_periodic_telemetry(), send_ublox_info(), and UBX_GPS_BAUD.
|
extern |
Definition at line 205 of file gps_ubx_ucenter.c.
References gps_i2c_begin(), gps_i2c_tx_is_ready(), gps_ubx_ucenter, gps_ubx_ucenter_autobaud(), gps_ubx_ucenter_configure_step(), GPS_UBX_UCENTER_STATUS_AUTOBAUD, GPS_UBX_UCENTER_STATUS_CONFIG, GPS_UBX_UCENTER_STATUS_STOPPED, and GPS_UBX_UCENTER_STATUS_WAITING.
|
extern |
Definition at line 126 of file gps_ubx_ucenter.c.
Referenced by gps_ubx_ucenter_autobaud(), gps_ubx_ucenter_autobaud_poll(), gps_ubx_ucenter_config_nav(), gps_ubx_ucenter_config_port(), gps_ubx_ucenter_config_sbas(), gps_ubx_ucenter_configure(), gps_ubx_ucenter_configure_step(), gps_ubx_ucenter_configure_valset(), gps_ubx_ucenter_enable_msg(), gps_ubx_ucenter_event(), gps_ubx_ucenter_get_status(), gps_ubx_ucenter_gnss(), gps_ubx_ucenter_init(), gps_ubx_ucenter_parse_sw_version(), gps_ubx_ucenter_periodic(), gps_ubx_ucenter_send_info(), gps_ubx_ucenter_valset(), gps_ubx_ucenter_valset_key(), and send_ublox_info().
 1.15.0