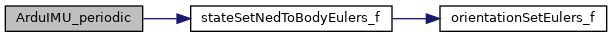|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
|
Paparazzi UAS v7.1_unstable
Paparazzi is a free software Unmanned Aircraft System.
|
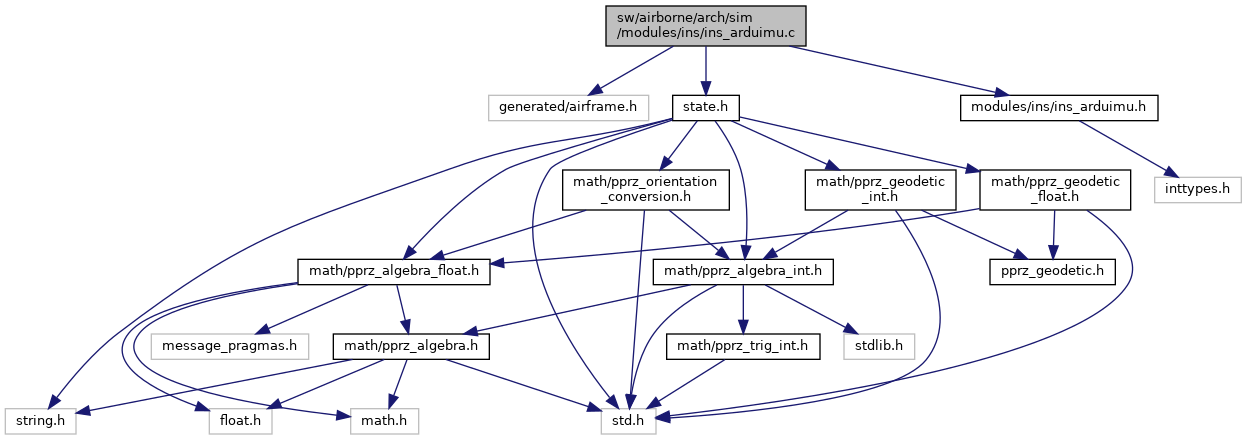
Go to the source code of this file.
Functions | |
| void | ArduIMU_init (void) |
| void | ArduIMU_periodic (void) |
| void | ArduIMU_periodicGPS (void) |
| void | IMU_Daten_verarbeiten (void) |
Variables | |
| float | ArduIMU_data [NB_DATA] |
| ArduIMU simulation. | |
| float | ins_roll_neutral |
| float | ins_pitch_neutral |
| float | pitch_of_throttle_gain |
| float | throttle_slew |
| float | sim_phi |
| float | sim_theta |
| void ArduIMU_init | ( | void | ) |
Definition at line 25 of file ins_arduimu.c.
| void ArduIMU_periodic | ( | void | ) |
Definition at line 26 of file ins_arduimu.c.
References ins_pitch_neutral, ins_roll_neutral, sim_phi, sim_theta, and stateSetNedToBodyEulers_f().
| void ArduIMU_periodicGPS | ( | void | ) |
Definition at line 36 of file ins_arduimu.c.
| void IMU_Daten_verarbeiten | ( | void | ) |
Definition at line 37 of file ins_arduimu.c.
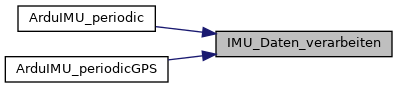
Referenced by ArduIMU_periodic(), and ArduIMU_periodicGPS().
| float ArduIMU_data[NB_DATA] |
ArduIMU simulation.
Sim provides attitude.
Definition at line 12 of file ins_arduimu.c.
Referenced by IMU_Daten_verarbeiten().
| float ins_pitch_neutral |
Definition at line 15 of file ins_arduimu.c.
Referenced by ArduIMU_event(), ArduIMU_init(), ArduIMU_periodic(), IMU_Daten_verarbeiten(), ins_xsens700_init(), ins_xsens_init(), update_state_interface(), update_state_interface(), and vn100_event_task().
| float ins_roll_neutral |
Definition at line 14 of file ins_arduimu.c.
Referenced by ArduIMU_event(), ArduIMU_init(), ArduIMU_periodic(), IMU_Daten_verarbeiten(), ins_xsens700_init(), ins_xsens_init(), update_state_interface(), update_state_interface(), and vn100_event_task().
| float pitch_of_throttle_gain |
Definition at line 18 of file ins_arduimu.c.
|
extern |
Referenced by ArduIMU_periodic(), and update_ahrs_from_sim().
|
extern |
Referenced by ArduIMU_periodic(), and update_ahrs_from_sim().
| float throttle_slew |
Definition at line 19 of file ins_arduimu.c.
Referenced by ArduIMU_init().
 1.15.0